


Le bus CAN (ControlleraReanetwork), IE Controller Area Network Bus, a été largement utilisé dans le contrôle industriel, l'électronique médicale, les appareils électroménagers et les champs de capteurs. À l'heure actuelle, la littérature domestique et étrangère pour l'analyse du protocole de bus CAN de l'article est principalement pour la structure du cadre du protocole CAN ou les caractéristiques de synchronisation de l'analyse, telles que la littérature sont rarement du point de vue de la communication sur l'analyse du protocole de bus CAN , rarement du point de vue des applications d'ingénierie, le mécanisme de communication du bus CAN pour l'analyse approfondie de l'article.
1. Peut appliquer les caractéristiques et la composition structurelle
Le protocole BUB Bus a deux normes internationales, ISO11898 et ISO11519, dont IS011898 est une norme de communication à haut débit avec un taux de communication de 125 kbps à 1 Mbps, qui est un bus en boucle fermée avec une longueur maximale de 40M / 1 Mops. ISO11519 définit une norme de communication à faible débit avec un taux de communication de 10 à 125 kbps, ce qui est une norme de communication à faible vitesse avec une longueur maximale de 40 m / 1 Mo. ISO11519 définit le taux de communication de 10 à 125 kbps à basse vitesse du canet de communication standard, appartient au bus en boucle ouverte, la longueur maximale de 1 km / 40 kbps. En raison des caractéristiques électriques des limitations, c'est-à-dire la distribution de bus de la capacité et la distribution de la résistance sur la forme d'onde de bus, le nombre maximum de nœuds sur le bus CAN est de 110. Pour l'ingénieur d'application, seul le taux de bauds et les paramètres de bit du côté émetteur-récepteur doit être correctement configuré pour obtenir la synchronisation des données des nœuds de l'émetteur-récepteur. Grâce au matériel du contrôleur CAN sur le filtrage du marqueur de message, peut être réalisé par rapport point à point, point-à-multipoint et d'autres moyens de transmettre et de recevoir des données. Dans le même temps, en raison de la structure de trame courte des télégrammes CAN, et chaque trame contient une pièce de contrôle CRC, qui assure un taux d'erreur de données très faible.
La couche d'application CAN, le système d'exploitation (implémenté en tant que programme d'arrière-plan dans les applications sans système d'exploitation) et le pilote de l'implémentation du système réalisent ensemble les fonctions de la couche d'application dans le modèle de référence ISO. Parmi eux, la couche d'application CAN définit le regroupement d'ID, l'envoi de chargement de données, la réception du traitement des données et la surveillance de la sécurité des bus de la couche d'application; Le système d'exploitation / le programme d'arrière-plan est utilisé pour planifier le pilote CAN pour traiter les données après l'arrivée de l'interruption CAN; Le pilote comprend l'initialisation (réglage de l'état de travail du contrôleur, le réglage du taux de bauds, la configuration du filtre d'acceptation), le pilote d'émetteur-récepteur et le programme de gestion d'anomalie.
Pour la couche moyenne de transmission, elle doit être déterminée en fonction du bruit d'interférence environnemental, de la longueur du bus, etc. Dans le cas d'un fort bruit d'interférence doit être utilisé du fil blindé; En raison de la distribution de la capacité causée par la distorsion de la forme d'onde du bus et la distribution de la résistance causée par l'atténuation du niveau du bus, la longueur du bus doit prendre en compte la distribution des caractéristiques de résistance et de capacité du milieu de transmission utilisé; Dans le même temps, si l'utilisation d'un bus à grande vitesse doit également expérimenter pour déterminer la valeur de la résistance correspondante du bus.
Pour la réalisation du contrôleur CAN, vous pouvez choisir le contrôleur CAN intégré dans la puce Master System, tels que la série LPC2000 de microcontrôleurs de NXP, ou vous pouvez également utiliser des composants discrets du contrôleur CAN, tels que le SJA1000 pour la réalisation des émetteurs-rendez-vous CAN , vous pouvez choisir le CTM1050, le TJA1050, etc. Si le bruit d'interférence ambiant est grand, vous devez considérer la distribution du milieu de transmission caractéristiques de la capacité de résistance et de distribution; Dans le même temps, si vous utilisez un bus à grande vitesse, il faut également déterminer la résistance correspondante du bus par expérimentation. Si le bruit d'interférence environnemental est important, il est nécessaire d'ajouter une puce d'isolement entre le contrôleur et l'émetteur-récepteur ou l'utilisation de la fonction d'isolement intégrée de l'émetteur-récepteur peut. Il convient de mentionner que la nouvelle puce de microcontrôleur LPC11C24 de NXP intègre non seulement un contrôleur CAN, mais intègre également une fonction de transmetteur CAN, qui fournit un bon support pour le développement rapide des systèmes de bus CAN. De plus, selon l'application réelle de la longueur du bus et du nombre de nœuds dans le bus, il est également nécessaire de considérer le temps de retard de la transmission et de la réception de la puce de récepteur.
Pour la couche de pilote CAN et la couche d'application, le pilote comprend l'initialisation du CAN (y compris l'activation du matériel, le réglage du taux de bauds, le réglage du mode de fonctionnement du contrôleur et la configuration de la table d'identification du filtre d'acceptation), la réception / transmission du pilote et fournit des fonctions d'interface à la couche supérieure, dont Il est nécessaire d'expliquer que la configuration de la table d'ID de filtre d'acceptation doit être basée sur le regroupement de l'ID système par la couche d'application; La couche d'application CAN effectue des paquets de données en fonction de la relation d'envoi / réception de données entre les nœuds du bus. Peut appliquer la couche en fonction des données d'envoi et de réception de la relation entre les nœuds du regroupement d'ID de bus pour les paquets, l'envoi de paquets de données, la réception du traitement des données et la surveillance de la sécurité du bus de couche d'application. De plus, les protocoles de couche supérieure du bus CAN couramment utilisés comprennent Canopen, Devicenet et ICAN.
2. Analyse du mécanisme de synchronisation des bus
Dans le processus de communication, l'un des problèmes les plus importants à résoudre est de savoir comment réaliser la synchronisation des données aux extrémités de l'expéditeur et du récepteur, c'est-à-dire que l'extrémité du récepteur peut recevoir et analyser les données envoyées par l'expéditeur. est une sorte de protocole de communication série asynchrone, qui appartient à la communication en bande de base, et sa synchronisation est réalisée à partir du protocole de contrôle de liaison de données de haut niveau (HDLC). Plus précisément, la synchronisation du protocole de bus CAN est obtenue à travers 3 aspects comme décrit ci-dessous.
2.1 Réglage des paramètres
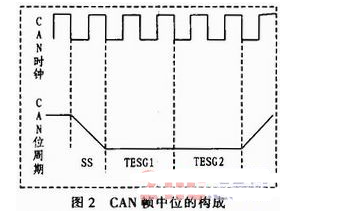
Les deux côtés de la communication via le logiciel définissent le même taux de bauds, la même longueur de segment de réglage de phase, la même largeur de saut de synchronisation, à travers l'ensemble des trois éléments ci-dessus, définit la longueur du temps binaire dans le processus de transmission du bus CAN comme ainsi que l'emplacement du point d'échantillonnage, la structure du bit comme indiqué sur la figure 2, le peut horloger la figure définie dans le protocole du temps TQ, qui est obtenu par la division de fréquence d'une horloge externe ou une horloge périphérique du CPU. Le signal d'horloge de base du contrôleur CAN est obtenu en divisant la fréquence de l'horloge externe ou de l'horloge périphérique du CPU. Le segment SS correspond au segment de démarrage, et le bord de saut sur le bus doit se produire pendant cette période, Tesg1 correspond au segment de transmission et au segment de réglage de la phase 1, et Tesg2 correspond au segment de réglage de la phase 2, et pour le haut Bus de vitesse, le contrôleur échantillonne et discrimine le bus entre TESG1 et TESG2.
2.2 Structure du cadre fixe
Le protocole CAN définit clairement une structure de trame fixe pour faciliter le contrôleur CAN et l'émetteur-récepteur pour surveiller l'état du bus, dans la spécification du protocole CAN2. 0, divisé en trame standard et structures de trame étendue à deux trames, la différence ne réside que dans le Domaine d'arbitrage, le cadre standard utilisant l'identifiant de bit 11-, tandis que le cadre étendu a un identifiant de bit 29-, le spécifique Cadre standard, structure du cadre de trame étendu.
2.3.3 Synchronisation et resynchronisation dure
2.3.1 Synchronisation dure
La soi-disant synchronisation dure signifie que pendant la période de ralenti du bus (c'est-à-dire, le niveau du bus est exprimé comme un bit récessif continu), une fois que le contrôleur détecte le saut du niveau récessif au niveau dominant, cela signifie qu'à ce moment-là là est une station sur le bus pour commencer à envoyer des données, puis forcer le compteur d'état de bits du contrôleur CAN pour se synchroniser avec le segment SS illustré sur la figure 2, et en même temps, l'horloge bit commence à Racontez à partir de ce point (le temps de bit peut être défini par la couche du logiciel supérieur). La synchronisation dure est utilisée pour le début de la détermination du cadre.
2.3.2 Resynchronisation
Dans le protocole de bus CAN, la resynchronisation est mise en œuvre en fonction du mécanisme de remplissage bit. Semblable au protocole HDLC, dans la structure du cadre de CAN, une fois que cinq bits consécutifs de la même polarité sont détectés à partir du début du cadre jusqu'à ce que le bit de séquence CRC, le contrôleur CAN insert automatiquement un peu de la polarité opposée. La re-synchronisation est que pendant la transmission des données, le contrôleur CAN ajuste le segment de réglage de phase 1 et le segment de réglage de la phase 2 en détectant la différence entre le bord de saute Largeur du saut et la taille du réglage est définie en TQ. La règle d'ajustement spécifique est que, dans le processus de transmission, le bord de sauteuse sur le bus détecté par le contrôleur CAN est ajusté par le contrôleur CAN s'il est situé dans la période de bit SS interne du nœud, alors aucun ajustement n'est requis; Si le bord de saut est situé dans le segment TESG1, cela signifie qu'il y a un délai dans le temps de bus sur le bus par rapport à l'heure de bit du nœud, alors le contrôleur CAN étend la période de temps de bit TESG1 du nœud, et si La valeur du temps de retard (la valeur de t 0) est supérieure à la largeur de saut de synchronisation, le temps d'extension est la valeur de largeur de saut de synchronisation, sinon le contrôleur CAN de Le nœud étend la différence entre celui-ci et le temps de bit du bus; Si le bord de saut est situé dans le segment TESG2, indiquant que le temps de binaire sur le bus est dépassé par rapport à l'heure du binaire du nœud, le contrôleur CAN réduit la période de bit TESG2 du nœud, les règles de réglage spécifiques sont similaires à ceux du segment TESG1.
3. Analyse du mécanisme de l'adresse du bus
Contrairement à Ethernet industriel, à RS485 et à d'autres bus, le bus CAN envoie et reçoit des données via l'ID de paquet plutôt que l'adresse du nœud, c'est-à-dire que les nœuds du bus Can n'ont pas d'adresse fixe, à la place, chaque nœud doit être configuré via Logiciel avec une table d'identification (dans l'unité de filtre d'acceptation du nœud), et si le numéro d'identification du paquet de données sur le bus existe dans la table d'identification du nœud, le paquet passe avec succès L'acceptation de l'unité de filtre d'acceptation de ce nœud et sera envoyée à l'unité de traitement du logiciel supérieur et traitée en conséquence, sinon, le paquet est jeté. Par exemple, si le nœud A sur le bus souhaite envoyer un paquet au nœud B, le numéro d'identification du paquet doit être situé dans la table d'ID du nœud B. De même, si le nœud A veut diffuser un paquet dans le bus, le bus, le bus, le bus, le bus, le bus, le bus, le bus, le Le numéro d'identification du paquet doit être situé dans les tables d'identification de tous les autres nœuds du bus. Comme mentionné précédemment, le tableau ID est configuré via un logiciel, mais la fonction de filtrage d'acceptation est effectuée via le filtre d'acceptation, une unité matérielle du contrôleur CAN, de sorte que le retard causé par l'acceptation est faible en termes de vitesse. De plus, l'avantage d'utiliser ce mécanisme d'adresse est que le système utilisant ce bus est très flexible, c'est-à-dire que les nouveaux nœuds ajoutés ou supprimés n'affectent pas la communication entre les nœuds d'origine du système.
Les éléments suivants prendront le contrôleur CAN intégré à la puce LPC2478 de NXP comme exemple pour spécifier la méthode de configuration d'adresse du système de bus CAN. Comme le montre la figure 3, d'abord classé en fonction des paquets de données à transmettre dans le bus, c'est-à-dire que l'ID de paquets et la planification du nœud correspondant, par exemple, dans notre système, il existe principalement les types de paquets suivants: paquets de requête, Les paquets de commande de contrôle (y compris les paquets d'action et de paramètres), les paquets d'alarme et les paquets de paramètres de rétroaction, correspondant aux caractéristiques de nœud des paquets de requête et des paquets de commande de commande sont principalement la station maître envoyée à chaque unité esclave, tandis que Les paquets de données d'alarme et les paquets de données des paramètres de rétroaction sont principalement envoyés à partir de chaque unité de nœud de l'esclave au nœud de l'unité maître. Ensuite, l'unité de filtre d'acceptation de chaque nœud est configurée en fonction de la classification ID, et la méthode de configuration spécifique est la suivante: Premièrement, configurez les modes de travail du filtre d'acceptation correspondant en fonction des caractéristiques du nœud: le mode OFF (ne recevant pas de messages de bus) , le mode de contournement (réception de tous les messages dans le bus) et le mode de travail normal (filtrage matériel). Si la configuration du mode de fonctionnement normal, vous devez alors configurer la table de filtre d'acceptation correspondante (table d'identification), c'est-à-dire que le nœud doit recevoir le numéro d'identification du paquet du contrôleur de nœud pour remplir la zone de table d'ID correspondante, Et cela complète le travail d'allocation d'adresse du nœud de bus CAN. D'une manière générale, le tableau d'identification est divisé en quatre zones suivantes: zone d'identificateur de cadre standard, zone d'identificateur de format de groupe de trame standard, zone d'identificateur de format de trame étendu et zone d'identifiant de format de groupe de trame de trame étendu. Parmi eux, le format explicite est un seul identifiant d'identification indépendant, tandis que la zone de format de groupe a des identificateurs d'ID numérotés consécutivement.
4. Analyse du mécanisme d'arbitrage de Bus
Arbitrage de bus, fait référence au moment où le bus a plus d'un nœud en même temps pour envoyer des méthodes de traitement du protocole de bus de données. Can Bus utilise un mécanisme d'arbitrage non destructif, c'est-à-dire, si plus d'un nœud dans le bus en même temps pour envoyer des données, avec un nœud de paquet à haute priorité gagne, vous pouvez continuer à envoyer des données et d'autres échecs d'arbitrage Le nœud quittera l'état d'envoi et se transformera en un nœud de réception, avec d'autres mécanismes d'arbitrage de bus (comme le CSMA de LAN). (Par rapport aux autres mécanismes d'arbitrage de bus (par exemple CSMA / CD de LAN), il ne détruira pas seulement les données envoyées, mais ne provoquera pas non plus le retard de l'envoi de données, qui est l'un des avantages du bus CAN par rapport aux autres bus , et il est principalement réalisé par les deux caractéristiques suivantes du bus Can: 1) la ligne et les caractéristiques du bus Can, c'est-à-dire lorsque plus d'un nœud sur le bus envoie des niveaux dominants et invisibles en même temps, le temps, le même, le Le niveau du bus est un niveau dominant. 2) La ligne et la caractéristique du bus CAN, c'est-à-dire, lorsque plus d'un nœud dans le bus envoie des niveaux dominants et invisibles en même temps, le niveau du bus montre le niveau dominant. 2) Le contrôleur peut surveiller l'état du niveau du bus même lors de l'envoi de données, c'est-à-dire en arbitrage, lorsque le contrôleur envoie un niveau invisible mais détecte le bus comme niveau visible, l'arbitrage du nœud échoue et se tourne vers le nœud de réception.
5. Analyse de la robustesse du bus
La robustesse du bus Can est réalisée grâce à sa détection et à sa surveillance en temps réel de la sécurité du nœud et du paquet de bus, en outre, le bus CAN a une forte inhibition des signaux d'interférence externes grâce à l'utilisation de signaux différentiels. Spécifiquement discuté ci-dessous.
5.1 Surveillance en temps réel de la forme d'onde de bus
Le contrôleur peut non seulement surveiller les paquets de données envoyés par d'autres nœuds dans le bus tout le temps après l'alimentation, mais surveiller également les données envoyées par elle-même dans le processus d'envoi de paquets de données en temps réel, une fois la détection des erreurs en place, Erreurs de rembourrage, erreurs CRC, erreurs de formatage ou erreurs de réponse, le nœud sera basé sur l'état de l'erreur dans laquelle il est (erreur d'erreur ou d'erreur reconnue) pour envoyer l'indicateur d'erreur correspondant. En fait, je crois que seul le site d'activation des erreurs envoie le logo d'erreur d'activation (c'est-à-dire 6 bits dominants consécutifs suivis de 8 bits récessifs du caractère de définition du logo d'erreur) aura un impact sur le bus et les nœuds du bus, tandis que Le nœud de l'état de reconnaissance d'erreur envoie le logo de reconnaissance des erreurs n'a vraiment aucun effet sur le bus (les 6 niveaux récessifs envoyés avec l'état inactif du bus sont les mêmes).
5.2 Surveillance en temps réel de l'état du nœud pour déterminer les privilèges de nœud
Les nœuds modifient leur état (activé d'erreur, reconnu ou état de bus) en temps réel en fonction des paquets envoyés dans le bus. Les nœuds dans l'état activé par l'erreur participent normalement à la communication de bus, et les unités reconnues par l'erreur participent à la communication de bus, mais doivent envoyer 8 bits implicites supplémentaires avant de lancer le prochain envoi. Pour les paquets envoyés dans le bus, comme indiqué dans le tableau 1, la séquence CRC de bit 15- implémente la surveillance du bit de début, le champ d'arbitrage, le champ de contrôle et le champ de données (le cas échéant), le site de réception génère la séquence CRC du paquet en fonction du même algorithme que celui du nœud d'envoi lorsqu'il reçoit les données et le compare à la séquence CRC reçue, si elle est différente, cela signifie qu'il y a est une erreur et le nœud de réception ne répondra pas au nœud de réception ne répondra pas au paquet, et le nœud d'envoi détectera l'erreur de réponse et renverra le paquet. En conclusion, le BUS CAN a atteint une sécurité de données et une stabilité des bus élevés via la couche de liaison de données et la couche physique.
6. En conclusion
Sur la base de la spécification du protocole ISO11898, l'article analyse en détail le principe de réalisation et la base du mécanisme de synchronisation du nœud de bus CAN, le mécanisme d'adresse du nœud, le mécanisme d'arbitrage de bus (IE Mécanisme de résolution des conflits de bus) et la robustesse des bus du point de vue de la communication, et le même Le temps introduit brièvement les caractéristiques d'application du bus CAN et la structure en couches du système du bus lorsqu'elle est appliquée au système réel, ce qui est très important pour le Compréhension approfondie du protocole de bus CAN et application du bus CAN vers le système réel. Il s'agit d'un guide pour comprendre le protocole de bus CAN et appliquer le bus CAN vers des projets d'ingénierie spécifiques, ainsi que la recherche ou le développement de systèmes de bus pour des exigences spécifiques.