


1 Introduction
La communication des équipements industriels implique généralement une grande variété de produits matériels et logiciels, ainsi que des protocoles utilisés pour connecter des plates-formes informatiques standard (ordinateurs personnels ou postes de travail) aux dispositifs d'automatisation industrielle. Par conséquent, la plupart des dispositifs d'automatisation sont conçus pour exécuter des commandes série simples compatibles avec les ports série standard trouvés sur les ordinateurs personnels ou sur les cartes de port série supplémentaires. RS-232 est actuellement l'interface série la plus utilisée dans les secteurs des PC et des communications industrielles. RS-232 est défini comme une norme asymétrique-conçue pour étendre les distances de communication dans les communications série à faible vitesse. Étant donné que le RS-232 partage une masse de signal commune entre l'émetteur et le récepteur, il ne peut pas utiliser de signaux différentiels ; sinon, le bruit de mode commun se couplerait au système de signal. La norme RS-232 spécifie une distance maximale de seulement 15 m et un débit de transmission maximal du signal de 20 kbit/s.
CAN, abréviation de « Controller Area Network », est l'un des bus de terrain les plus utilisés au niveau international. Un réseau unique composé de bus CAN est limité par les caractéristiques électriques du matériel réseau. En tant que bus de communication série multi-maître, les spécifications de conception de base de CAN nécessitent des débits binaires élevés et une forte résistance aux interférences électromagnétiques, ainsi que la capacité de détecter toute erreur se produisant sur le bus de communication. Même lorsque la distance de transmission du signal atteint 10 km, CAN peut toujours fournir des débits de transmission de données allant jusqu'à 50 kbit/s. Le tableau 1 montre la relation entre la distance de transmission maximale entre deux nœuds quelconques sur un bus CAN et leurs débits binaires.
Distance maximale entre deux nœuds dans une configuration triangulaire dans un système de bus CAN
Débit binaire/kbit/s 1000 500 250 125 100
Distance maximale/m 40 130 270 530 620
Débit binaire (kbit/s) 50 20 10 5
Distance maximale (m) 1300 3300 6700 10000
Comme on peut le constater, le bus CAN est un bus série supérieur au RS-232 en termes de performances en temps réel, d'adaptabilité, de flexibilité et de fiabilité. Lorsque deux appareils série sont éloignés l'un de l'autre et ne peuvent pas être connectés directement via RS-232, RS-232 peut être converti en CAN pour réaliser l'interconnexion réseau des appareils série via le bus CAN.
Cependant, RS-232 et CAN diffèrent considérablement en termes de niveaux de tension et de formats de trame. Spécifiquement:
La norme RS-232 utilise une logique négative, définissant tout niveau de tension entre +3V et +15V comme un « 0 » logique et tout niveau de tension entre -3 V et -15 V comme un « 1 » logique. Les signaux CAN, quant à eux, sont transmis via une tension différentielle. Les deux lignes de signaux sont appelées « CAN_H » et « CAN_L ». À l'état statique, les deux sont d'environ 2,5 V ; cet état est représenté par un « 1 » logique et est également appelé « récessif ». Lorsque CAN_H est supérieur à CAN_L, cela représente un « 0 » logique, appelé « dominant ». Dans l'état dominant, les valeurs de tension typiques sont : CAN_H=3.5V, CAN_L=1.5V ;
Le format de trame pour le port série RS-232 est le suivant : un bit de démarrage, huit bits de données, un neuvième bit programmable (qui sert de bit d'adresse/de données pour la transmission et la réception) et un bit d'arrêt. Le format de trame de données CAN se compose de : en-tête de trame + ID + données (qui peuvent être divisées en deux formats : trames standard et trames étendues).
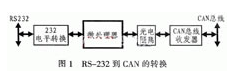 Par conséquent, la conception nécessite un microcontrôleur pour effectuer des conversions telles que des conversions de niveau et de format de trame. Le processus de conversion est illustré à la figure 1.
2 Conception matérielle pour la conversion RS-232 vers CAN
Lors de la conception du dispositif de conversion RS-232-vers-CAN, le microcontrôleur AT89C52 est utilisé comme microprocesseur ; le SJA1000 est utilisé comme microcontrôleur CAN. Le SJA1000 intègre les fonctions de couche physique et de couche de liaison de données du protocole CAN et peut gérer passivement le cadrage des données de communication ; L'AT82C250 sert d'interface entre le contrôleur CAN et le bus physique, offrant une capacité de transmission différentielle pour le bus et une capacité de réception différentielle pour le contrôleur CAN. Trois modes de fonctionnement différents (haute-vitesse, contrôle de pente et veille) peuvent être sélectionnés via la broche 3 de l'AT82C250. Lorsque la broche 3 est mise à la terre, l'appareil fonctionne en mode haute vitesse ; l'isolation optique à grande vitesse est mise en œuvre à l'aide du 6N137, qui empêche les interférences des signaux externes ; Le MAX232 est utilisé pour convertir les signaux de niveau 232 en niveaux TTL pour la puce d'interface du microcontrôleur. Pour plus de détails sur le circuit d'interface matérielle spécifique, veuillez vous référer aux ressources pertinentes pour le SJA1000 ; aucune explication supplémentaire n’est fournie ici. Il convient toutefois de noter les points suivants.
(1) Une résistance de 120 Ω est connectée aux deux extrémités du bus CAN pour correspondre à l'impédance du bus, améliorant ainsi l'immunité aux interférences et la fiabilité de la communication des données. En pratique, il suffit toutefois de s'assurer que la résistance shunt entre "CAN_H" et "CAN_L" dans le réseau CAN est de 60 Ω.
(2) La broche 20 (RX1) du SJA1000 peut être mise à la terre lorsqu'elle n'est pas utilisée (voir la conception du logiciel pour la raison spécifique) ; en combinaison avec le réglage du bit CDR.6, cela peut augmenter considérablement la longueur du bus.
(3) La méthode de connexion des broches TX0 et TX1 détermine le niveau de la sortie série. Reportez-vous aux paramètres du registre de contrôle de sortie (OCR) pour plus de détails.
(4) Une résistance de pente est connectée entre la broche RS de l'AT82C250 et la masse. La valeur de la résistance peut être ajustée de manière appropriée en fonction de la vitesse de communication du bus, allant généralement de 16 kΩ à 140 kΩ.
(5) Le MAX232 nécessite quatre condensateurs électrolytiques-C1, C2, C3 et C4, qui sont également utilisés pour la conversion de puissance interne. Tous ont une valeur nominale de 1 μF/25 V ; des condensateurs au tantale sont recommandés et doivent être placés aussi près que possible de la puce. Un condensateur de découplage de 0,1 μF doit être connecté entre l'alimentation VCC et la masse.
3 Conception de logiciel pour la conversion RS-232 vers CAN
Sous contrôle du microprocesseur, l'utilisation de la réception du port série et des interruptions CAN pendant l'échange de données entre RS-232 et CAN peut améliorer l'efficacité opérationnelle. L'organigramme principal du programme est illustré à la figure 2. Le SJA1000 ne peut être initialisé qu'en mode réinitialisation ; cela comprend principalement la configuration des registres de mode de fonctionnement, de division d'horloge et de filtre d'acceptation, la configuration des paramètres de débit en bauds et la configuration du registre d'activation d'interruption.
La transmission précise des données dépend également du débit en bauds et du contrôle du flux, qui sont des aspects à ne pas négliger lors de la conception du logiciel. Par conséquent, les sections suivantes se concentreront sur la configuration du débit en bauds CAN, la détection automatique des débits en bauds du port série et le contrôle du flux de données du port série.
3.1 Réglage du taux de filtrage CAN
L'un des éléments clés du protocole CAN est le débit en bauds. Les utilisateurs peuvent définir la position des points d'échantillonnage des bits dans la période binaire et le nombre d'échantillons, ce qui leur permet d'optimiser librement les performances du réseau pour leurs applications. Cependant, lors de ce processus d'optimisation, il faut prêter attention à la relation entre la tolérance de l'oscillateur de référence utilisé pour les paramètres de synchronisation des bits et les délais de propagation des différents signaux au sein du système.
Le débit binaire du système, fBil, représente le nombre de bits de données transmis par unité de temps, c'est-à-dire le débit en bauds fBit=1/tBit. La synchronisation nominale des bits se compose de trois segments qui ne se chevauchent pas : SYNC_SEG, TSEG1 et TSEG2. Ces trois segments temporels sont respectivement désignés par tSYNC_SEG, tTSEG1 et tTSEG2. Par conséquent, la période binaire nominale tBit est la somme de ces trois segments temporels.
tBit=tSYNC_SEG + tTSEG1 + tTSEG2
Au sein de la période binaire, ces segments sont exprimés en termes de multiples entiers d'une unité de temps de base. Cette unité de temps est appelée quota de temps (TQ) et la durée d'un quota de temps est un cycle de l'horloge du système CAN (tSCL), qui est dérivée de la période d'horloge de l'oscillateur (tCLK). L'horloge du système CAN peut être ajustée en programmant le facteur de pré-échelle (valeur prédéfinie du débit en bauds, BRP). Spécifiquement:
tSCL=BRP × 2tCLK=2BPR/fCLK
Un autre intervalle de temps très important pour les calculs de synchronisation des bits CAN est la largeur de saut de synchronisation (SJW), qui a une durée de tSJW. Le segment SJW ne fait pas partie du cycle binaire ; il définit plutôt le nombre maximum de TQ par lequel le cycle binaire est prolongé ou raccourci pendant un événement de resynchronisation. De plus, le protocole CAN permet aux utilisateurs de spécifier le mode d'échantillonnage de bits (SAM), qui peut être soit le mode à un seul-échantillon, soit le mode à trois-échantillons (en sélectionnant un résultat parmi trois échantillons). En mode échantillon unique-, le point d'échantillonnage se trouve à la fin du segment TSEG1. En mode à trois-échantillons, deux points d'échantillonnage supplémentaires sont prélevés par rapport au mode à-échantillon unique ; ceux-ci sont situés avant la fin du segment TSEG1, séparés par un TQ.
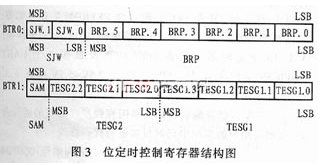
Les BPR, SJW, SAM, TESG1 et TESG2 mentionnés ci-dessus peuvent tous être définis par l'utilisateur via les registres internes BTR0 et BTR1 du contrôleur CAN. Les détails sont présentés dans la figure 3. Une fois BTR0 et BTR1 définis, la plage de débit en bauds réelle est :
Maximum=1/(tBit - tSJW), Minimum=1/(tBit + tSJW)
3.2 Détection du débit en bauds du port série
Lorsqu'un périphérique série fait office d'hôte, si vous devez détecter le débit en bauds du port série du périphérique de conversion à ce moment-là, vous pouvez d'abord définir le débit en bauds de réception de l'hôte (9 600 bauds, par exemple) et envoyer un caractère spécifique (un retour chariot, par exemple) depuis le terminal. De cette manière, l'hôte peut déterminer le débit en bauds de communication du dispositif de conversion sur la base des informations de caractères reçues. La valeur ASCII du caractère de retour chariot est 0DH ; les valeurs reçues à différents débits en bauds sont répertoriées dans le tableau 2.
Octets reçus à différents débits en bauds
Débit en bauds (bit/s) Octets reçus (hexadécimal) Débit en bauds (bit/s) Octets reçus (hexadécimal)
1200 80 4800 E6
1800 F0 9600 0D
2400 78 19200 F*
3.3 Contrôle de flux du port série
Le terme « flux » utilisé ici fait référence au flux de données. La perte de données se produit souvent lors de la transmission entre deux ports série. Étant donné que la capacité du tampon du microcontrôleur est limitée, si le tampon est plein au moment de la réception des données, toutes les données qui continuent d'être envoyées à ce moment-là seront perdues. Le contrôle de flux résout efficacement ce problème : lorsque l'extrémité réceptrice ne peut pas traiter les données à temps, le système de contrôle de flux envoie un signal « ne pas recevoir », ce qui entraîne l'arrêt de la transmission par l'extrémité émettrice jusqu'à ce qu'elle reçoive un signal de « reprise de la transmission ». Par conséquent, le contrôle de flux gère le processus de transmission des données et évite la perte de données. Les deux types de contrôle de flux couramment utilisés sont le contrôle de flux matériel (y compris RTS/CTS, DTR/CTS, etc.) et le contrôle de flux logiciel (XON/XOFF-continuer/arrêter). L'explication suivante se concentre uniquement sur la méthode de contrôle de flux matériel utilisant RTS/CTS.
Lors de l'utilisation de matériel pour le contrôle de flux, les broches RTS et CTS du terminal série sont connectées aux ports d'E/S du microcontrôleur, et les signaux de démarrage/arrêt sont reçus et transmis en réglant les ports d'E/S sur 1 ou 0. L'équipement du terminal de données (tel qu'un ordinateur) utilise RTS pour lancer le flux de données envoyé par le microcontrôleur, tandis que le microcontrôleur utilise CTS pour démarrer et mettre en pause le flux de données de l'ordinateur. Pour implémenter cette méthode d'établissement de liaison matérielle, un indicateur de niveau élevé-et un indicateur de niveau bas-sont définis lors de la programmation en fonction de la taille du tampon de réception. Lorsque la quantité de données dans le tampon atteint le seuil de niveau élevé-, la ligne CTS à l'extrémité de réception est définie sur un niveau bas (0 logique). Lorsque le programme à l'extrémité de transmission détecte que CTS est faible, il arrête de transmettre des données jusqu'à ce que la quantité de données dans le tampon de réception tombe en dessous du seuil de niveau bas - et que CTS soit défini sur un niveau élevé. RTS est utilisé pour indiquer si l'appareil récepteur est prêt à recevoir des données.
3.4 Sous-programme de réception CAN
Le format PeliCAN prend en charge les trames standard et étendues. Le mode CAN peut être configuré à l'aide de CDR.7 dans le registre diviseur d'horloge (0 pour BasicCAN, 1 pour PeliCAN). Lors de la réception de données CAN, le bit FF dans les informations de trame est utilisé pour déterminer s'il s'agit d'une trame standard ou étendue, et le bit RTR est utilisé pour faire la distinction entre une trame distante et une trame de données. Voici le sous-programme de réception CAN :
;//////////////////////////////////////////////////////////////////
;//Réception de données CAN/Unifiées dans un format de trame avec un ID de 2 octets//
;///////////////////////////////////////////////////////////////////////
RECANAR :
MOUVEMENT R0, #C_RE ; Adresse de début du tampon interne du microcontrôleur
MOUVEMENT DPTR, #RXBUF ; Lire et enregistrer le contenu du tampon de réception
MOVX A, @DPTR ; Lire le deuxième octet du tampon CAN
MOUVEMENT @R0, A ; Sauvegarder
JB ACC.7,EFF_RE ; Bit FF : 0=SFF, 1=EFF
MOV R2, #0
SJMP SFF_RE ; En fonction du numéro d'identification, la position où "l'octet de données" est capturé varie
EFF_RE : MOV R2, #2
SFF_RE : MOV R2, #2
SFF_RE :
JB ACC.6, EXIT_RECAN ; Vérifiez le bit RTR ; si 1 (image distante), saute
ANL A, #0FH
MOUVEMENT R3, A ; À ce stade, les 4 bits du milieu représentent la longueur des données
MOUVEMENT C_NUM, A ; Stocker la longueur de la trame reçue dans R3 et R5
RDONNEES0 :
INC DPTR ; ID sur 2 octets
INC R0
MOVX A, @DPTR
MOUVEMENT @R0, A
INC DPTR
MOVX A, @R0, A
INC DPTR
MOVX A, @DPTR
MOUVEMENT @R0, A
MOUVEMENT A, R2 ; Si EFF, ignorez l'ID à deux-octets
JZ DRATA1
INC DPTR
INC DPTR
DONNÉES1 : ; Octets de données
INC DPTR
INC R0
MOVX A, @DPTR
MOUVEMENT @R0, A
DJNZ R3, RDATA1
EXIT_RECAN :
RET
4 Conclusion
La miniaturisation des ordinateurs a créé les conditions nécessaires au développement intelligent d'instruments de mesure et de contrôle, permettant aux terminaux à microprocesseur-de posséder des capacités de communication numérique supérieures. Avec l'émergence d'un nombre croissant de terminaux intelligents, les exigences en termes d'architecture réseau, de protocoles, de performances en temps réel-, ainsi que d'applicabilité, de flexibilité, de fiabilité et même de coût, sont de plus en plus exigeantes. La technologie des bus de terrain est donc très prometteuse pour les développements futurs. La structure de trame du bus CAN comprend un identifiant (ID), qui permet d'avoir plusieurs hôtes réseau au sein d'un réseau d'appareils ; c'est-à-dire que grâce à ces hôtes de réseau, l'état opérationnel de l'ensemble du réseau de périphériques peut être surveillé et des décisions de contrôle correspondantes peuvent être prises. Ce dispositif est désormais entièrement développé et a obtenu d'excellents résultats dans des applications pratiques.