


Le système de contrôle en tant que composant le plus essentiel de l'équipement de test environnemental, sa précision de contrôle affecte directement l'exactitude et la crédibilité du test environnemental effectué par l'équipement. À l'heure actuelle, l'application du système de contrôle des équipements de tests environnementaux est principalement divisée en types à usage général - et spécialisés. L'un des systèmes de contrôle à usage général fait référence à la combinaison traditionnelle d'interface homme-machine (IHM) et de contrôleur programmable (PLC), ou à la combinaison de logiciels de configuration de PC industriel et de méthodes de contrôle PLC ; Le contrôleur dédié fait référence aux caractéristiques de contrôle des différents équipements de test environnemental développés pour le contrôleur spécial. Le champ de contrôle des équipements environnementaux spéciaux nationaux par rapport aux pays étrangers est relativement vide, ce qui est également dû au fait que la précision et la stabilité des équipements de test environnementaux nationaux sont généralement inférieures aux principales raisons des équipements environnementaux étrangers, de sorte que le développement de contrôleurs spéciaux pour le développement d'équipements de test environnementaux nationaux est d'une importance considérable.
1 . Principe de conception
Dans cet article, le système de contrôle des équipements environnementaux est principalement orienté vers les équipements de test environnemental de classe de température, tels que la chambre d'essai à haute température, la chambre d'essai à haute et basse température, la chambre d'essai de choc froid et thermique, la boîte à température et humidité constantes, la boîte humide et chaude. Et l'équipement de test environnemental de classe de température comprend généralement le boîtier principal, le système de chauffage, le système de réfrigération, le système de circulation du vent et le système de contrôle principal, comme le montre la figure 1.
Les principaux objets de contrôle de l'ensemble de l'équipement comprennent : le compresseur de réfrigération, le détendeur électronique et le contrôle de l'électrovanne de décharge froide dans le système de réfrigération ; ventilateur centrifuge du système de circulation du vent ; système de chauffage dans le relais statique et le contacteur AC.
Les principaux paramètres de mesure de l'ensemble de l'appareil comprennent : la température et la pression des gaz d'échappement du compresseur dans le système de réfrigération, la température de sortie du condenseur, la température d'entrée et de sortie de l'évaporateur, le courant et la tension de fonctionnement du compresseur ; température du ventilateur du système de circulation éolienne, courant et tension de fonctionnement ; système de chauffage dans la tension et le courant de fonctionnement du radiateur électrique ; température et humidité à l'intérieur de la boîte et ainsi de suite.
Dans les paramètres de mesure ci-dessus, certains paramètres et le processus de contrôle de l'équipement n'ont pas de relation directe, tels que la tension et le courant de fonctionnement du compresseur et du ventilateur, la vitesse du ventilateur et la vitesse du vent. Cependant, avec le développement rapide de la science et de la technologie modernes et des technologies de l'information industrielles, dans l'aérospatiale, l'aviation, les applications industrielles et d'autres domaines d'équipements et de systèmes, les exigences en matière de fiabilité, de sécurité et d'économie sont de plus en plus élevées, ce qui incite à la prévision des pannes et à la gestion de la santé (Pronostics et gestion de la santé, PHM) est progressivement devenue l'une des principales orientations de développement des équipements industriels. Cependant, le système PHM doit être construit sur la base d'une surveillance complète des conditions de fonctionnement de l'équipement et de l'utilisation d'un système de contrôle PLC à usage général. Trop d'acquisition de paramètres signifie une augmentation du nombre de modules PLC, ce qui non seulement améliore le coût de fabrication de l'équipement, mais rend également le volume du système de contrôle de l'équipement gonflé. À cette fin, cet article propose un système de contrôle basé sur-embarqué, grâce à l'utilisation de systèmes embarqués pour développer un degré élevé de liberté, à faible coût, ciblé, en temps réel-, un degré élevé d'intégration du programme, la réalisation de la surveillance de l'ensemble des paramètres de fonctionnement de l'équipement ; et plus facile à réaliser des algorithmes complexes, pour améliorer la précision de contrôle et la stabilité de l'équipement, tels que les algorithmes de contrôle PID flous de l'équipement, la moyenne du filtrage des interférences anti--, le filtrage moyen limite. Algorithmes de filtrage numérique tels que le filtrage moyen des interférences anti-- impulsionnelles, méthode de filtrage moyenne limitante.
2. Conception matérielle du système de contrôle
Le système de contrôle se compose d'un contrôleur et d'un module de mesure et de contrôle ; quels modules de mesure et de contrôle, comprenant le module d'E/S et le module de mesure, sont de conception modulaire, la configuration de l'équipement requis pour l'augmentation ou la diminution modulaire ; et le contrôleur uniquement pour différentes configurations de l'appareil afin d'effectuer les paramètres ou ajustements logiciels appropriés. Il ne s'agit pas seulement d'une acquisition à faible coût-des paramètres de fonctionnement de l'équipement ; mais aussi pour améliorer l'intégration du système de contrôle, réduire la taille du module de contrôle. Cadre matériel du système de contrôle illustré à la figure 2, le contrôleur pour obtenir le module de mesure sera collecté par les paramètres de la machine, en fonction des paramètres de contrôle sur le module d'E/S pour les E/S et la sortie de contrôle PID.
Contrôleur et module d'E/S, module de mesure basé sur la communication du protocole Modbus de l'interface 485. Comme le bus Modbus est largement utilisé dans de nombreux domaines tels que l'instrumentation, les appareils intelligents haute et basse tension, les émetteurs, les contrôleurs programmables, les IHM, les onduleurs, les dispositifs intelligents de terrain, etc., il confère au contrôleur et aux modules d'E/S, les modules de mesure une grande extensibilité et la possibilité de devenir des produits indépendamment.
2.1 Conception matérielle du contrôleur
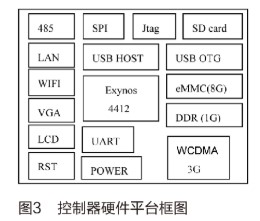
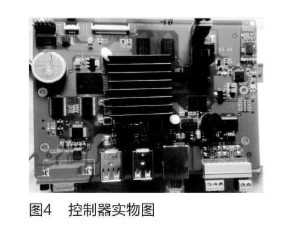
Le contrôleur intégré est basé sur la plate-forme de développement matériel de microprocesseur quadricœur ARM Cortex-A9-, est principalement responsable du système de contrôle dans le fonctionnement de l'interface homme-machine, des opérations logiques, des E/S et du contrôle PID. Le processeur Exynos4412 utilisé dans la plate-forme matérielle possède des capacités de traitement de données hautes-performances et une interface matérielle plus complète, qui fournit une bonne base matérielle pour la création de systèmes Linux embarqués. Le schéma fonctionnel de la plate-forme de développement matériel du contrôleur est présenté à la figure 3, avec le WIFI intégré, le module 3G, la carte réseau adaptative 10 M/100 M, l'écran LCD tactile de 10,1 pouces, l'hôte USB à 4 canaux, etc.
La plate-forme matérielle prend en charge le démarrage à partir d'une carte eMMC ou SD. eMMC est utilisé pour graver l'image système, de sorte que le contrôleur démarre à partir d'eMMC par défaut après la mise sous tension ; tandis que la fonction de démarrage de la carte SD peut être utilisée avec USB OTG pour réaliser une mise à niveau rapide du micrologiciel et du logiciel système. Le wifi, wcdma 3g, lan et d'autres interfaces réseau sont utilisés pour connecter le contrôleur à Internet dans différents cas, qui peuvent être utilisés pour le contrôle à distance, l'avertissement ou l'alarme de défaut à distance, la télécommande, l'avertissement ou l'alarme de défaut à distance, la télécommande, l'avertissement ou l'alarme de défaut à distance, l'avertissement ou l'alarme de défaut à distance, l'avertissement ou l'alarme de défaut à distance et la télécommande. WIFI, WCDMA 3G, LAN et autres interfaces réseau sont utilisés pour connecter le contrôleur à Internet dans différentes circonstances, fournissant un support matériel pour la réalisation du contrôle à distance de l'équipement, de l'avertissement ou de l'alarme de panne à distance, du dépannage à distance expert et d'autres nouvelles applications.
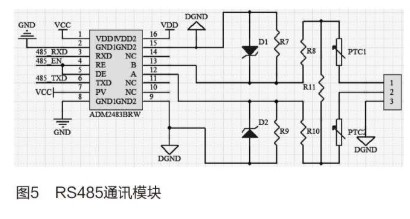
Afin de garantir que le contrôleur puisse réaliser une communication fiable en temps réel-haute vitesse-avec la carte de mesure et de contrôle, la conception des deux circuits de communication RS485 du contrôleur est basée sur l'ADM2483. ADM2483 est un dispositif émetteur-récepteur RS485 d'isolation de communication intégré, le taux de communication le plus élevé allant jusqu'à 500 kbps, afin de garantir que le taux de communication et la capacité à résister aux interférences dans le but d'éviter l'utilisation de la conception d'isolation d'opto-coupleur doivent occuper une plus grande zone de disposition du PCB. Zone de mise en page. Et ADM2483 utilisé pour limiter la conception du taux d'oscillation, le contrôle de la chute du taux d'oscillation de pression à un niveau approprié, peut réduire l'appariement inapproprié des bornes et les connecteurs générés par le BER. Le circuit d'interface du module de communication adopte la conception de limitation de courant et de tension, comme le montre la figure 5, les régulateurs de tension D1, D2 et les fusibles à récupération automatique PTC1 et PTC2 sur le circuit d'interface pour former une protection efficace pour améliorer la fiabilité électrique du module de communication 485.
2.2 Conception matérielle du module de mesure et de contrôle
Le schéma fonctionnel matériel du module de mesure et de contrôle est illustré à la figure 6, avec LPC1758 comme noyau, responsable de l'acquisition des données de fonctionnement de l'appareil, du décodage des adresses E/S et du contrôle E/S ; la température, le courant, la tension, l'humidité, la pression et d'autres paramètres pertinents de l'appareil via le circuit d'acquisition, puis par le filtrage numérique LPC1758, stockés dans le FLASH ; le contrôleur peut communiquer avec le LPC1758 via RS485, lire les paramètres requis pour les opérations logiques, puis les commandes de contrôle E/S vers l'exécution du LPC1758 après l'opération ; Les circuits d'E/S incluent des sorties transistor, des sorties relais, puis la commande de contrôle d'E/S vers l'exécution LPC1758. Le contrôleur peut communiquer avec le LPC1758 via RS485, lire les paramètres requis pour le fonctionnement logique, puis envoyer les commandes de contrôle d'E/S au LPC1758 pour exécution après l'opération. Le circuit d'E/S comprend une sortie transistor, une sortie relais et une sortie pour des applications spéciales, telles que les E/S de contrôle du détendeur électronique, les E/S de contrôle du convertisseur de fréquence, etc.
Le circuit d'échantillonnage de filtre utilise l'ADC MAX11210 24 bits à canal unique de Maxim, qui intègre des amplificateurs tampon d'entrée analogiques et de référence et fournit quatre ports GPIO qui peuvent être utilisés pour contrôler un commutateur analogique externe à 16 canaux, ce qui permet au MAX11210 de collecter efficacement des signaux analogiques à 16 canaux et de réduire la charge sur les ressources d'E/S du LPC1758. Le schéma fonctionnel du circuit d'échantillonnage est illustré à la figure 7. Le schéma fonctionnel du circuit d'échantillonnage est illustré à la figure 7.
Enfin, afin de garantir la précision et la fiabilité du circuit d'E/S, la conception de détection d'état d'E/S est ajoutée au circuit matériel. Pour le point de sortie, le circuit de détection d'état d'E/S génère le signal de séquence de sortie correspondant à partir de l'état de sortie, et lorsque la commande du contrôleur pour changer l'état de sortie est envoyée au LPC1758 et exécutée, l'état du point de sortie est modifié et le LPC1758 compare le signal de séquence de sortie modifié avec la commande de sortie émise par le contrôleur pour garantir la précision de la sortie ; tandis que, pour le point d'entrée, il produit le Lorsque l'état d'entrée est modifié, le LPC1758 compare l'état d'entrée réel avec le signal de séquence d'entrée pour déterminer si le circuit d'entrée est en erreur.
3. Conception du logiciel du système de contrôle
Afin de répondre à l'interface matérielle multi-du contrôleur, au développement d'applications multi-de programmes logiciels, au fonctionnement multi-fichiers, à la personnalisation du système et à d'autres exigences, le système d'exploitation intégré Linux, le programme d'application principal dispose d'un programme d'interface homme-machine, d'un programme de traitement de données, d'un programme PLC logiciel, comme le montre la figure 7. Parmi eux, le programme IHM est généré par le logiciel graphique fonctionnant sous l'environnement Windows grâce à la combinaison d'éléments graphiques, de contrôles et de macro-commandes, qui peuvent être importés dans le contrôleur via USB pour réaliser la mise à jour de l'IHM. Le programme de traitement des données est principalement responsable de l'enregistrement du contrôle industriel des équipements, du fonctionnement du PID, de la surveillance de l'état des équipements et d'autres fonctions. Le programme PLC logiciel est développé par le logiciel Infoteam OpenPCS d'Allemagne, qui prend en charge six langages CEI, à savoir ST, IL, SFC, FBD, LD et CFC, et est responsable du fonctionnement logique des E/S.
Étant donné que le module de mesure et de contrôle n'a pas besoin de trop d'applications et d'interfaces graphiques, uC/OS-II, qui est beaucoup plus petit par rapport à l'organisation du système d'exploitation embarqué Linux, a été choisi. le système est riche en fonctionnalités-, couvrant des fonctions telles que la planification des tâches, la gestion des tâches, la gestion du temps, la gestion de la mémoire et la communication et la synchronisation inter-tâches [6]. Les principales applications sont le programme d'acquisition de données, le programme de détection d'E/S et le programme de contrôle d'E/S. L'ensemble du flux de contrôle des E/S est illustré à la Figure 9. En cas d'alarme d'erreur du circuit d'E/S, l'utilisateur peut choisir d'éteindre et de redémarrer l'appareil ou de demander une assistance technique.
4 Conclusion
Le système de contrôle intégré de l'équipement de test environnemental conçu dans cet article, son contrôleur et son module de mesure et de contrôle présentent les avantages d'un faible coût, d'une intégration élevée, d'une haute précision, d'une extensibilité, etc., ce qui peut améliorer dans une certaine mesure les caractéristiques de l'équipement de test environnemental telles qu'une petite taille de lot et de nombreuses variétés d'effets négatifs sur la conception et la production. Et en utilisant pleinement les avantages de la production d'équipements de tests environnementaux de notre société, nous pouvons améliorer continuellement la fiabilité de la conception du système de contrôle grâce à des tests environnementaux. Le système de contrôle est maintenant utilisé dans notre série standardisée d'équipements environnementaux, la précision et la stabilité du contrôle ont atteint le niveau avancé national et la configuration matérielle est riche, avec une bonne capacité d'extension.