


Les robots industriels sont largement utilisés dans la fabrication industrielle, la fabrication automobile, les appareils électriques, l'alimentation, etc., peuvent remplacer le travail de manipulation répété de type machine-, s'appuient sur leurs propres capacités d'alimentation et de contrôle pour réaliser diverses fonctions d'une machine. Il peut résister aux commandes humaines, mais également conformément au fonctionnement du programme préprogrammé. Aujourd'hui, nous parlons des principaux composants de base des robots industriels.
1. Corps principal
Le corps principal de la machinerie qui constitue la base et la mise en œuvre du mécanisme, comprenant le bras, le bras, le poignet et la main, composition du système mécanique à multiples degrés de liberté. Certains robots disposent d'un autre mécanisme de marche. Les robots industriels ont 6 degrés de liberté ou plus. Le poignet a généralement 1 à 3 degrés de liberté de mouvement.
2. Système d'entraînement
Le système d'entraînement des robots industriels est divisé en trois catégories : hydraulique, pneumatique et électrique selon la source d'alimentation. Selon la demande, ces trois exemples peuvent également être combinés avec un système d'entraînement composite. Ou via la courroie synchrone, le système de roues, les engrenages et autres mécanismes de transmission mécanique pour conduire indirectement. Le système d'entraînement a une unité de puissance et un mécanisme de transmission, utilisés pour mettre en œuvre l'action correspondante, ces trois types de système d'entraînement fondamental ont leurs propres caractéristiques, désormais le système d'entraînement électrique est le système d'entraînement électrique le plus répandu. En raison de la faible inertie, des servomoteurs AC et DC à couple élevé et de leur servomoteur de support (convertisseur de fréquence de commutation, modulateur de largeur d'impulsion DC) de l'acceptation générale. Ce type de système ne nécessite pas de conversion d’énergie, facile à utiliser et contrôle sensible. La majeure partie du moteur doit être installée derrière le mécanisme de transmission fine : le réducteur. Les dents du convertisseur de vitesse utilisant des engrenages, le nombre de contre--rotation du moteur sera décéléré jusqu'au nombre de contre--rotation souhaité, et pour obtenir un dispositif de couple plus important, réduisant ainsi la vitesse, ajoutant du couple, lorsque la charge est importante, le servomoteur pour améliorer la puissance n'est pas rentable-efficace, peut être dans le taux de vitesse approprié dans le cadre du réducteur de vitesse pour améliorer le couple de sortie. Le servomoteur en fonctionnement à basse -fréquence est sujet à la chaleur et aux vibrations à basse fréquence-, les longues heures et le travail répétitif ne sont pas propices à garantir sa précision et son fonctionnement fiable. L'existence d'un moto-réducteur fin permet au servomoteur de fonctionner à un rythme approprié, renforçant la rigidité du corps de la machine tout en produisant un couple plus important. Il existe aujourd’hui deux types de boîtes de vitesses grand public : les boîtes de vitesses harmoniques et les boîtes de vitesses RV.
3. Système de contrôle
Le système de contrôle du robot est le cerveau du robot et constitue l’élément principal qui détermine l’utilité et la fonction du robot. Le système de contrôle est conforme au programme d'entrée sur le système d'entraînement et à la mise en œuvre du mécanisme pour récupérer le signal de commande et le contrôle. La tâche principale de la technologie de contrôle des robots industriels est de contrôler la gamme d'activités, la posture et la trajectoire des robots industriels dans l'espace de travail, le temps d'action, etc. Il se caractérise par une programmation simple, une manipulation de menus logiciels, une interface d'interaction homme-machine conviviale, des invites de manipulation en ligne et une facilité d'utilisation. Le système de contrôle est le centre du robot, les sociétés étrangères concernées par nos expériences sont étroitement fermées. Ces dernières années, avec le développement de la technologie microélectronique, la fonction du micro-éliminateur est de plus en plus élevée, tandis que le prix est de moins en moins cher, et maintenant le marché est apparu entre 1 et 2 dollars américains de micro-éliminateur 32 bits.
Les microprocesseurs rentables-pour les contrôleurs de robots offrent de nouvelles opportunités de développement, de sorte que le développement de contrôleurs de robots-à faible coût et à haute-fonctionnalité soit possible. Afin que le système dispose d'une capacité de calcul et de stockage suffisante, le contrôleur du robot accepte désormais des séries ARM, des séries DSP, des séries POWERPC, des séries Intel et d'autres compositions de puces plus puissantes. En raison de la fonction et de la fonction de la puce à usage général existante -ne peut pas répondre pleinement aux exigences de certains systèmes robotiques en termes de prix, de fonctionnalité, d'intégration et d'interfaces, ce qui a donné naissance au système robotique sur la demande de compétences SoC (Systemon Chip), le broyeur spécifique et l'interface requise intégrés ensemble, peuvent simplifier la conception des circuits périphériques du système, réduire la taille du système et faible faible-coût. Par exemple, Actel intègre des cœurs de broyeur NEOS ou ARM7 dans ses produits FPGA pour former un système SoC complet. En termes de contrôleurs robotiques, ses recherches convergent principalement aux États-Unis et au Japon, et il existe des produits finis matures, tels que la société américaine DELTATAU et la société japonaise Pengli Co. Leurs contrôleurs de mouvement sont basés sur la technologie DSP comme noyau, utilisant une structure ouverte basée sur PC-.
4. Système de détection
Il s'agit d'une composition d'un module de capteur interne et d'un module de capteur externe permettant d'acquérir des informations significatives sur l'état environnemental interne et externe. Capteurs internes : capteurs utilisés pour détecter l'état du robot lui-même (par exemple, l'angle entre les bras), principalement des capteurs qui détectent la position et l'angle. Plus précisément, il existe : les capteurs de position, les capteurs de position, les capteurs d'angle, etc. Capteurs externes : capteurs utilisés pour détecter l'environnement dans lequel se trouve le robot (par exemple, détecter des objets, la distance par rapport à l'objet) et l'état (par exemple, détecter si l'objet saisi glisse). Plus précisément, il existe des capteurs de distance, des capteurs de vision, des capteurs de force, etc. L'utilisation de systèmes de détection intelligents améliore la mobilité des robots, les normes de praticité et d'intelligence, le système de perception humaine des informations du monde extérieur est la dextérité robotique, cependant, pour certaines informations sous licence, les capteurs sont plus efficaces que le système humain.
5. Effecteur-terminal
L'effecteur final-est un composant attaché à la dernière articulation du robot. Il est généralement utilisé pour saisir des objets, se connecter à d’autres mécanismes et effectuer la tâche souhaitée. Les fabricants de robots ne conçoivent ni ne vendent généralement d'effecteur final-, dans la plupart des cas, ils ne fournissent qu'une simple pince. Habituellement, l'effecteur final-est monté sur la bride des 6 axes du robot pour accomplir des tâches dans un environnement donné, telles que le soudage, la peinture, le collage, ainsi que le chargement et le déchargement de pièces ne sont que quelques-unes des tâches qui doivent être accomplies par le robot.
Présentation des servomoteurs
Les servomoteurs, également appelés « servocontrôleurs » et « servoamplificateurs », sont des contrôleurs utilisés pour contrôler les servomoteurs, similaires au rôle des onduleurs dans les moteurs à courant alternatif ordinaires, et font partie d'un système d'asservissement. Généralement, le servomoteur est contrôlé de trois manières : position, vitesse et couple pour réaliser un positionnement de haute-précision du système d'entraînement.
I. Classification du servomoteur
Divisés en deux catégories de servomoteurs DC et AC, les servomoteurs AC sont divisés en servomoteurs asynchrones et servomoteurs synchrones, le système AC actuel remplace progressivement le système DC. Par rapport au système DC, le servomoteur AC présente les avantages d'une grande fiabilité, d'une bonne dissipation thermique, d'une faible inertie et peut fonctionner sous haute pression. Parce qu'il n'y a pas de balais ni d'appareil à gouverner, le système d'asservissement AC devient également un système d'asservissement sans balais, et les moteurs utilisés sont des moteurs asynchrones de type cage - et des moteurs synchrones à aimants permanents avec des structures sans balais. (1) Le servomoteur à courant continu est divisé en moteur à balais et sans balais ① moteur à balais à faible coût, structure simple, couple de démarrage, large plage de vitesse, facile à contrôler, entretien, mais l'entretien est pratique (changer les balais de charbon), interférences électromagnétiques, utilisation des exigences environnementales, généralement utilisé pour les occasions industrielles et civiles générales sensibles aux coûts ; ② Moteur sans balais de petite taille et léger, grande réponse à la puissance de la vitesse de la vitesse d'inertie élevée est petite, couple et stable Rotation douce, contrôle complexe, changement de phase électronique intelligent et flexible, peut être un changement de phase à onde carrée ou sinusoïdale, moteur sans entretien -, économe en énergie, faible rayonnement électromagnétique, faible élévation de température et longue durée de vie, adapté à une variété d'environnements.
II. Caractéristiques des différents types de servomoteurs
1) Avantages et inconvénients des servomoteurs à courant continu Avantages : contrôle précis de la vitesse, caractéristiques de vitesse de couple-très dures, principe de contrôle simple, facile à utiliser, peu coûteux. Inconvénients : commutation des balais, limitation de vitesse, résistance supplémentaire, génération de particules d'usure (ne convient pas aux environnements sans poussière-et explosifs) 2) Avantages et inconvénients des servomoteurs AC Avantages : bonnes caractéristiques de contrôle de vitesse, contrôle en douceur dans toute la zone de vitesse, presque aucune oscillation, rendement élevé de plus de 90 %, faible génération de chaleur, contrôle de vitesse élevé, contrôle de position de haute précision (en fonction de la précision de l'encodeur), dans la zone de fonctionnement nominale, peut atteindre un couple constant, une faible inertie, un faible bruit, aucune usure des balais, sans entretien-sans entretien (convient aux environnements sans poussière-et explosifs).
Inconvénients :un contrôle plus complexe, les paramètres du variateur doivent être ajustés sur les-paramètres PID du site pour déterminer le besoin de davantage de lignes de connexion. Actuellement, les servomoteurs grand public utilisent un processeur de signal numérique (DSP) comme noyau de contrôle, ce qui permet d'obtenir des algorithmes de contrôle plus complexes, numériques, en réseau et intelligents. Les dispositifs d'alimentation sont généralement utilisés pour le module d'alimentation intelligent (IPM) en tant que conception de base du circuit d'entraînement, circuit d'entraînement intégré interne IPM, en même temps avec sur-tension, sur-courant, surchauffe, sous-tension et autres circuits de détection et de protection des défauts, dans le circuit principal est également ajouté au démarrage progressif- circuit pour réduire le processus de démarrage-sur l'impact du variateur. Alimentez d'abord l'unité d'entraînement via le circuit redresseur en pont complet triphasé - pour rectifier l'alimentation triphasée d'entrée - ou l'alimentation secteur, afin d'obtenir l'alimentation CC correspondante. Après l'alimentation triphasée ou l'alimentation secteur redressée, puis via la fréquence de l'onduleur de tension PWM sinusoïdale triphasée -pour piloter un servomoteur CA synchrone à aimant permanent triphasé. L'ensemble du processus de l'unité d'entraînement de puissance peut être simplement considéré comme le processus AC-DC-AC. Le circuit topologique principal de l'unité redresseur (AC-DC) est un circuit redresseur non contrôlé triphasé-en pont complet-.
III. Schéma de câblage du système d'asservissement
1. Câblage du variateur
Le servomoteur dispose principalement d'une alimentation de boucle de contrôle, de l'alimentation de boucle de contrôle principale, d'une alimentation de sortie servo, d'une entrée de contrôleur CN1, d'une interface d'encodeur CN2, d'une connexion CN3. L'alimentation de la boucle de contrôle est une alimentation AC monophasée-, l'alimentation d'entrée peut être monophasée-, triphasée-, mais elle doit être de 220 V, c'est-à-dire qu'à l'entrée triphasée-, notre alimentation triphasée-doit passer par le transformateur transformateur pour pouvoir se connecter, pour le pilotage de la moindre puissance. L'entraînement direct monophasé-, la connexion monophasée-doit être connectée aux bornes R, S. Sortie du servomoteur U, V, W n'oubliez pas de ne jamais vous connecter à l'alimentation du circuit principal, cela pourrait brûler le variateur. Le port CN1 est principalement utilisé pour la connexion du contrôleur de l'ordinateur hôte, fournissant une entrée, une sortie, une sortie triphasée de l'encodeur ABZ, une sortie analogique d'une variété de signaux de surveillance.
2. Câblage du codeur
À partir de la figure ci-dessus, nous pouvons voir neuf bornes dont nous n'utilisons que cinq, un fil blindé, deux fils d'alimentation, deux signaux de communication série (+-), ce qui est presque le même que le câblage normal de notre codeur.
3. Port de communication
Le lecteur est connecté à l'ordinateur PLC, à l'IHM et à un autre ordinateur supérieur via le port CN3, et la communication MODBUS est utilisée pour contrôler le lecteur, et RS232 et RS485 peuvent être utilisés pour la communication.
IV. Marché des servomoteurs
Les exigences des robots en matière de moteurs d'entraînement articulés sont très strictes, les servomoteurs AC sont largement utilisés dans les robots industriels. À l'heure actuelle, le marché intérieur haut de gamme-est principalement occupé par des entreprises étrangères célèbres, principalement du Japon, d'Europe et des États-Unis, et il existe une grande marge de substitution nationale à l'avenir. À l'heure actuelle, les marques étrangères occupent près de 80 % de la part de marché du marché chinois des servomoteurs AC, principalement en provenance du Japon, d'Europe et des États-Unis. Parmi eux, les produits japonais représentent environ 50 % de la part de marché, menés par ses marques célèbres telles que Panasonic, Mitsubishi Electric, Yaskawa, Sanyo, Fuji, etc., et ses produits se caractérisent par une technologie et un niveau de performance plus conformes aux besoins des utilisateurs chinois, avec un bon rapport coût-efficacité et une grande fiabilité pour obtenir une source stable et durable de clients dans les petites et moyennes entreprises OEM. Le marché, en particulier, a le monopole de l’avantage. Réducteur de précision Récemment lu un reportage : l'industrie de la robotique pour briser le problème du « cou », le sentiment est assez profond. Avec l’augmentation du coût de la main d’œuvre, les robots industriels pour remplacer les humains sont devenus une tendance. Les robots industriels sont la pierre angulaire de la fabrication intelligente, mais les composants essentiels limitent le développement de l'industrie robotique chinoise, selon des enquêtes pertinentes montrent que le robot domestique actuel réduit la dépendance ordinaire à l'égard des importations. L'industrie robotique en Chine pour devenir un climat, doit être déterminée à résoudre le problème des composants de base.
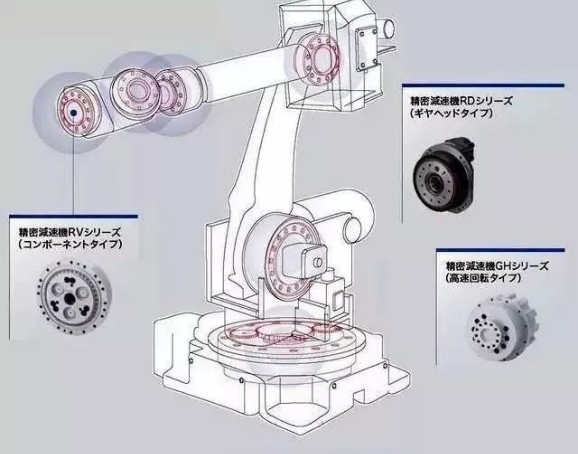
Ce qui suit est une introduction aux composants de précision de base des robots industriels : le réducteur de vitesse, comparé au réducteur de vitesse-à usage général, le réducteur de vitesse pour robots nécessite une chaîne de transmission courte, une petite taille, une puissance élevée, un poids léger et facile à contrôler, etc. Industrie des réducteurs, il faut mentionner les deux géants de l'industrie sont Nabtesco (Teijin, également connu sous le nom de Nabtesco) et Hamonica Drive (Hamonica), communément connus dans l'industrie (réducteur RV et réducteur d'harmoniques). Ils ont quasiment monopolisé le monde des boîtes de vitesses robotisées. Ces deux types de boîtes de vitesses ont une précision d'usinage au micron-, juste celle-ci dans la phase de production en série de haute fiabilité est très difficile, sans parler des milliers de tours de fonctionnement à grande vitesse-, mais aussi d'une espérance de vie élevée. Actuellement sur le marché, un grand nombre d'applications dans les robots industriels sur les réducteurs de vitesse, il existe deux catégories principales : les réducteurs de vitesse RV et les réducteurs de vitesse harmoniques.
Réducteur RV :Il y a moins d'engagement différentiel, mais comparé au réducteur harmonique, le réducteur RV est généralement utilisé avec une roue cycloïde, le réducteur RV se compose d'une roue cycloïde et d'un support planétaire. Par rapport au réducteur d'harmoniques, la clé du réducteur RV est le processus d'usinage et le processus d'assemblage. le réducteur RV a une résistance à la fatigue, une rigidité et une durée de vie plus élevées, contrairement à l'entraînement harmonique, à mesure que l'utilisation du temps augmente, la précision du mouvement sera considérablement réduite, l'inconvénient de son poids élevé, les dimensions extérieures plus grandes. le réducteur RV est utilisé dans le couple des jambes du robot lombaires et coudées à trois articulations, les robots industriels chargés, un, deux, trois axes sont utilisés comme réducteur RV. Il est plus couramment utilisé dans la robotique. La transmission harmonique a une résistance à la fatigue, une rigidité et une durée de vie beaucoup plus élevées, et la précision différentielle est stable, contrairement à la transmission harmonique, car avec l'utilisation du temps, la croissance de la précision du mouvement sera considérablement réduite, de sorte que de nombreux pays dans le monde. le robot de haute précision entraîne plus de réducteur RV, par conséquent, le réducteur RV dans la commande de robot avancée remplace progressivement la tendance de développement du réducteur harmonique.
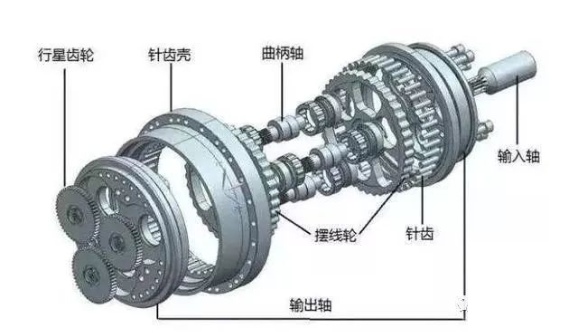 Vue éclatée du réducteur RV
Réducteur d'harmoniques : utilisé également moins de maillage différentiel, l'harmonique dans une sorte d'engrenage clé est flexible, il nécessite une déformation répétée à grande vitesse, il est donc plus fragile, la capacité portante et la durée de vie sont limitées. Le réducteur d'harmoniques est une sorte de dispositif de transmission harmonique, dispositif de transmission harmonique comprenant une pédale d'accélérateur harmonique et un réducteur d'harmoniques. Le réducteur d'harmoniques comprend principalement : une roue rigide, une roue flexible et une déformation radiale des trois composants du générateur d'ondes. Il s'agit de l'utilisation d'engrenages flexibles pour produire une onde de déformation élastique contrôlée, provoquée par le désalignement relatif entre les dents de la roue rigide et la roue flexible, pour transférer la puissance et le mouvement. Ce type de transmission présente une différence essentielle avec la transmission à engrenages générale et est spécial dans la théorie du maillage, le calcul de collecte et la conception de la structure. Le réducteur à engrenages harmoniques présente les avantages d'une haute précision, d'une capacité de charge élevée, etc. Par rapport au réducteur à engrenages ordinaire, son volume et son poids sont réduits d'au moins 1/3 en raison de l'utilisation de 50 % de matériau en moins, de sorte que le réducteur à engrenages harmoniques est principalement utilisé pour les petits robots, caractérisés par un petit volume, un poids léger, une capacité de charge élevée, une précision de mouvement élevée et un rapport de transmission à un étage - grand. Généralement utilisé pour les robots industriels avec de petites charges ou les gros robots avec plusieurs axes à l'extrémité.
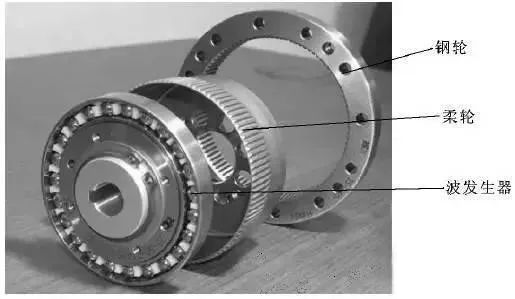 Vue éclatée du réducteur d'harmoniques
Le japonais Nabtesco du début des années 1980 a proposé une conception de type RV- à la recherche sur la boîte de vitesses RV de 1986 pour obtenir une percée substantielle, qui a duré 6 à 7 ans ; et le premier à arriver aux résultats des Nantong Zhenkang et Hengfengtai nationaux a passé 6 à 8 ans. Cela signifie-t-il que les entreprises locales chinoises ont peu de chances ! Heureusement, les entreprises chinoises ont mis en place un certain nombre d'années et ont finalement réalisé quelques percées. Domestique principalement par Nantong Zhenkang, les machines-outils Qinchuan, l'essence de Wuhan, le Zhejiang Hengfengtai et le Zhejiang Shuanghuan. La production de Nantong Zhenkang aurait dépassé 10 000 unités, la ligne de production de machines-outils Qinchuan a été ouverte et la production augmente progressivement. La machine-outil de Qinchuan est le projet national de substitution des importations, la machine-outil de Qinchuan 90 000 ensembles de robots industriels projet de transformation technologique de réducteur commun, la ligne de production de réducteur commun de robots industriels deux investissements combinés de 314 millions de yuans. Système de contrôle Le système de contrôle du robot est le cerveau du robot, qui est l'élément principal permettant de déterminer le fonctionnement et la fonction du robot. Le système de contrôle est conforme au programme d'entrée sur le système d'entraînement et met en œuvre le mécanisme pour récupérer le signal de commande et le contrôle. L'article suivant présente principalement le système de contrôle du robot.

1, le système de contrôle du robot "contrôle" est que le but de l'objet contrôlé sera conforme à la manière souhaitée de produire un comportement. La condition fondamentale du « contrôle » est de comprendre les caractéristiques de l’objet contrôlé. « Substance » est le contrôle du couple de sortie d'un actionneur.
2, le principe de fonctionnement de base du robot Le principe de travail est la reproduction de l'enseignement de démonstration ; enseignement de démonstration, également connu sous le nom d'enseignement de démonstration guidé, tous deux robots de guidage artificiels, étape par étape en fonction de la demande réelle de fonctionnement du processus d'action une fois, le robot dans le processus de guidage mémorise automatiquement l'enseignement de démonstration de la posture de chaque action, position, paramètres de processus, paramètres de mouvement, etc., et génère automatiquement une exécution continue du programme. Après avoir terminé l'apprentissage, il vous suffit de donner une commande de démarrage au robot, le robot suivra automatiquement les actions enseignées pour terminer tous les processus ;
3, la classification du contrôle du robot 1) en fonction de la présence ou de l'absence de retour d'information est divisée en : contrôle en boucle ouverte-, contrôle en boucle fermée-, conditions de contrôle précises en boucle ouverte- : connaître avec précision le modèle de l'objet contrôlé, et ce modèle reste inchangé dans le processus de contrôle. (2) Selon la quantité de contrôle souhaitée, il est divisé en : contrôle de force, contrôle de position, contrôle hybride. Le contrôle de position est divisé en : contrôle de position articulaire unique - (retour de position, retour de vitesse de position, retour d'accélération de vitesse de position), contrôle de position multi- articulaire le contrôle de position multi- articulaire est divisé en contrôle de mouvement de décomposition, le contrôle de force de contrôle centralisé est divisé en : contrôle de force direct, contrôle d'impédance, contrôle hybride de position de force - (3) Contrôle intelligent méthodes Contrôle flou, contrôle adaptatif, contrôle optimal, contrôle du réseau neuronal, contrôle du réseau neuronal flou, contrôle expert 4. Configuration et structure matérielle du système de contrôle. Matériel électrique. Architecture logicielle Étant donné que le processus de contrôle du robot implique un grand nombre de transformations de coordonnées et d'opérations d'interpolation ainsi qu'un contrôle en temps réel de -niveau réel-. Par conséquent, le système de contrôle de robot actuel du marché dans la structure de la majeure partie de la structure hiérarchique du système de contrôle micro-ordinateur -, utilisant généralement un système de contrôle d'asservissement informatique à deux - niveaux.
(1) Processus spécifique :Une fois que l'ordinateur de contrôle principal a reçu les instructions de fonctionnement saisies par le personnel, il analyse et interprète d'abord les instructions pour déterminer les paramètres du mouvement de la main. Il effectue ensuite des opérations de cinématique, de dynamique et d'interpolation, et en déduit enfin les paramètres de mouvement coordonnés de chaque articulation du robot. Ces paramètres sont transmis à l'étage d'asservissement via une ligne de communication sous la forme d'un signal donné pour le système d'asservissement de chaque articulation. Les servoactionneurs sur les articulations D/A convertissent ce signal et entraînent les articulations pour produire un mouvement coordonné. Les capteurs renvoient les signaux de sortie de mouvement de chaque articulation à l'ordinateur de l'étage de commande d'asservissement pour former un contrôle local en boucle fermée - afin d'obtenir un contrôle précis du mouvement du robot dans l'espace.
(2) Contrôle de mouvement basé sur un API-Deux types de contrôle :① l'utilisation de ports de sortie PLC pour utiliser des commandes d'impulsions pour générer des impulsions pour entraîner le moteur, et en même temps l'utilisation d'E/S à usage général-ou de pièces de comptage pour obtenir un contrôle de position en boucle fermée-des servomoteurs ② l'utilisation de l'extension externe PLC du module de contrôle de position pour obtenir un contrôle de position en boucle fermée-des moteurs, cette méthode est principalement pour envoyer un contrôle d'impulsion à haute-vitesse, appartenant à la méthode de contrôle de position, le contrôle de position est généralement davantage un contrôle de position-point à-point. Il s'agit d'une méthode de contrôle de position, qui consiste principalement à envoyer un contrôle d'impulsion à grande vitesse-, et la méthode de contrôle de position est un contrôle de position-point à-point.
Paramètres importants du robot
Les paramètres techniques du robot reflètent le travail que le robot peut effectuer, les performances opérationnelles les plus élevées, etc. La conception et l'application du robot doivent être prises en compte. Les principaux paramètres techniques du robot sont les degrés de liberté, la résolution, l'espace de travail, la vitesse de travail, la charge de travail, etc.

1. Les degrés de liberté sont le nombre d'axes de coordonnées dont dispose le robot pour un mouvement indépendant. Les degrés de liberté d'un robot correspondent au nombre de paramètres de mouvement indépendants nécessaires pour déterminer la position et l'attitude de la main du robot dans l'espace. Le nombre de degrés de liberté d’un robot est généralement égal au nombre d’articulations. Les robots courants disposent généralement de 5 à 6 degrés de liberté. Certains robots sont également dotés d'axes externes.
2. Articulations (Joint), c'est-à-dire le mouvement de l'étau, permettant aux parties du bras du robot du mouvement relatif entre les institutions.
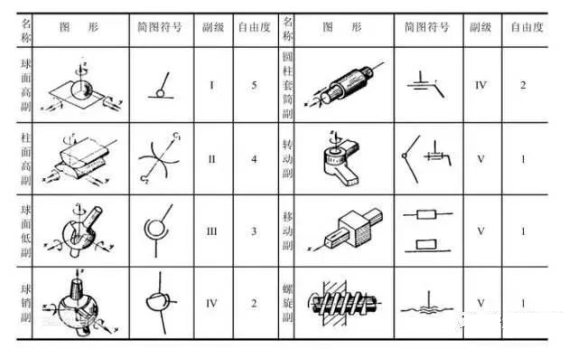
3. Portée de travail Toute la portée spatiale pouvant être atteinte par le point de montage du bras ou de la main d'un robot industriel. Sa forme dépend du nombre de degrés de liberté du robot ainsi que du type et de la configuration des articulations de mouvement. La plage de travail du robot est généralement : méthode graphique et analytique des deux méthodes de représentation.
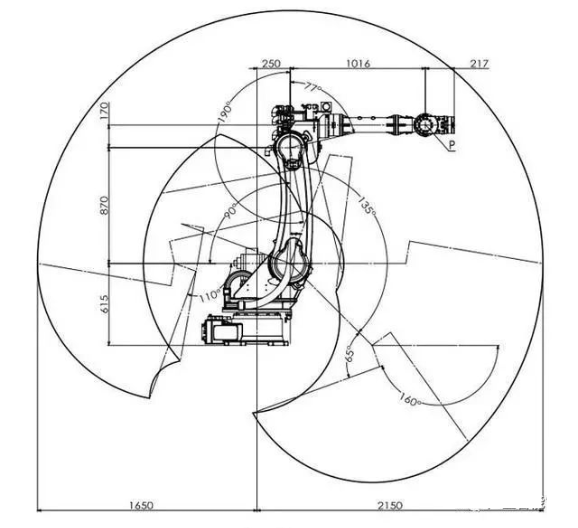
4. la vitesse du robot dans le processus de travail avec des conditions de charge, un processus de mouvement à vitesse uniforme, le centre de l'interface mécanique ou le centre de l'outil dans l'unité de temps de la distance parcourue ou l'angle de rotation.
5. la charge de travail est la charge avant de la charge montée sur le poignet du robot dans la plage de travail du poids maximum pouvant être supporté dans n'importe quelle position, généralement exprimé en termes de masse, de moment et de moment d'inertie. En outre, en raison de la vitesse de fonctionnement, de la taille de l'accélération et d'autres paramètres, la charge de travail est généralement utilisée dans le fonctionnement à grande vitesse - du robot peut saisir le poids de la pièce comme capacité de charge comme indicateur. Le poids de la charge du robot de manutention doit être considéré comme la somme de la pince et de la pièce à usiner.
6. Résolution
Il fait référence à la distance de déplacement minimale ou à l'angle de rotation minimum que le robot peut réaliser . 7, précision Répétabilité ou précision de positionnement répété : fait référence à la différence entre le robot qui atteint à plusieurs reprises une certaine position cible. Par exemple, si vous demandez à un axe de marcher 100 mm, la première fois qu'il a réellement marché 100,01 Répétez la même action qu'il a marché 99,99 L'erreur de 0,02 est la précision du positionnement répété. Il s'agit d'une mesure de la concentration d'une série de valeurs d'erreur, c'est-à-dire de la répétabilité. La précision du robot dépend non seulement du réducteur et de la transmission, mais également du processus d'assemblage mécanique, qui dans de nombreux cas n'est pas en place, ce qui entraîne une diminution de la précision de positionnement répétitif du robot.