


Imaginez un bras robotique qui se plie et tourne, avec chaque axe équipé de moteurs d'entraînement, de capteurs ou de vision industrielle très précis, comme s'il jouait une symphonie de mouvement. Mais sans un « conducteur » pour indiquer à chaque composant du système quand et comment effectuer ses actions respectives, le bras pourrait provoquer de violentes collisions et des éraflures métalliques.
Dans les articles précédents de la série Real-Contrôle en temps réel, nous avons examiné les instruments de-contrôle en temps réel (RTC) utilisés pour la détection, la conduite et le traitement. Pour les rassembler tous, il faut une « commande » : des communications en temps réel-. Dans cet article, nous utiliserons l'Industrie 4.0 basée sur la communication et le contrôle en temps réel-comme point de départ de notre discussion.
Facteurs favorisant le développement du Big Data dans l’automatisation
Les opérations d’usine sans intervention humaine sont devenues populaires en raison de l’épidémie. La collecte et la distribution appropriée des mégadonnées (définies par le dictionnaire Oxford comme de très grands ensembles de données pouvant être analysées par ordinateur pour révéler des modèles, des tendances et des corrélations, notamment en ce qui concerne le comportement et les interactions humaines) peuvent prendre en charge les jumeaux numériques, le comptage, la facturation des services et la maintenance prédictive. Par exemple, disposer du Big Data permet de surveiller les performances des bras robotiques et les conditions de fonctionnement des systèmes, ainsi que les débits de données, la température, l’humidité, les vibrations, etc., conduisant au développement de modèles (jumeaux numériques) capables de prédire les performances et les conditions de fonctionnement futures basées sur une IA qui apprend grâce au Big Data. Pour profiter pleinement de ces avantages, il est nécessaire de combiner les technologies de l'information (TI) et les technologies opérationnelles (OT) pour pouvoir prendre en charge le protocole Internet (IP) ainsi que la périphérie du système RTC. Logiquement, cela s’appelle la convergence IT et OT.
Dans Ethernet, les couches réseau et transport du modèle OSI (Open Systems Interconnection) prennent en charge le protocole TCP/IP (Transmission Control Protocol/Internet Protocol), de sorte qu'Ethernet est intrinsèquement capable de prendre en charge IPv4 (et IPv6). En outre, la capacité de transférer la quantité d'informations requise de manière déterministe est la raison pour laquelle l'Ethernet industriel est en train de devenir une norme de communication importante dans les domaines convergents de l'automatisation industrielle. Les bus de terrain traditionnels sont toujours utilisés pour communiquer avec les appareils de périphérie, car les infrastructures existantes utilisent généralement des protocoles à deux-fils et ne prennent pas en charge TCP/IP natif. La figure 1 illustre les méthodes de communication actuelles dans l'automatisation industrielle.
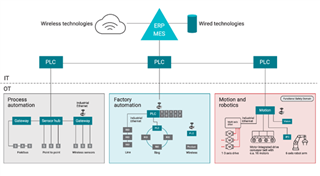 Figure 1 : Méthodes de communication actuelles dans l'automatisation industrielle
La manière dont les communications industrielles sont mises en œuvre a commencé à changer. L'Ethernet à paire unique (SPE) maintient les architectures de systèmes à deux fils-existantes tout en prenant en charge les vitesses plus rapides et les nombreux avantages de l'Ethernet industriel. Les diagnostics de terrain avancés prennent en charge la surveillance et le fonctionnement distribués et centralisés. Et, bien sûr, SPE peut réutiliser les infrastructures à deux fils-existantes construites à partir de plusieurs bus de terrain existants, simplifiant ainsi les mises à niveau basées sur la convergence-et minimisant les coûts.
Une compréhension plus approfondie d'Ethernet
Bien qu'Ethernet soit ouvert et omniprésent dans les applications d'entreprise, il n'est actuellement pas disponible pour les applications-en temps réel, car la transmission des trames Ethernet informatiques s'effectue au mieux-et n'est pas contrôlée ; de toute façon, les erreurs sont gênantes. Pour l'OT en temps réel-, les erreurs peuvent avoir des conséquences graves et même être dangereuses, et les systèmes RTC ont besoin de communications fiables en tant que « chef d'orchestre » du système pour garantir que le système fonctionne comme prévu, évitant ainsi une panne du produit, des dommages au système ou des blessures au personnel. Étant donné qu'Ethernet informatique est généralement utilisé dans des environnements d'entreprise ou grand public, les défis environnementaux sont limités. En revanche, les systèmes RTC se trouvent souvent dans des environnements difficiles.
La nécessité d'un comportement robuste et déterministe (par exemple, fiabilité sur de larges plages de température, dans des environnements bruyants et sales) et de débits de données plus élevés a conduit à l'émergence de l'Ethernet industriel. L'Ethernet industriel est déterministe et robuste, offrant une bande passante supplémentaire et une connectivité IP inhérente pour utiliser pleinement les systèmes RTC.
Voici un aperçu des caractéristiques de synchronisation et de la manière dont elles s'appliquent à la couche physique Ethernet (PHY).
Importance des caractéristiques temporelles
Il existe trois caractéristiques de synchronisation importantes dans un système RTC :
Retard.Dans ce contexte, il est important de prendre en compte les délais tels que le délai de propagation : le temps écoulé entre le moment où les données entrent dans le système, le sous-système ou le composant du sous-système et leur sortie. Par exemple, le PHY Ethernet 10 Mbps/100 Mbps DP83826E de TI a un délai aller-retour-de 208 ns. Une latence plus faible peut réduire le temps de cycle ou augmenter le nombre de nœuds sur le bus.
Déterminisme.Peu importe la faible latence si l’heure d’arrivée varie considérablement à chaque fois que les données transitent par le système. Cette variation de l’heure d’arrivée est connue sous le nom de déterminisme. Une faible gigue signifie un bon déterminisme. Un faible déterminisme signifie que vous devez créer moins de marge dans le système pour s'adapter à l'évolution de la latence. La figure 2 illustre la latence (208 ns) et le déterminisme (± 2 ns) du DP83826E. Les protocoles Ethernet en temps réel-tels qu'EtherCAT peuvent tirer parti des caractéristiques de latence déterministe inférieure des PHY Ethernet.
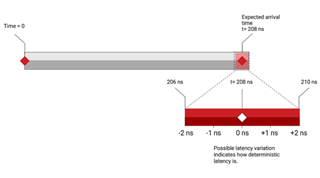 Figure 2 : Le retard et sa certitude
Synchronisation. Il existe également des avantages à lier la synchronisation d’un système entier ou de plusieurs systèmes complets. Afin de maximiser l'efficacité et le débit tout en garantissant un fonctionnement sûr, différents sous-systèmes peuvent avoir besoin de « savoir » exactement quand un autre sous-système va effectuer une opération. Les protocoles Ethernet industriel prennent tous en charge une certaine forme de synchronisation. Time Sensitive Networking (TSN) est un exemple de synchronisation temporelle pour les systèmes RTC. L'Institute of Electrical and Electronics Engineers (IEEE) 1588v2, Precision Time Protocol (PTP), permet de maintenir plusieurs appareils synchronisés les uns avec les autres, et IEEE 802.1as, également connu sous le nom de PTP généralisé (gPTP), facilite davantage la synchronisation pour les applications sensibles au temps telles que RTC.
Conclusion
Les déploiements réussis de RTC et de communications sont la pierre angulaire de l’Industrie 4.0. Mais bien plus que simplement permettre l'Industrie 4.0, avec des communications PHY déterministes, synchronisées et à faible latence et des protocoles Ethernet industriels, tous les instruments peuvent s'unir pour créer de la belle musique.