


Introduction
Les systèmes d'automatisation industrielle subissent une révolution pour réduire la latence et les temps d'arrêt. Cet effort, connu sous le nom d'Industrie 4.0, intégrera une plus grande intelligence dans toutes les usines-des panneaux et contrôleurs IHM aux modules de communication, actionneurs et capteurs.
Cette révolution est parallèle à la révolution des réseaux, où l'intelligence s'est étendue des routeurs centraux aux réseaux métropolitains, en périphérie et jusqu'au dernier kilomètre. En distribuant l'intelligence du traitement à la périphérie (via des capteurs et des modules de communication), les décisions de routine peuvent être prises plus rapidement sans impliquer le processeur principal (situé dans l'automate). Cette intelligence supplémentaire doit fonctionner dans un espace identique ou réduit dans l'usine, exigeant des fonctionnalités accrues dans des formats plus petits.
Cette réduction des dimensions des PCB met en évidence les défis de gestion thermique. Les options telles que les dissipateurs thermiques sont exclues en raison de contraintes d'espace sur la carte premium. Les ventilateurs à air pulsé-ne peuvent pas être utilisés, car les boîtiers scellés empêchent la poussière et les contaminants de pénétrer. Par conséquent, les solutions d’alimentation électrique doivent être très efficaces tout en fournissant une puissance plus élevée et en occupant un encombrement réduit. Dans cette solution de conception d'alimentation, nous répondrons à ces exigences tout en examinant les options disponibles pour les alimentations 20 W-30 W, en comparant les performances et en déterminant la solution optimale.
Aborder la consommation d’énergie
Les applications industrielles disposent d'une tension de bus CC nominale de 24 V, ancrée dans les relais analogiques existants et restant la norme industrielle de facto. Cependant, pour les équipements non-critiques, la tension de fonctionnement maximale dans les applications industrielles devrait être de 36 V à 40 V. Les appareils critiques, tels que les contrôleurs, les actionneurs et les modules de sécurité, doivent prendre en charge 60 V (normes IEC61131-2, 60664-1 et 61508 SIL). Les tensions de sortie courantes sont de 3,3 V et 5 V, avec des courants allant de 10 mA dans les petits capteurs à des dizaines d'ampères dans les applications de contrôle de mouvement, CNC et PLC. Le choix évident est donc clair.
Applications de contrôle : un régulateur de tension Buck (abaisseur-)
Panneau IHM : panneau d'affichage d'interface homme-machine, intégrant généralement des boutons de commande d'entraînement, des contrôleurs logiques programmables (PLC), des systèmes de contrôle distribués (DCS), une commande numérique par ordinateur (CNC).
Modules de communication : modules d'E/S numériques et analogiques utilisant des normes telles que les lignes série, les contrôleurs, DeviceNet, Profibus, SercosIII, I/O Link, Ethernet, etc.
Actionneurs : moteurs, entraînements, contrôle de mouvement, robotique. Capteurs : capteurs de pression, de température, de proximité, optiques et divers autres.
L'architecture abaisseur la plus courante est le convertisseur abaisseur asynchrone, car les fabricants de semi-conducteurs trouvent simple de concevoir des régulateurs abaisseurs asynchrones pour les applications-haute tension. Dans cette configuration, la diode de redressement côté bas-est externe au circuit intégré.
Pour une entrée 24 V et une sortie 5 V, le convertisseur abaisseur fonctionne selon un rapport cyclique d'environ 20 %. Cela signifie que le transistor interne côté haut- (T sur la figure 1) ne conduit que 20 % du temps. La diode de redressement externe (D) conduit les 80 % restants du temps, représentant la majorité de la dissipation de puissance.
Par exemple, sous une charge de 4 A, une diode de redressement Schottky comme la B560C présente une chute de tension d'environ 0,64 V. Ainsi, à un cycle de service de 80 %, la perte de conduction (la perte primaire à pleine charge) est d'environ (0,64 V) × (4A) × (0,80)=2W.
En revanche, si l'on utilise une architecture synchrone (Figure 2), la diode est remplacée par un MOSFET côté bas-agissant comme un redresseur synchrone. Nous pouvons équilibrer la chute de 0,64 V aux bornes de la diode avec la chute aux bornes de la résistance de drain-source du transistor MOSFET, R_(ds) (on).
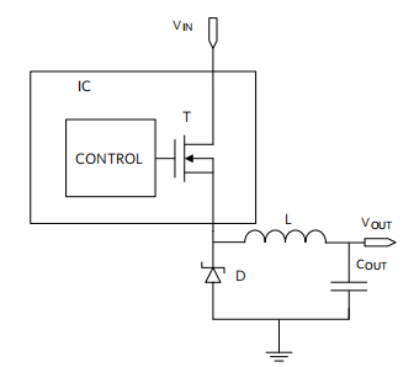 Figure 1. Convertisseur Buck asynchrone
Dans notre exemple, le MOSFET RJK0651DPB présente un Rds(on) de seulement 11 mΩ, avec une taille de boîtier similaire à celle d'un redresseur Schottky. Cela se traduit par une chute de tension correspondante de seulement (11 mΩ) × (4 A)=44 mV et une perte de puissance de seulement (0,044 V) × (4 A) × (0,80)=141 mW.
La perte de puissance du MOSFET est environ 14 fois inférieure à la perte de puissance du Schottky à pleine charge ! De toute évidence, l’approche logique pour minimiser la consommation d’énergie consiste à utiliser un redressement synchrone.
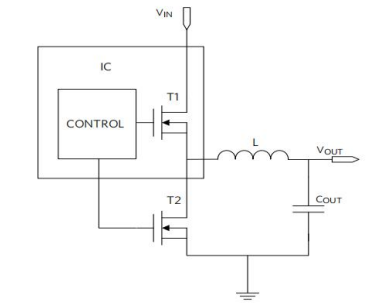 Figure 2. Convertisseur Buck synchrone
Pour minimiser la taille globale du circuit d'alimentation, les circuits intégrés de redressement synchrone les plus récents doivent intégrer une compensation interne pour toute fréquence et tension de sortie sans nécessiter un grand condensateur de sortie. Ils doivent également fonctionner à hautes fréquences pour permettre l’utilisation d’inductances et de condensateurs plus petits.
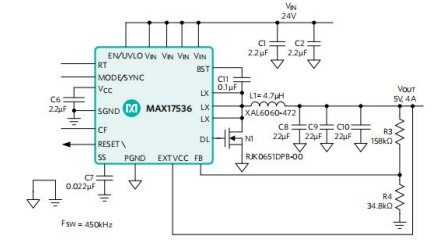 Figure 3. Circuit d'application typique pour le convertisseur Buck redresseur synchrone MAX17536 24VIN/5VOUT, 4A
Le MAX17536 et une solution asynchrone basée sur les spécifications publiées sont présentés dans la figure 4. Pour les deux appareils, les conditions de test étaient une entrée 24 V et une sortie 5 V, 4 A. Comme prévu, la solution synchrone de Maxim a démontré une efficacité supérieure sur toute la plage de courant de charge. À pleine charge (4A), la solution synchrone de Maxim a atteint un rendement supérieur à 92 %, tandis que le dispositif asynchrone n'a atteint qu'environ 86 %, ce qui représente une différence d'efficacité supérieure à 6 %.
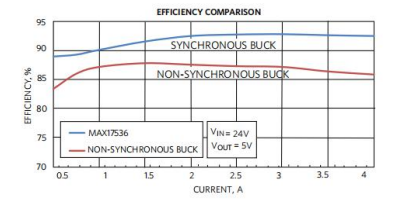 Figure 4. Efficacité des convertisseurs Buck synchrones et asynchrones
Conclusion
Pour relever les défis de consommation d'énergie dans les applications industrielles, le MAX17536 présente une solution de redressement synchrone pour les tensions d'entrée élevées. Cette approche synchrone démontre un avantage d'efficacité significatif, atténuant les problèmes de dissipation de puissance.