


Les servosystèmes et les entraînements à fréquence variable (VFD) constituent des équipements d'entraînement de base dans l'automatisation industrielle, jouant un rôle central dans le contrôle de mouvement. Bien que les deux impliquent une régulation de la vitesse du moteur, ils présentent des différences significatives dans la philosophie de conception, l'architecture technique et les scénarios d'application. Ce qui suit fournit une analyse approfondie-de plusieurs dimensions, notamment les principes de fonctionnement, les caractéristiques de performances et les contextes d'application.
I. Principes fondamentaux et différences d'architecture technique
1. Objets de contrôle fondamentalement différents
Les systèmes d'asservissement utilisent un contrôle en boucle fermée-, utilisant des encodeurs pour fournir-des informations en temps réel sur la vitesse, la position et d'autres paramètres du moteur, permettant une régulation en boucle fermée-de haute-précision-en boucle fermée. Leurs composants principaux sont constitués d'un servomoteur (généralement un moteur synchrone à aimant permanent), d'un codeur haute -résolution (17 bits ou plus) et d'un servomoteur dédié, atteignant des temps de réponse de l'ordre de la milliseconde-. Par exemple, le système d'asservissement de la série Σ-7 de Yaskawa atteint une précision de contrôle de position de ±1 impulsion.
Les onduleurs, principalement conçus pour les moteurs à induction CA, utilisent des méthodes en boucle ouverte-ou en boucle fermée simplifiée-(contrôle V/F) pour ajuster la vitesse du moteur en modulant la fréquence de sortie. Les onduleurs typiques comme la série FR-A800 de Mitsubishi se concentrent sur l'adaptation linéaire de la tension/fréquence plutôt que sur le suivi précis de la position.
2. Comparaison de la complexité des algorithmes
Les servomoteurs intègrent un contrôle à triple-boucle (boucle de courant, boucle de vitesse, boucle de position) utilisant des algorithmes avancés tels que le PID flou et la compensation anticipative. Par exemple, la série ASDA-A3 de Delta propose une suppression de résonance, identifiant automatiquement les points de résonance mécanique et ajustant les paramètres de gain.
Les algorithmes de contrôle de l'onduleur sont relativement plus simples et utilisent principalement la modulation vectorielle spatiale (SVC) ou le contrôle direct du couple (DTC). Bien que la série ABB ACS880 prenne en charge le contrôle du couple, sa réponse dynamique reste inférieure à celle des systèmes d'asservissement.
II. Analyse des indicateurs clés de performance dynamique
1. Vitesse de réponse et bande passante
La bande passante de réponse en vitesse des systèmes d'asservissement dépasse généralement 500 Hz. Par exemple, la série Panasonic MINAS A6 atteint une accélération allant jusqu'à 3 000 rad/s², ce qui la rend adaptée aux applications nécessitant des cycles de démarrage-arrêt rapides. Des tests sur un dispositif de conditionnement de semi-conducteurs ont démontré que le système d'asservissement peut accélérer de 0 à 3 000 tr/min et obtenir un positionnement précis en 0,2 seconde.
Les onduleurs, limités par les caractéristiques du moteur, offrent généralement des bandes passantes de 50 à 100 Hz pour les modèles standard. Lors d'un test de charge de ventilateur, un onduleur a mis 3 à 5 secondes pour accélérer jusqu'à la vitesse nominale, présentant un glissement notable.
2. Comparaison des performances à faible-vitesse
Les servomoteurs maintiennent le couple nominal même à 1 tr/min, avec des taux de fluctuation de vitesse inférieurs à 0,01 %. Un test de l'axe d'alimentation de la machine-outil a démontré que le système d'asservissement maintenait une précision de position de ±2 secondes d'arc à 5 tr/min.
Lors de la conduite de moteurs asynchrones à une vitesse inférieure à 10 % de la vitesse nominale, les VFD subissent une chute de couple de 30 à 50 % et ont tendance à ramper. Une application de bande transporteuse nécessitait un engrenage supplémentaire lors d'un fonctionnement en dessous de 5 Hz.
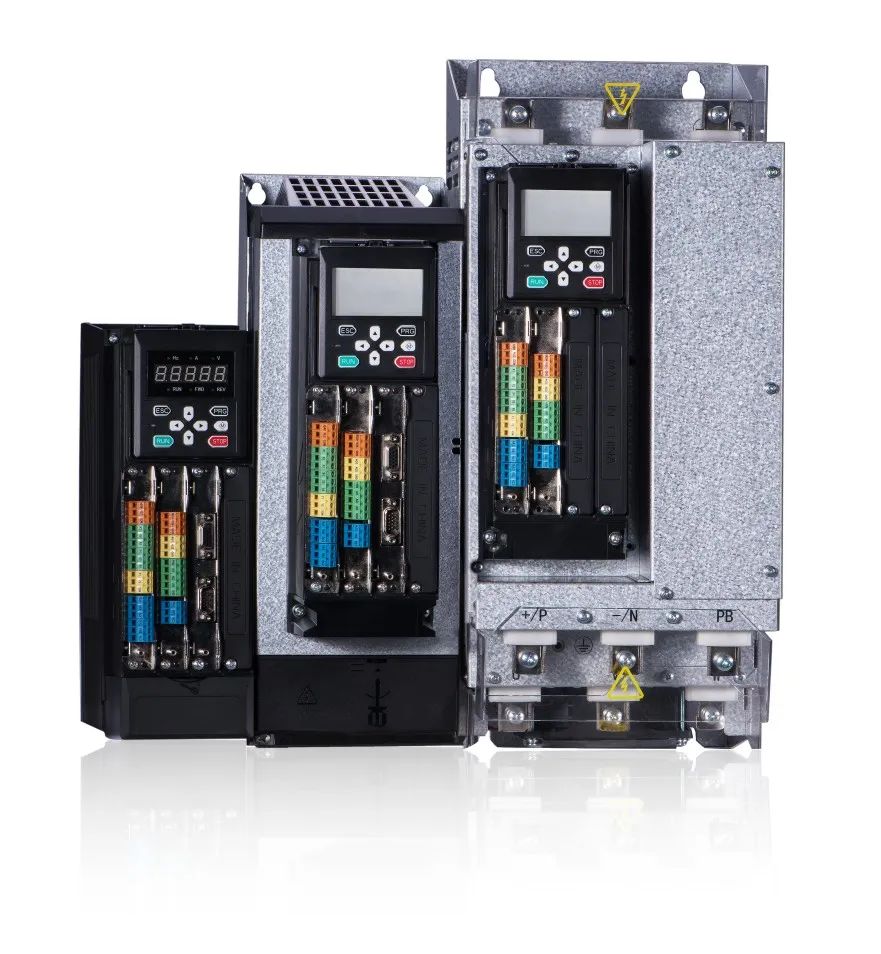
III. Différenciation dans les scénarios d'application typiques
1. Champ de bataille principal des systèmes servo
● Positionnement de précision :La précision de positionnement de l'établi de la machine de lithographie à semi-conducteurs atteint ± 0,1 μm.
● Réponse rapide :Les axes d'articulation des robots industriels nécessitent une réponse en couple au niveau de 0,1 ms.
● Contrôle synchrone :Erreur de synchronisation des engrenages électroniques dans les machines d'impression<0.01°.
2. Applications dominantes pour les variateurs de fréquence
●-Contrôle de vitesse économe en énergie :Une cimenterie a réalisé 35 % d'économies d'électricité après avoir équipé les ventilateurs de VFD.
● Applications d'entraînement à haute-puissance :Les concasseurs miniers utilisent des VFD haute tension-de classe 2 000 kW-.
● Régulation de vitesse simple :Charges à couple constant comme les bandes transporteuses et les mélangeurs.
IV. Convergence technologique et frontières floues
Ces dernières années, nous avons été témoins de phénomènes-intertechnologiques :
1. Capacités des servos dans les-VFD haut de gamme
Par exemple, la série G120X de Siemens prend en charge le retour d'encodeur avec une précision de positionnement de ±0,5 degré, se rapprochant des performances d'asservissement de base. Dans une étude de cas sur une machine d'emballage, ce modèle a remplacé un système servo, réduisant ainsi les coûts de 30 %.
2. Evolution intelligente des systèmes d'asservissement
Les servos de nouvelle-génération intègrent des capacités d'IA. Par exemple, la série 1S d'Omron propose des algorithmes d'autoréglage-qui détectent automatiquement l'inertie de la charge. Les tests montrent une réduction de 80 % du temps de mise en service.
V. Arbre décisionnel de sélection et analyse des coûts
1. Critères de sélection clés
● Un contrôle de position est-il requis ? Oui → Sélectionnez servo.
● La puissance est-elle > 50 kW ? Oui → Donner la priorité au VFD.
● Le budget est-il limité ? Oui → La solution VFD réduit les coûts de 40 à 60 %.
2. Comparaison du coût total du cycle de vie
L'analyse d'une chaîne de production automobile révèle :
● Les systèmes servo nécessitent un investissement initial plus élevé mais des coûts de maintenance inférieurs (15 % d'économies sur 5 ans).
●Les solutions de convertisseur de fréquence nécessitent des remplacements fréquents de pièces de rechange, ce qui entraîne des coûts totaux plus élevés que les systèmes d'asservissement.
VI. Tendances technologiques émergentes
1. Les systèmes d'asservissement évoluent vers l'intégration, comme la conception intégrée entraînement/moteur de Mitsubishi réduisant la taille de 50 %.
2. Les convertisseurs de fréquence se concentrent sur l'amélioration de l'efficacité énergétique, comme la série GD300 d'Invt utilisant des dispositifs SiC pour réduire les pertes de 20 %.
3. Des entraînements intelligents universels font leur apparition, comme l'IndraDrive Mi de Bosch Rexroth, qui bascule entre les modes servo et VFD.
En résumé, la différence fondamentale entre les systèmes servo et VFD réside dans les exigences variables en matière de précision de contrôle et de réponse dynamique. À mesure que l'Industrie 4.0 progresse, les deux vont renforcer leurs atouts dans leurs domaines respectifs tout en intensifiant la concurrence sur le marché intermédiaire. De futurs produits « croisés » pourraient émerger, mais les limites des applications principales persisteront à long terme-.