


Le robot industriel est un ensemble de machines, d'électronique, de contrôle, d'ordinateurs, de capteurs, d'intelligence artificielle et d'autres technologies avancées multidisciplinaires dans l'une des industries manufacturières modernes dans le domaine des équipements d'automatisation importants. La robotique, la technologie CNC et la technologie PLC sont connues comme les trois principales technologies de support pour l'automatisation industrielle. La technologie robotique et ses produits se développent très rapidement et sont devenus des outils d'automatisation pour les systèmes de fabrication flexibles (FMS), l'automatisation d'usine (FA), les systèmes de fabrication intégrés par ordinateur (CIMS), ainsi qu'une partie importante de l'usine intelligente de l'industrie 4.0.
1. Composition du système de robot industriel et indicateurs de performance
1) Composition du système de robot industriel
Un robot industriel est un manipulateur multi-articulé ou un dispositif machine à plusieurs-degrés-de-liberté orienté vers le domaine industriel, qui peut effectuer un travail automatiquement, et est une sorte de machine qui s'appuie sur sa propre puissance et sa propre capacité de contrôle pour réaliser diverses fonctions. Ils peuvent accepter des commandes humaines ou fonctionner selon un programme préprogrammé. Les robots industriels modernes peuvent également s'appuyer sur la technologie de l'intelligence artificielle pour développer le principe d'action du programme. Un robot industriel typique est illustré à la figure 1. Les robots industriels peuvent être divisés en trois générations selon le niveau de développement technologique : la première génération de robots de reproduction démonstrative, la deuxième génération de robots perceptuels et la troisième génération de robots intelligents.
La première génération de robots industriels se compose de trois parties principales en termes de structure externe : l'opérateur (ou corps du robot), le contrôleur et le démonstrateur. Les deuxième et troisième générations de robots industriels comprennent également un système de perception et un système d'analyse et de décision-, qui sont réalisés respectivement par des capteurs et des logiciels.
(1) Opérateur :Corps principal de la machine utilisé pour accomplir diverses tâches opérationnelles, qui contient principalement un bras robotique, une unité d'entraînement, une unité de transmission et des capteurs internes.
(2) Contrôleur :C'est le dispositif permettant de contrôler le corps du robot pour effectuer certaines actions conformément aux instructions et aux informations du capteur, qui constitue l'élément clé pour déterminer la fonction et les performances du robot, ainsi que la partie de mise à jour et de développement la plus rapide du robot industriel.
(3) Enseignant :Il s'agit de l'interface d'interaction homme-machine-machine du robot, grâce à laquelle l'opérateur peut programmer le robot ou manipuler manuellement le robot pour qu'il se déplace.
Les robots industriels sont fonctionnellement composés de 3 parties principales et de 6 sous-systèmes . 3 les parties principales sont la partie mécanique, la partie de contrôle et la partie de détection . 6 les sous-systèmes sont le système d'entraînement, le système de structure mécanique, le système d'interaction homme -machine, le système de contrôle, le système de détection et le système d'interaction avec l'environnement du robot -.
2) Indice de performance des robots industriels
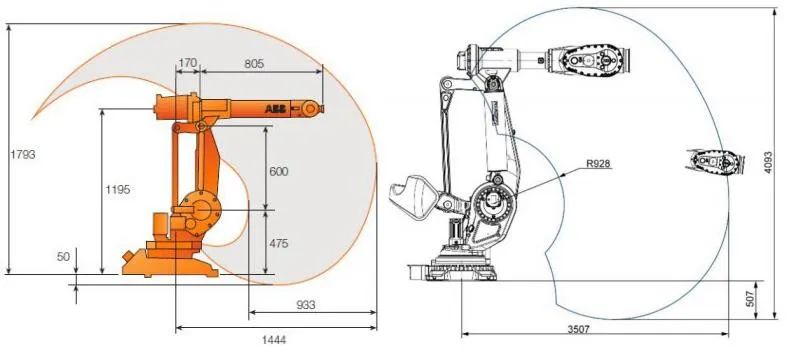
L'indice de performance des robots industriels correspond aux données techniques fournies par le fabricant du robot au moment de la livraison du produit, reflétant le champ d'application et les performances de travail du robot, ce qui est un élément incontournable lors de la sélection d'un robot. Bien que les données techniques fournies par le fabricant du robot ne soient pas exactement les mêmes, la structure des robots industriels, les applications et les besoins des utilisateurs ne sont pas les mêmes, mais ses principaux indicateurs de performance sont généralement : degrés de liberté, précision du travail, plage de travail, charge nominale, vitesse de travail maximale.
Il est important de noter qu’un robot peut présenter des singularités dans son rayon d’action. Les singularités sont des points où les articulations perdent des degrés de liberté dans certaines directions en raison des contraintes de la structure du robot. Les singularités se trouvent généralement aux bords de l'espace de travail, et lorsque les singularités sont regroupées, elles sont appelées « vides ». Lorsque le robot se déplace à proximité d'une singularité, l'attitude des articulations change radicalement en raison de la perte progressive des degrés de liberté, ce qui entraîne une charge importante sur le système d'entraînement et une surcharge. Ainsi, pour les robots présentant des singularités, leur plage de fonctionnement nécessite également la suppression des singularités et des cavités.
2. Contrôle des robots industriels
1) Caractéristiques et exigences du contrôle des robots industriels
Les mouvements des articulations de la plupart des robots industriels sont indépendants les uns des autres, et la coordination de plusieurs articulations est nécessaire pour obtenir une position précise de l'effecteur final du robot. Par conséquent, le système de contrôle de robot industriel est plus complexe qu’un système de contrôle ordinaire et présente les caractéristiques suivantes :
(1) Il s’agit essentiellement d’un système non linéaire.
(2) Il s'agit d'un système de contrôle multivariable composé de plusieurs articulations, et il existe un couplage entre les articulations.
(3) Il s'agit d'un système variable dans le temps-dont les paramètres dynamiques changent avec le changement de position de mouvement de l'articulation.
(4) Il est nécessaire de mesurer et d'analyser les conditions environnementales et les instructions de contrôle, et de sélectionner automatiquement la meilleure loi de contrôle.
(5) Il présente une précision de positionnement élevée et reproductible et une bonne rigidité du système.
(6) Le dépassement de position n'est pas autorisé, sinon une collision peut se produire et la réponse dynamique doit être rapide.
Étant donné que la commande de robot industriel présente les caractéristiques ci-dessus, les exigences de base suivantes doivent être respectées lors de la conception du système de commande de robot industriel :
(1) Contrôle coordonné du mouvement multi-axes pour produire la trajectoire de travail requise.
(2) Haute précision de positionnement, large plage de vitesse.
(3) Le taux différentiel statique du système doit être faible, c'est-à-dire que le système doit avoir une bonne rigidité.
(4) Position sans dépassement, réponse dynamique rapide.
(5) Un contrôle de l’accélération et de la décélération est requis.
(6) Le coefficient d'erreur de vitesse de chaque joint doit être aussi cohérent que possible.
(7) Du point de vue opérationnel, le système de contrôle doit disposer d'une bonne interface homme-machine, minimisant les exigences de l'opérateur.
(8) Du point de vue du coût du système, il est nécessaire de réduire autant que possible le coût matériel du système et d'utiliser davantage de méthodes d'asservissement logiciel pour améliorer les performances du système de contrôle.
2) mode de contrôle du robot industriel
À partir des caractéristiques de contrôle et des exigences de contrôle des robots industriels, la réalisation du contrôle des robots industriels implique un certain nombre d'éléments, qui sont principalement divisés en contrôle de couche inférieure du robot et contrôle de couche supérieure. Parmi eux, le contrôle de la couche inférieure comprend le corps du robot (c'est-à-dire la partie mécanique), la partie circuit d'entraînement, la partie capteur et la stratégie de contrôle (par exemple, contrôle PID). Le contrôle de la couche supérieure comprend l'analyse du mouvement du robot, la planification du chemin et la partie logicielle du robot [4]. Selon différentes méthodes de catégorisation, le contrôle des robots peut être classé de différentes manières. Selon l'objet contrôlé, il peut être divisé en contrôle de position, contrôle de vitesse, contrôle de force, contrôle de couple, contrôle hybride force/position, etc. Il s'agit principalement du contrôle de la couche inférieure, et les principales méthodes de contrôle sont maintenant expliquées.
(1) contrôle de position des robots industriels :le but est de réaliser les articulations du robot pour réaliser le mouvement pré-planifié-et, finalement, de garantir que l'effecteur final du robot industriel-fonctionne le long de la trajectoire prédéterminée, généralement en utilisant un système d'asservissement CA ou un système d'asservissement CC pour y parvenir.
(2) Contrôle de la main-d'œuvre (couple) des machines industrielles :la nécessité d'analyser l'effecteur final-du robot et l'environnement de l'état des contraintes, et en fonction des contraintes de développer des stratégies de contrôle. De plus, un capteur de force doit être installé du côté du robot pour détecter la force de contact entre le robot et l'environnement. Le système de contrôle traite ces informations de force selon la stratégie de contrôle préétablie-, puis contrôle le robot pour qu'il effectue des opérations dans un environnement incertain qui sont compatibles avec cet environnement, afin que le robot puisse effectuer des tâches opérationnelles complexes.
(3) Contrôle de la vitesse des robots industriels :généralement réalisé simultanément avec le contrôle de position. Par exemple, dans le cas du mode de contrôle de trajectoire continu, les robots industriels doivent contrôler la vitesse des pièces mobiles et mettre en œuvre des accélérations et des décélérations selon des instructions prédéterminées, afin de répondre aux exigences de mouvement fluide et de positionnement précis. Parce que le robot industriel est une sorte de condition de travail (ou de charge de déplacement) variable, les machines à grand mouvement à charge d'inertie, pour faire face à la contradiction entre vitesse et douceur, doivent contrôler l'accélération et la décélération de démarrage avant d'arrêter les deux sections de mouvement de transition. Et dans l’ensemble du processus de déplacement, le contrôle de la vitesse est généralement nécessaire.
3) Contrôle intelligent des robots industriels
La méthode de contrôle intelligent des robots industriels fait principalement référence au fonctionnement dans des conditions incertaines ou inconnues, le robot doit obtenir des informations sur l'environnement environnant grâce à des capteurs, prendre des décisions en fonction de sa propre base de connaissances interne, puis contrôler les différents actionneurs pour accomplir de manière autonome la tâche donnée, qui appartient au niveau supérieur de contrôle du robot. Si une technologie de contrôle intelligente est utilisée, le robot aura une forte adaptabilité environnementale et une capacité d'auto-apprentissage. Les méthodes de contrôle intelligentes sont étroitement liées au développement de l'intelligence artificielle, comme les réseaux de neurones artificiels, les algorithmes flous, les algorithmes génétiques, les systèmes experts, etc. L'application d'algorithmes de réseaux neuronaux dans les robots mobiles est utilisée comme exemple pour illustrer la combinaison du contrôle intelligent et des robots industriels.
En prenant le robot mobile montré sur la figure comme exemple, la caméra est installée sur le dessus du robot mobile pour obtenir l'image tridimensionnelle-de l'obstacle. Un ensemble de capteurs à ultrasons est monté devant le robot mobile (directement sous la caméra) pour obtenir des informations sur la distance entre l'obstacle et le robot mobile.
La fusion des informations des capteurs visuels et ultrasoniques est réalisée à l'aide de méthodes de réseau neuronal et passe au niveau suivant pour reconnaître le type d'obstacle, ce qui permet au robot mobile d'éviter les obstacles lorsqu'il marche dans un environnement incertain et améliore sa capacité de navigation. Les principales étapes permettant aux robots industriels d'utiliser des informations intelligentes pour une prise de décision intégrée afin d'éviter les obstacles sont les suivantes :
(1) Pendant que le robot se déplace, le système de télémétrie effectue une détection environnementale à de courts intervalles pour déterminer si le robot mobile doit ralentir et s'il doit prélever des échantillons de la caméra CCD sur la base des informations de distance sur l'obstacle obtenues par le capteur à ultrasons.
(2) Lorsque la distance entre l'obstacle et le robot mobile est moyenne, telle que détectée par le système de télémétrie, la vitesse du robot est réduite ; lorsque la distance entre l'obstacle et le robot mobile est proche, une image bidimensionnelle de l'obstacle en question est acquise à partir de la caméra CCD et les coordonnées de ses bords gauche et droit sont extraites.
(3) Les informations sur l'obstacle obtenues à partir du capteur à ultrasons et de la caméra CCD sont regroupées et prétraitées, et envoyées au contrôleur de réseau neuronal BP pour fusion.
(4) Le contrôleur de réseau neuronal BP, qui a été pré--appris avec la connaissance de l'évitement d'obstacles, prend la décision correspondante d'évitement d'obstacles en fonction des informations collectées par les multi-capteurs externes et évite les obstacles.
Références
[1] Zhu Hongqian. Technologie des robots industriels [M]. Pékin : Machinery Industry Press, 2019. [2] Chen Wanmi. Technologie de contrôle des robots [M]. Pékin : Machinery Industry Press, 2017. [3] Guo Tongying, An Dong. La robotique et son contrôle intelligent [M]. Pékin : Presse populaire des postes et télécommunications, 2014. [4] Zhang Xianmin. La robotique et ses applications [M]. Pékin : Machinery Industry Press, 2017. [5] Zhang Xinxing. Fondamentaux de l'application des robots industriels [M]. Pékin : Presse de l’Institut de technologie de Pékin, 2017.