


L'isolement des utilisateurs et des composants électroniques sensibles est une considération importante pour les systèmes de contrôle des moteurs. L'isolement de sécurité est utilisé pour protéger les utilisateurs contre les tensions nocives, tandis que l'isolement fonctionnel est spécifiquement conçu pour protéger l'équipement et les appareils. Les systèmes de contrôle du moteur peuvent contenir une grande variété de dispositifs d'isolement, tels que les pilotes de porte isolés dans les circuits d'entraînement; ADC, amplificateurs et capteurs isolés dans les circuits de détection; et SPI isolé, RS -485, et les isolateurs numériques standard dans les circuits de communication. Une sélection minutieuse de ces appareils est nécessaire, à la fois pour des raisons de sécurité et pour optimiser les performances.
Bien que l'isolement soit une considération de système importante, il présente des inconvénients: il peut augmenter la consommation d'énergie, la transmission de données à travers les barrières d'isolement crée des retards et peut augmenter le coût du système. Les concepteurs de systèmes se sont traditionnellement tournés vers des solutions d'isolement optique, qui pendant de nombreuses années ont été le meilleur choix pour l'isolement du système.
Au cours de la dernière décennie, les isolateurs numériques basés sur des méthodes magnétiques (transfert de transformateur) ont fourni une alternative viable et dans de nombreux cas supérieure; Du point de vue du système, ils offrent également des avantages que les concepteurs de systèmes n'ont peut-être pas reconnu. Deux solutions d'isolement sont décrites ensuite, en se concentrant sur les améliorations des performances de synchronisation des retards offerts par l'isolement magnétique et les avantages qui en résultent aux applications de contrôle moteur au niveau du système.
Méthodes d'isolement
Les optocoupleurs utilisent la lumière comme méthode de transmission principale, comme le montre la figure 1. Le côté transmettant se compose d'une LED avec un signal de haut niveau allumant la LED et un signal de faible niveau transformant la LED Off. Le côté récepteur utilise un photodétecteur pour convertir le signal léger reçu en un signal électrique. L'isolement est fourni par un matériau plastifié entre la LED et le photodétecteur, mais peut également être amélioré en utilisant une couche d'isolement supplémentaire (généralement à base de polymère).
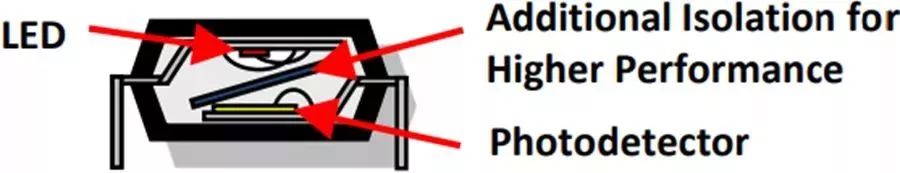
Figure 1. Structure de l'optocoupleur
L'un des plus grands inconvénients des optocoupleurs est le vieillissement LED, qui peut dériver les caractéristiques de transmission; Les concepteurs doivent considérer ce problème supplémentaire. Le vieillissement conduit provoque une dérive des performances de synchronisation au fil du temps et de la température. En conséquence, les temps de signalisation et de montée / chute sont affectés, compliquant la conception, en particulier compte tenu des problèmes qui seront traités plus tard dans ce document.
La mise à l'échelle des performances des optocoupleurs est également limitée. Afin d'augmenter les débits de données, le problème de capacité parasite inhérent aux optocoupleurs doit être surmonté, ce qui entraîne une consommation d'énergie plus élevée. La capacité parasite fournit également un mécanisme de couplage qui fait que les dispositifs d'isolement à base d'optocoupleur ont des performances inférieures de CMTI (immunité transitoire en mode commune) à des solutions concurrentes.
Les isolateurs magnétiques (basés sur le transformateur) sont à grande échelle depuis plus d'une décennie et sont une alternative valide aux optocoupleurs. Ces isolateurs sont basés sur la technologie des CMOS standard et utilisent le principe de transmission magnétique, avec la couche d'isolement composée de polyimide ou de dioxyde de silicium, comme le montre la figure 2. Un courant de bas niveau est transmis en impulsions à travers une bobine, générant un champ magnétique, qui passe par la barrière d'isolement et induit un courant dans une deuxième robe sur l'autre côté de la barrière. En raison de l'utilisation d'une structure CMOS standard, il offre des avantages importants en termes de consommation d'énergie et de vitesse, et ne souffre pas des problèmes d'écart à vie associés aux optocoupleurs. De plus, les performances CMTI de l'isolateur à base de transformateur sont supérieures à celles de l'isolateur à base d'optocoupleur.
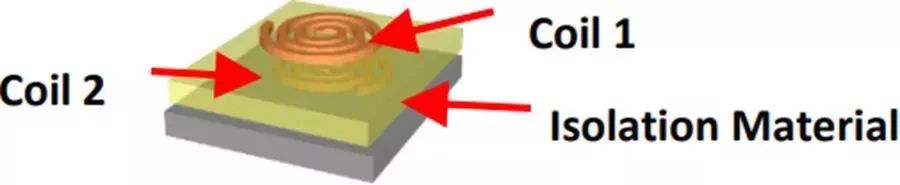
Figure 2. Structure du transformateur magnétique
Les isolateurs basés sur le transformateur permettent également l'utilisation de modules de traitement du signal conventionnels (pour empêcher la transmission des entrées parasites) et des mécanismes de codec de transmission avancés. Cela permet la transmission de données bidirectionnelles, l'utilisation de différents schémas de codage pour optimiser la consommation d'énergie par rapport au taux de transmission, ainsi qu'une transmission plus rapide et plus cohérente des signaux critiques à l'autre extrémité de la barrière.
Comparaison des caractéristiques de retard
Une caractéristique importante mais souvent négligée de tous les isolateurs est leur retard de transmission. Cette caractéristique mesure le temps nécessaire pour un signal, qui peut être un signal d'entraînement ou un signal de détection de défaut, pour traverser la barrière dans les deux sens. Le retard de transmission varie considérablement en fonction de la technologie. Les valeurs de retard typiques sont généralement fournies, mais les concepteurs de systèmes sont particulièrement intéressés par le retard maximum, ce qui est une caractéristique importante à considérer lors de la conception d'un système de contrôle moteur. Des exemples de valeurs de retard de transmission et de déviation de retard pour les optocoupleurs et les pilotes de grille magnétiquement isolés sont donnés dans le tableau 1.
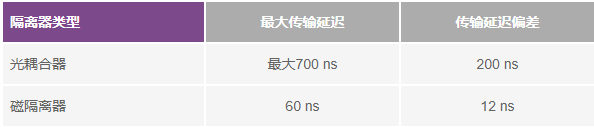
Tableau 1: Caractéristiques de retard typiques des optocoupleurs et des isolateurs magnétiques
Comme le montre le tableau 1, l'isolement magnétique présente des avantages significatifs en termes de retard maximum et de répétabilité de retard (déviation). En conséquence, les concepteurs de contrôle des moteurs auront plus confiance en leurs conceptions et n'auront pas besoin d'ajouter des marges de synchronisation pour répondre aux caractéristiques du pilote de porte. Cela a des implications très importantes pour les performances et la sécurité des systèmes de contrôle des moteurs.
Implications du système pour les systèmes de contrôle des moteurs
La figure 3 montre un onduleur triphasé typique utilisé dans une application de contrôle du moteur AC. Cet onduleur est alimenté à partir d'un bus CC, où l'alimentation CC est généralement générée directement à partir de l'alimentation AC via un redresseur de pont à diode et un filtre capacitif / inductif-capacitif. Dans la plupart des applications industrielles, la tension de bus DC est de l'ordre de 300
V à 1000 V plage. Un schéma de modulation de largeur d'impulsion (PWM) est utilisé pour changer les transistors de puissance à une fréquence typique de 5 kHz à 10
KHz Fréquence typique pour commuter les transistors de puissance T1 à T6 pour générer une tension variable, une fréquence variable, une tension CA sinusoïdale triphasée aux bornes du moteur.
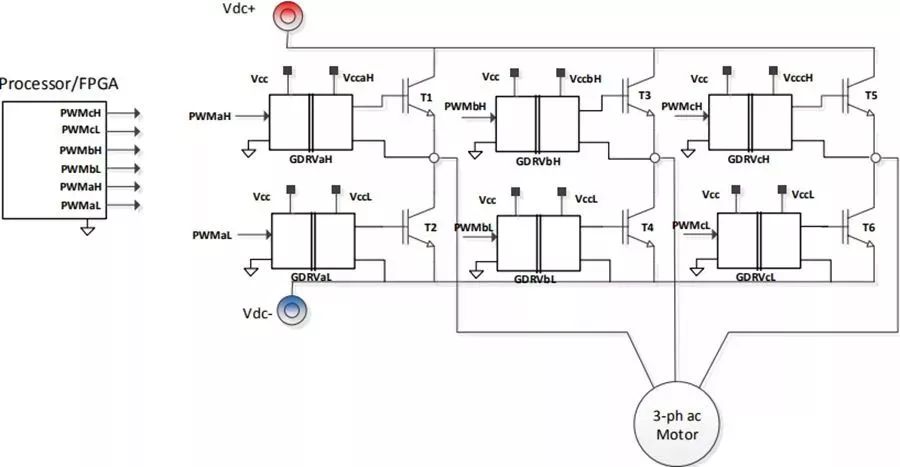
Fig. 3. Onduleur triphasé pour les applications de contrôle du moteur
Les signaux PWM (par exemple, PWMAH et PWMAL) sont générés dans le contrôleur de moteur (généralement implémenté avec un processeur et / ou FPGA). Ces signaux sont généralement des signaux de basse tension qui sont un terrain commun avec le processeur. Afin d'activer et de désactiver correctement les transistors de puissance, le niveau de tension et la capacité d'entraînement de courant des signaux de niveau logique doivent être amplifiés, et en outre décalé de niveau afin que la référence du sol soit au pôle émetteur du transistor de puissance en question. Selon l'emplacement du processeur dans le système, ces signaux peuvent également nécessiter une isolation de sécurité.
Les pilotes de porte (tels que gdrval et gdrvah sur la figure 3) effectuent cette fonction. Chaque IC de conducteur de porte nécessite une tension d'alimentation en côté primaire référencé à la masse du processeur et à une alimentation côté secondaire référencé à l'émetteur du transistor. Le niveau de tension de l'alimentation secondaire doit être capable d'allumer les transistors de puissance (généralement 15
V) et avoir suffisamment de capacité d'entraînement de courant pour charger et décharger les portes du transistor.
Temps mort de l'onduleur
Les transistors de puissance ont un temps de commutation fini, donc un temps mort doit être inséré dans la forme d'onde de modulation de la largeur d'impulsion entre les transistors de pont supérieur et inférieur, comme le montre la figure 4. Il s'agit d'empêcher les deux transistors de se tourner accidentellement en même temps, provoquant un court circuit dans le bus CC haute tension, ce qui crée à son tour un risque d'insuffisance et / ou de dégâts. La longueur du temps mort est déterminée par deux facteurs: le temps de commutation du transistor et l'inadéquation de retard de transmission du conducteur de la porte (y compris toute dérive de l'inadéquation). En d'autres termes, le temps mort doit tenir compte de toute différence de temps de transmission du signal PWM du processeur aux portes du transistor entre les pilotes de porte de pont supérieur et inférieur.
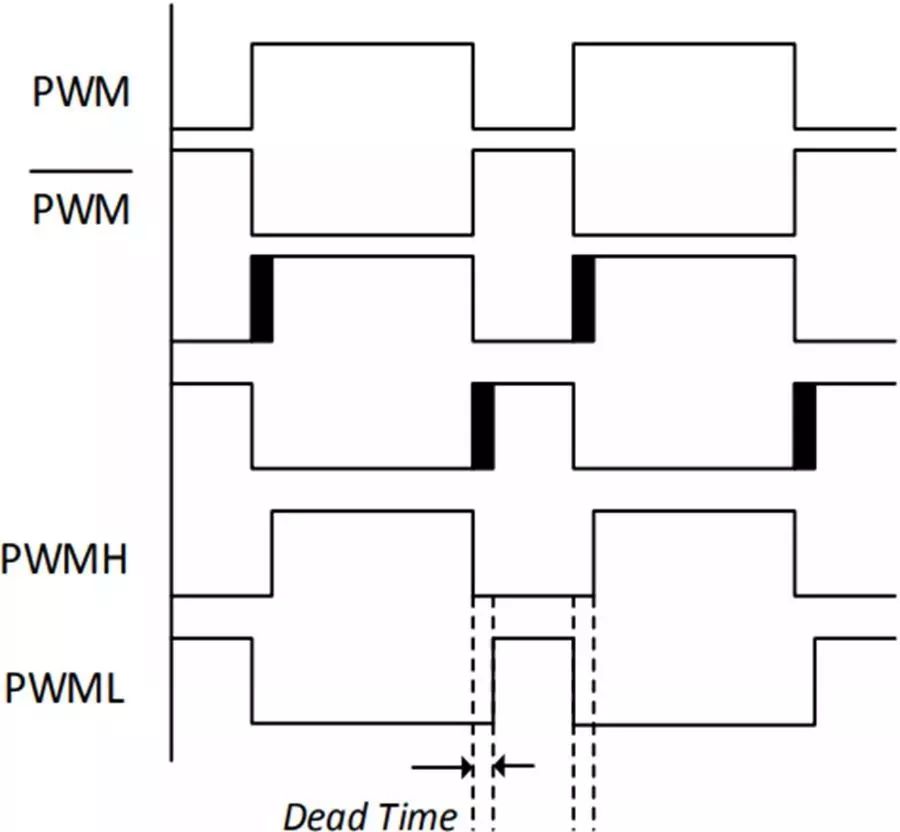
Figure 4. Interpolation du temps mort
Le temps mort affecte la tension moyenne appliquée au moteur, en particulier à basse vitesse. En fait, Dead Time introduit les tensions d'erreur suivantes d'une ampleur approximativement constante:
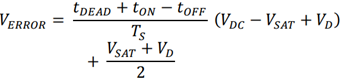
Lorsque Verror est la tension d'erreur, TDEAD est le temps mort, la tonne et le TOFF sont les temps de retard d'activation et de désactivation du transistor, TS est la période de commutation PWM, VDC est la tension de bus CC, VSAT est la tension de tension sur l'état du transistor de puissance, et VD est la tension de conduction de diode.
Lorsqu'un courant de phase modifie la direction, la tension d'erreur modifie la polarité, de sorte que lorsque le courant de ligne traverse zéro, la tension d'interliée du moteur subit un changement de pas. Cela provoque des harmoniques dans la tension fondamentale sinusoïdale, qui à son tour génère des courants harmoniques dans le moteur. Il s'agit d'un problème particulièrement important pour les moteurs plus grands et à faible impédance employés dans les entraînements en boucle ouverte, où les courants harmoniques peuvent être significatifs, conduisant à des vibrations à basse vitesse, à l'ondulation de couple et au chauffage harmonique.
Le temps mort a l'effet le plus grave sur la distorsion de tension de sortie du moteur dans les conditions suivantes:
Tension de bus à courant continu
Temps mort long
Fréquence de commutation élevée
Fonctionnement à basse vitesse, en particulier dans les disques en boucle ouverte où aucune compensation n'est ajoutée à l'algorithme de contrôle
Le fonctionnement à basse vitesse est important car c'est dans ce mode que la tension du moteur appliqué est en tout cas très faible, et la tension d'erreur due au temps mort peut être une fraction significative de la tension du moteur appliqué. De plus, l'effet de la gigue de distorsion due à la tension d'erreur est encore plus préjudiciable car le filtrage de l'inertie du système n'est disponible qu'à des vitesses plus élevées.
De tous ces paramètres, la durée morte est la seule affectée par la technologie du pilote de porte isolée. Une partie de la durée morte est déterminée par le temps de retard de commutation du transistor de puissance, mais le reste est lié à l'inadéquation du retard de propagation. À cet égard, les isolateurs optiques sont clairement inférieurs à la technologie d'isolement magnétique.
Exemples d'application
Pour illustrer l'effet du temps mort sur la distorsion électrique du moteur, les résultats sont donnés ci-dessous pour un entraînement moteur en boucle ouverte basé sur un onduleur triphasé.
Le conducteur de porte d'onduleur utilise un isolateur magnétique d'Adi Corporation
(ADUM4223ADUM4223) Pour entraîner directement l'IRG7PH46UDPBF1200 Vigbt d'IR avec une tension de bus CC de 700 V. L'onduleur entraîne un moteur d'induction triphasé en mode V / F en boucle ouverte. La tension de ligne et les courants de phase sont mesurés séparément en utilisant un diviseur de tension résistif et une résistance de shunt en combinaison avec un modulateur ∑-∆ isolé (également à partir de l'AD7403 d'ADI). Les flux de données de l'unité de chaque modulateur sont envoyés à un processeur de contrôle
(ADSP-CM408 d'ADI) où les données sont filtrées et extraites pour produire des représentations précises de la tension et des signaux de courant.
La sortie de tension de ligne mesurée du filtre numérique SINC est illustrée à la figure 5. La tension de ligne réelle est une forme d'onde de fréquence de commutation élevée à 10 kHz, mais elle est filtrée par le filtre numérique afin de montrer la partie basse fréquence de notre intérêt. Les courants de phase moteur correspondants sont illustrés à la figure 6
Montré.
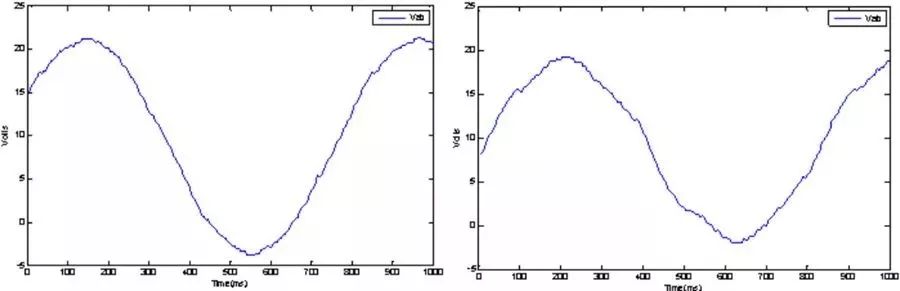
Fig. 5. Tension du moteur interline mesuré: (à gauche) 500 ns Temps mort; (à droite) 1 µs de temps mort
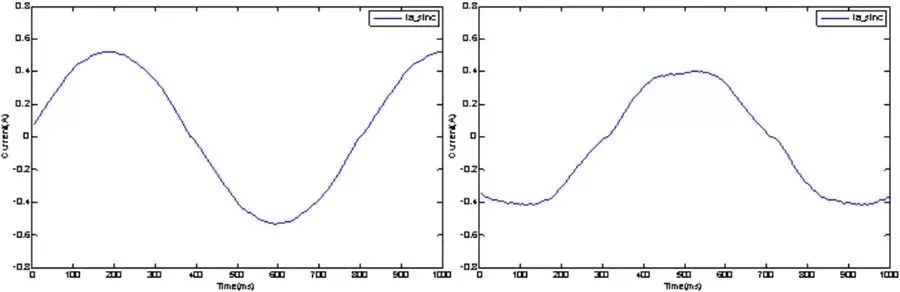
Figure 6. Courants du moteur mesurés: (à gauche) 500 ns Temps mort; (à droite) 1 µs de temps mort
Le pilote GATE ADUM4223 a un décalage de retard de transmission de 12NS, de sorte que le temps minimum absolu requis pour la commutation IGBT peut être utilisé. Pour les Irigbts, le temps mort minimum peut être réglé à 500 ns. Comme le montre la figure de gauche, la distorsion de tension dans ce cas est minime. De même, les courants de phase sont bien sinusoïdaux, donc l'ondulation du couple est minime. Le graphique droit montre la tension de la ligne et le courant de phase lorsque le temps mort est augmenté à 1 µs. Cette valeur est plus représentative des besoins d'un conducteur de porte couplé optiquement avec un plus grand décalage et dérive de retard de propagation. Il y a une augmentation significative de la tension et de la distorsion du courant. Les moteurs à induction utilisés dans ce cas sont des moteurs à impédance élevés relativement petits.
Dans les applications d'utilisation finale de puissance supérieure, l'impédance du moteur à induction est généralement beaucoup plus faible, entraînant une distorsion accrue du courant du moteur et une ondulation de couple. L'ondulation de couple peut avoir des effets néfastes dans de nombreuses applications, tels que le confort de conduite en ascenseur réduit ou l'usure de roulement / couplage dans les systèmes mécaniques.
Arrêt de surintensité
Un autre problème important pour les pilotes de porte modernes est la vitesse à laquelle la commande d'arrêt du processeur peut être réalisée sur l'IGBT. Ceci est important pour l'arrêt de surintensité dans des situations où la détection de surintensité ne fait pas partie du pilote de porte elle-même, mais est implémentée dans le cadre des circuits de détection et de filtrage. Une autre pression dans ce domaine est le raccourcissement du court-circuit avec le temps des IGBT plus efficaces. À cet égard, la tendance de la technologie IGBT est de réduire le court-circuit avec le temps de la norme de l'industrie de 10 µs à 5 µs ou même moins. Comme le montre la figure 7, les circuits de détection de surintensité nécessitent généralement quelques microsecondes pour s'accrocher à un défaut; Des mesures doivent être prises pour réduire ce temps de détection afin de suivre la tendance globale. Un autre facteur majeur de ce chemin est le retard de propagation de la sortie processeur / FPGA vers la porte IGBT (pilote de porte).
Encore une fois, les isolateurs magnétiques ont un avantage clair sur les dispositifs optiques en raison du fait que les valeurs de retard de propagation de la première sont très petites, généralement autour de 50 ns, et ne sont plus un facteur d'influence. En revanche, le délai de propagation d'un optocoupleur est de l'ordre de 500 ns et représente une partie importante du budget de synchronisation totale.
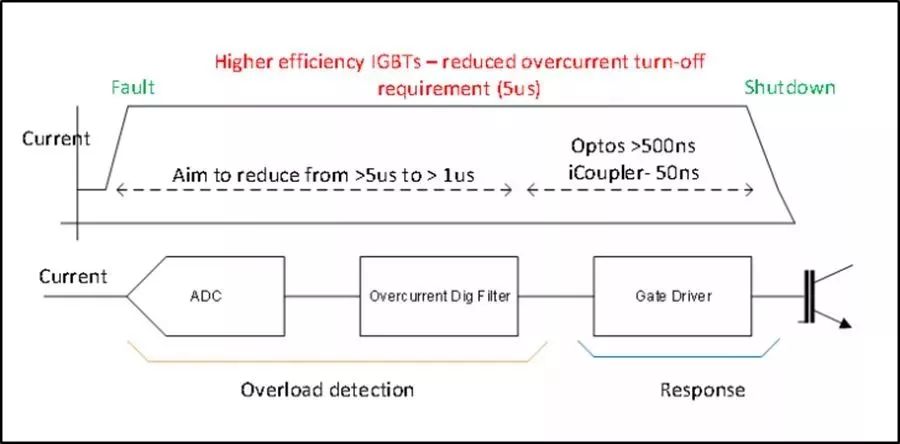
Figure 7. Time d'arrêt des défauts
Le timing d'arrêt du pilote de porte pour une application de commande de moteur est illustré à la figure 8, où la commande d'arrêt du processeur suit le signal IgBT Gate Emitte. Le retard total du début du signal d'arrêt jusqu'à ce que le signal du pilote IGBT Gate s'approche 0 ne soit que 72 ns.
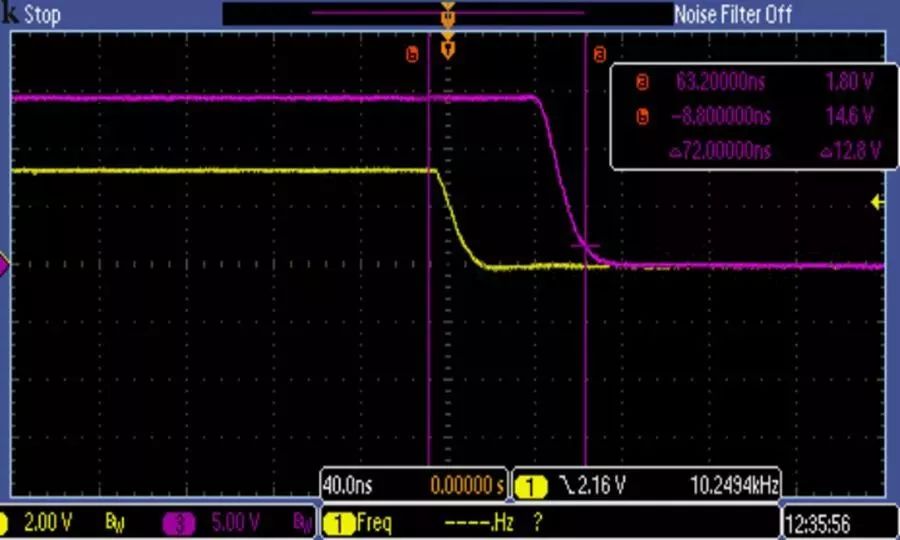
Figure 8. Tiration du conducteur de la porte d'arrêt de surintensité
Résumé
En mettant l'accent sur les performances du système, l'efficacité et la sécurité, les architectes de contrôle des moteurs sont confrontés à des défis de plus en plus complexes dans la conception de systèmes robustes. Alors que les pilotes de porte Optocoupler sont le choix traditionnel, les solutions basées sur les transformateurs sont non seulement plus avantageuses en termes de consommation d'énergie, de vitesse et de stabilité du temps, mais aussi, comme discuté dans cet article, en termes de performances et de sécurité du système en raison de retards de signal plus courts. Cela permet aux concepteurs de réduire en toute confiance le temps mort et d'améliorer les performances du système tout en empêchant les interrupteurs de pont supérieur et inférieur de s'allumer en même temps.
De plus, il prend en charge une réponse plus rapide aux commandes et erreurs du système, ce qui améliore à nouveau la fiabilité du système et améliore la sécurité. Compte tenu de ces avantages, les conducteurs de porte isolés basés sur les transformateurs sont devenus une option majeure pour la conception du système de contrôle moteur; Il est fortement conseillé aux concepteurs de systèmes de faire de la latence des appareils une exigence importante lors de la conception de leur prochain projet.