


Les concepteurs de systèmes d'automatisation industrielle sont confrontés à des défis croissants. Le montage à rack, un tel équipement peut entraîner une augmentation des contraintes et des contraintes thermiques. Dans des environnements industriels durs, où l'équipement électronique sensible nécessite des tensions étroitement réglementées, les clients exigent des performances et des fonctionnalités plus élevées. Dans la partie 1 de cette série en deux parties, nous explorerons les demandes contradictoires sur les alimentations industrielles et les compromis associés aux solutions communes.
Introduction
La conception du système d'automatisation industrielle présente des défis uniques. En fait, c'est une histoire de demandes contradictoires. L'introduction de racks modulaires à faible coût pour abriter des composants du système tels que les contrôleurs logiques programmables (PLC) et les modules d'E / S place un espace sévère et des contraintes thermiques sur les ingénieurs et les solutions. Ces défis sont aggravés par la nécessité d'assurer un fonctionnement très fiable dans des environnements sévères sensibles à la saleté, à l'humidité et aux vibrations.
De plus, les clients s'attendent à une fonctionnalité améliorée dans les générations suivantes de systèmes d'automatisation, sans augmenter la consommation d'énergie, la taille de l'équipement, la production de chaleur et le coût. De telles améliorations sont souvent basées sur les progrès de l'électronique, mais sont souvent à un prix: des tolérances de puissance et des surtensions plus strictes des niveaux de tension qui doivent rester stables tout en provenant d'alinières moins que parfaites.
Cependant, les ingénieurs ne veulent pas passer du temps de projet précieux à concevoir une alimentation électrique qui passe inaperçue par les clients et est souvent considérée comme un gaspillage d'espace précieux. Au lieu de cela, l'ingénieur préfère se concentrer sur des choses qui différencient clairement son système d'automatisation de la concurrence.
Les fournisseurs de semi-conducteurs ont répondu aux besoins contradictoires des concepteurs de systèmes d'automatisation industrielle en introduisant des modules qui intègrent de nombreuses fonctions clés d'une alimentation en un seul appareil. Cependant, les modules conçus pour être alimentés par les fournitures 12, 24 ou 48VDC utilisés par les systèmes d'automatisation industrielle doivent être protégés par des pinces de tension, soit utiliser des techniques de commutation asynchrones pour résister aux pics de tension qui affligent l'alimentation secteur. Les deux solutions se traduisent par des systèmes d'alimentation plus grands, plus chers et moins efficaces - exactement ce que les ingénieurs système essaient d'éviter.
Cette note d'application est la partie 1 de notre série en deux parties sur les régulateurs de contrôle industriel. Ici, nous discutons des architectures de contrôle industriel et des architectures d'alimentation qui les rendent uniques, un défi de conception. Dans la partie 2 de cette série, nous discuterons de la prochaine génération de dispositifs d'alimentation qui utilisent les dernières techniques de fabrication de silicium combinées à des conceptions de puces innovantes.
Architecture de contrôle industriel
Alors que 24VDC est devenu la tension de facto pour la plupart des applications de contrôle industrielles (en particulier celles utilisant les PLC), le 12VDC est également courant et est souvent utilisé comme tension de secours de batterie ou fourni par des sources d'énergie alternatives telles que les panneaux photovoltaïques (PV). La récente introduction de Power Over Ethernet (POE) a également encouragé les fabricants d'automatisation industrielle à concevoir des équipements alimentés par l'alimentation 48 VDC spécifiée dans la norme. Un système de contrôle industriel typique utilisant une alimentation 24VDC est illustré à la figure 1.

Figure 1. Système de contrôle industriel typique.
Le système se compose de modules d'E / S pour recevoir des informations à partir de capteurs ou d'envoi de commandes à des actionneurs, des entrées numériques multicanaux, des entrées et sorties analogiques multicanaux, des fonctions de communication et un processeur (CPU) lié via un bus numérique. fournit généralement la puissance de calcul. L'alimentation est fournie à partir de l'utilitaire, est descendu à 24VDC et distribuée dans le fond de panier.
Un examen plus approfondi de l'alimentation du système révèle une plus grande complexité en raison des différents niveaux de tension et de courant requis par les différents composants du système. La figure 2 montre une petite partie de l'architecture de puissance. L'alimentation principale 120VAC / 230VAC est initialement descendue à une alimentation électrique du système du système 12VDC ou 24VDC standard à l'aide d'un module d'alimentation industriel. Au niveau du système, cette tension du plan arrière est en outre descendue aux niveaux de tension inférieure requis par les composants individuels.
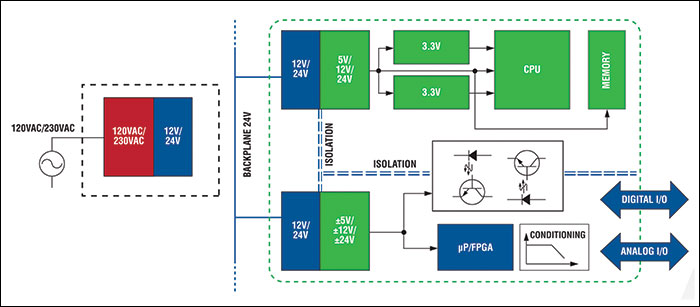
Figure 2. Une partie de l'architecture de puissance d'un système d'automatisation industrielle.
Par exemple, un PLC peut être composé d'un microprocesseur, d'un processeur de signal numérique (DSP) et d'un réseau de portes programmables sur le terrain (FPGA). Ces dispositifs nécessitent une plage de tension de 5 V à 1 V. Cependant, l'ensemble du PLC peut nécessiter jusqu'à 3,5 A de courant. De même, les modules d'E / S analogiques multicanaux nécessitent des approvisionnements ± 15 V et 5V pour divers amplificateurs, des convertisseurs analogiques-numériques (ADC) et des multiplexeurs (MUX) avec des courants jusqu'à 500 mA.
Pour compliquer les questions, les concepteurs doivent considérer les pics de tension transitoires ("surtensions") qui affectent les alimentations à travers des événements tels que des coups de foudre sur le réseau de distribution ou en changeant rapidement de charges lourdes qui partagent les mêmes circuits d'alimentation que le système d'automatisation industriel. Des pointes de tension peuvent également se produire dans l'architecture d'alimentation elle-même, par exemple, lorsqu'un module d'alimentation dépasse la tension d'alimentation à 12VDC ou 24VDC, en particulier lorsque vous utilisez des périphériques de type en mode commutateur.
Ces événements de surtension sont si courants que des organisations telles que la Commission internationale électrochimique (IEC) recommandent aux ingénieurs concevaient leurs systèmes pour les résister. Par exemple, la CEI 60664, qui traite de la coordination de l'isolation dans les systèmes basse tension (1kVAC et 1,5 kVDC), indique que l'équipement "de classe II" (y compris les types d'équipement utilisés dans l'automatisation industrielle) alimentés par des fournitures 24VDC dérivées de services publics doit être conçue Pour résister aux surtensions jusqu'à 60V.
Bases de régulation de tension DC-DC
La conversion de tension DC-DC (ou «réglementation») est une grande entreprise et les fournisseurs de semi-conducteurs ont investi massivement dans le développement d'un large éventail de produits pour toutes les applications. Les dispositifs sont divisés en deux groupes: les régulateurs de décrochage faibles (LDO), également appelés régulateurs linéaires; et changer de régulateur.
Lorsqu'elles sont soigneusement adaptées aux caractéristiques de fonctionnement de l'application, les régulateurs de commutation sont généralement plus efficaces sur une large plage de tension d'entrée par rapport aux LDO. De plus, la commutation des régulateurs peut facilement intensifier ("boost"), démissionner ("buck") et inverser les tensions. (Notez que certaines parties de l'alimentation du système d'automatisation industrielle nécessitent des tensions inversantes. En revanche, les LDO ne peuvent que démissionner des tensions.
La commutation des régulateurs présente un désavantage sur les LDO faciles à utiliser: la conception du régulateur est plus complexe. En effet, le filtrage de sortie est nécessaire pour atténuer la tension et les ondulations de courant générées par des opérations de commutation à haute fréquence. Cela provoque des problèmes pour les puces sensibles et génère une interférence électromagnétique (EMI). Malgré cela, les ingénieurs concevant de nombreuses applications contemporaines favorisent de plus en plus les régulateurs de changement.
La clé du fonctionnement des régulateurs de commutation est l'utilisation de transistors à effet de champ semi-conducteur d'oxyde métallique (MOSFET) comme dispositifs de commutation. Lorsque le MOSFET est allumé, le courant s'écoule à la fois à la charge et à une inductance externe qui stocke l'énergie. Lorsque le MOSFET s'éteint, l'inductance fournit son énergie stockée à la charge.
La modulation de largeur d'impulsion (PWM) est généralement utilisée pour contrôler la tension de sortie. La fréquence est maintenue constante et la largeur d'impulsion ("à temps") est ajustée pour fournir la tension souhaitée. La commutation à haute fréquence du régulateur limite les pertes dans le système tout en maintenant une sortie de tension relativement stable sur une gamme d'entrées et de charges.
Dans un régulateur de commutation de topologie asynchrone (figure 3), l'énergie stockée dans l'inductance puis transférée à la charge pendant le cycle MOSFET hors circule ne s'écoule pas directement vers la charge. Au lieu de cela, il se propage à travers une diode Schottky externe. Si l'inductance est sélectionnée en fonction de la charge attendue, le régulateur de commutation fonctionnera en mode de conduction continue, fournissant ainsi une tension régulée stable.
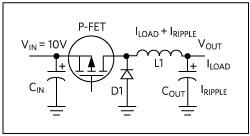
Figure 3. Circuit de régulateur de buck asynchrone.
L'efficacité ultime de ces régulateurs de commutation est déterminée par deux facteurs principaux: la chute de tension directe de la diode Schottky externe et les caractéristiques de courant de fuite inverse de l'appareil. Dans les appareils modernes, la chute de tension avant approche d'une limite d'environ 0. 3v. Cela ne semble pas grand-chose, mais cela entraîne une consommation constante de l'appareil et une efficacité réduite.
Le remplacement de la diode Schottky par un MOSFET améliore l'efficacité car la résistance sur la résistance (sur R) du transistor peut être abaissée en utilisant des techniques de fabrication avancées pour maintenir la tension (et les pertes) avant inférieures à la diode d'origine. Le fonctionnement des deux MOSFET dans ce circuit doit être synchronisé pour que l'un conduit et l'autre s'éteint.
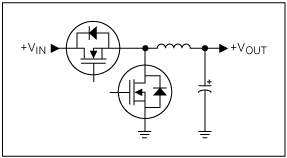
Figure 4. Circuit de régulateur de buck synchrone.
Le deuxième MOSFET du soi-disant régulateur synchrone peut être intégré dans le module. En plus d'éliminer la diode Schottky externe, cela simplifiela conception du circuitet réduit le billet de matériaux (BOM).
Un effet secondaire de la conception du régulateur synchrone est qu'en raison de l'opération de commutation des deux MOSFET (c.-à-d. Doublage des pertes inductives), le courant circule dans les deux directions de l'inducteur. Ceci est comparé au flux unidirectionnel dans le type asynchrone. Dans les régulateurs synchrones, les pertes sont généralement faibles, mais deviennent plus grandes à des charges plus faibles lorsque l'efficacité de l'appareil peut être inférieure à celle du type asynchrone équivalent.
Les principaux fournisseurs de semi-conducteurs ont abordé cette lacune en utilisant une variété de techniques. Par exemple,MaximeIntégréa introduit une série dehaute tensionLes régulateurs synchrones, tels que le MAX17503, avec une fonction de mode qui peut être utilisée pour faire fonctionner l'appareil dans trois modes de fonctionnement sélectionnables: PWM, modulation de fréquence d'impulsions (PFM) et mode conduction discontinue (DCM). Le DCM élimine également le courant d'inductance inversé pour améliorer l'efficacité à des charges inférieures, mais ne saute pas les impulsions. Cela rend DCM adapté aux applications sensibles à la fréquence.
Résumé
Les régulateurs synchrones à haute tension à haute tension répondent aux besoins de l'automatisation industrielle pour les modules de puissance compacts, efficaces et faciles à concevoir. Plusieurs facteurs ont contribué au dilemme de l'énergie industrielle, mais les architectures de régulateur synchrone à haute tension qui répondent à tous les besoins sont désormais disponibles. Bien que la sélection actuelle de composants appropriés soit limitée, la plage continue de s'étendre pour répondre à toutes les exigences de conversion de tension DC-DC d'un système typique, avec des sorties de puissance allant de quelques centaines de milliance à plusieurs ampères. Dans la partie 2, nous discuterons de la façon dont les nouvelles innovations dans les régulateurs synchrones contribuent à résoudre le défi de consommation d'énergie.