


Avec le développement rapide de l'électronique, des ordinateurs, des communications, du diagnostic des défauts, de la vérification de la redondance et de la technologie d'affichage graphique, le niveau d'automatisation industrielle augmente également. Cependant, dans le processus de production, la qualité du produit par interférence de plusieurs facteurs et rendez les avantages du niveau d'automatisation inférieur. La théorie du contrôle du PID est apparue depuis lors.
Les systèmes de contrôle automatique peuvent être divisés en systèmes de contrôle en boucle ouverte et en systèmes de contrôle en boucle fermée. Un système de contrôle comprend des contrôleurs, des capteurs, des émetteurs, des actionneurs, des interfaces d'entrée et de sortie en utilisant le contrôle du PID pour atteindre la pression, la température, le débit, les contrôleurs de niveau, les contrôleurs programmables qui peuvent réaliser la fonction de contrôle PID (PLC), ainsi que les systèmes PC qui Peut être réalisé le contrôle du PID et ainsi de suite.
Contrôle du PID
Dans la pratique de l'ingénierie, la loi de contrôle du régulateur la plus utilisée pour le contrôle différentiel proportionnel, intégral, appelé contrôle PID, également connu sous le nom de réglementation PID. Il est devenu l'une des principales technologies de contrôle industriel pour sa structure simple, sa bonne stabilité, son fonctionnement fiable et son ajustement facile.
Lorsque la structure et les paramètres de l'objet contrôlé ne peuvent pas être complètement maîtrisés ou n'ont pas accès à des modèles mathématiques précis, la théorie du contrôle des autres technologies est difficile à utiliser, la structure et les paramètres du contrôleur du système doivent s'appuyer sur l'expérience et le débogage de champs Pour déterminer, lorsque l'application de la technologie de contrôle du PID est la plus pratique.
Contrôle PID, Contrôle PI et PD Dans la pratique, le contrôleur PID est basé sur l'erreur du système, l'utilisation de calcul différentiel proportionnel, intégral du volume de contrôle pour le contrôle. Le contrôle le plus idéal lorsque la loi de contrôle des dérivés proportionnels-intégrale, qui combine les forces des trois: à la fois un rôle proportionnel dans un rôle rapide et rapide, mais aussi le rôle de l'intégration de l'élimination de la différence résiduelle dans la capacité de différencier le rôle de la fonction de contrôle de remplacement.
Les liens du contrôle PID
1, Contrôle proportionnel (P)
Le contrôle proportionnel est l'une des méthodes de contrôle les plus simples. La sortie de son contrôleur est proportionnelle au signal d'erreur d'entrée. Il y a une erreur en régime permanent dans la sortie du système lorsque seul un contrôle proportionnel est disponible. Le signal de sortie du contrôleur est proportionnel au signal de déviation, c'est-à-dire que, tant qu'il y a une déviation, la sortie du contrôleur changera immédiatement proportion à l'écart, de sorte que la vitesse de réponse de la régulation P est très rapide .
La régulation P peut refléter les changements dans le système dans le temps, mais ne peut pas éliminer complètement l'écart du système, par conséquent, si seule la régulation P est utilisée dans le processus de contrôle réel, le système produira des résidus, K P peut faire en sorte que le système puisse faire le système La déviation est réduite, mais en fait, si K - D est trop grande entraînera une instabilité du système.
2, contrôle intégral (i)
Dans un contrôle intégral, la sortie du contrôleur est proportionnelle à l'intégrale du signal d'erreur d'entrée. Pour un système de contrôle automatique, s'il existe une erreur en régime permanent après l'entrée en régime permanent, le système de contrôle aurait une erreur en régime permanent ou simplement un système différentiel.
Afin d'éliminer l'erreur à l'état d'équilibre, un "terme intégral" doit être introduit dans le contrôleur. Le terme intégral intègre l'erreur en fonction de l'heure et augmente à mesure que le temps augmente. Ainsi, même si l'erreur est petite, le terme intégral augmente avec le temps, et il entraîne une augmentation de la sortie du contrôleur afin que l'erreur à l'état d'équilibre soit encore réduite jusqu'à ce qu'elle soit proche de zéro.
Le contrôleur proportionnel + intégral (PI) permet donc au système d'entrer à l'état d'équilibre sans presque aucune erreur en régime permanent. La taille du temps intégral détermine la résistance de l'effet intégral, plus le temps intégral est grand, plus l'effet intégral est faible, entraînant une augmentation de la quantité de dépassement du système; Plus l'effet intégral est fort, au contraire, sujets à provoquer l'oscillation du système.
3, contrôle différentiel (d)
Dans le contrôle différentiel, la sortie du contrôleur et le différentiel de signal d'erreur d'entrée (c'est-à-dire le taux de variation de l'erreur) est proportionnel à la relation. Le système de contrôle automatique pour surmonter l'erreur dans le processus de régulation peut osciller ou même déstabilisation. La raison en est due à la présence d'une grande composante d'inertie (liaison) ou d'un composant d'hystérésis, qui a pour effet de supprimer l'erreur et dont les changements sont toujours à la traîne des changements dans l'erreur.
La solution consiste à apporter le changement dans la suppression de l'erreur "à venir", c'est-à-dire lorsque l'erreur est proche de zéro, la suppression de l'erreur doit être nulle. C'est-à-dire que dans le contrôleur, seule l'introduction du terme "proportionnel" n'est souvent pas suffisant, le rôle du terme proportionnel est uniquement pour amplifier l'ampleur de l'erreur et la nécessité d'augmenter le "terme différentiel", qui peut Prédire la tendance des changements d'erreur, de sorte que le contrôleur avec un différentiel proportionnel +, soit en mesure de contrôler la suppression des erreurs à l'avance. De cette façon, le contrôleur avec un différentiel proportionnel + peut être fait à l'avance pour inhiber le contrôle de l'erreur est égal à zéro, voire négatif, évitant ainsi le dépassement grave de la quantité contrôlée.
Par conséquent, pour l'objet contrôlé avec une grande inertie ou hystérésis, le contrôleur proportionnel + différentiel (PD) peut améliorer les caractéristiques dynamiques du système dans le processus de régulation. La fonction principale de la régulation est de réduire la quantité de dépassement, de contrôler L'oscillation de la sortie de l'objet contrôlé et pour raccourcir le temps de réponse du système, ce qui améliore les caractéristiques dynamiques du système. Cependant, un TD trop grand réduira la capacité de supprimer les signaux d'interférence.
4, contrôle du PID
Le contrôle le plus idéal lorsque la loi de contrôle proportionnelle-intégrale-différentie, qui établit la durée des trois: à la fois le rôle proportionnel dans un rôle rapide et rapide, mais aussi le rôle intégral de l'élimination de la différence résiduelle dans la capacité d'avoir le différentiel Rôle de la fonction de contrôle à l'avance.
Lorsque les économies d'écart apparaissent, le différentiel peut immédiatement et grandement l'action, inhiber l'écarnage de ce saut: proportionnel jouent en même temps un rôle dans l'élimination des écarts, de sorte que l'amplitude de la déviation est réduite, car le rôle proportionnel est persistant et joue un majeur rôle dans la loi de contrôle, de sorte que le système est plus stable: et le rôle intégral de la différence résiduelle surmonte lentement. Tant que les trois rôles des paramètres de contrôle sont correctement sélectionnés, vous pouvez donner un jeu complet aux avantages des trois lois de contrôle, pour obtenir un effet de contrôle plus idéal.
Par conséquent, tant que les trois rôles peuvent être raisonnablement adaptés, vous pouvez obtenir des performances de régulation rapide et précise et en douceur, pour obtenir d'excellents résultats de contrôle, qui est le charme de la régulation du PID.
5, paramétrage
Le paramétrage du contrôleur PID est le cœur de la conception du système de contrôle. Il est basé sur les caractéristiques du processus à contrôler pour déterminer le facteur d'échelle du contrôleur PID, le temps intégral et la taille du temps différentiel.
Méthodes de réglage des paramètres du contrôleur PID, résumées en deux catégories: l'une est le calcul théorique de la méthode de réglage. Il est principalement basé sur le modèle mathématique du système, après des calculs théoriques pour déterminer les paramètres du contrôleur. Les données calculées obtenues par cette méthode peuvent ne pas être utilisées directement, mais également par le biais des ajustements et modifications d'ingénierie réels. La seconde est la méthode d'étalonnage d'ingénierie, qui s'appuie principalement sur l'expérience d'ingénierie, directement dans le test du système de contrôle, et la méthode est simple, facile à saisir, dans la pratique de l'ingénierie est largement utilisée.
Paramètres du contrôleur PID de la méthode de réglage d'ingénierie, principalement la méthode de rapport critique, la méthode de la courbe de réponse et la méthode d'atténuation. Les deux méthodes ont leurs propres caractéristiques, le point commun est par le test, puis conformément à l'expérience d'ingénierie de la formule pour les paramètres du contrôleur à ajuster. Mais quelle que soit la méthode utilisée pour obtenir les paramètres du contrôleur, il faut être dans le fonctionnement réel de l'ajustement et de l'amélioration finaux. La méthode de rapport critique est généralement utilisée. L'utilisation de cette méthode pour les étapes de réglage des paramètres du contrôleur PID est la suivante:
(1) présélectionnez d'abord une période d'échantillonnage suffisamment courte pour que le système fonctionne;
(2) Ajouter uniquement la liaison de contrôle proportionnelle jusqu'à ce qu'une oscillation critique se produise dans la réponse étape du système à l'entrée, et notez le facteur d'amplification proportionnel et la période d'oscillation critique à l'heure actuelle;
(3) Sous un certain degré de contrôle à travers la formule pour obtenir les paramètres du contrôleur PID.
Dans la mise en service réelle, ne peut être qu'à peu près fixer une valeur empirique, puis modifié en fonction de l'effet du règlement.
Pour le système de température: p (%) {{0}}, i (points) 3 - 10, d (points) 0. 5 - 3
Pour le système de flux: p (%) {{0}}, i (min) 0. 1--1
Pour les systèmes de pression: p (%) {{0}}, i (min) 0. 4--3
Pour les systèmes de niveau liquide: p (%) 20--80, i (min) 1-5
Cela ne semble-t-il pas un peu difficile à comprendre? Demandons à Ming de nous l'expliquer.
Ming a reçu une tâche: il y a une fuite d'un réservoir d'eau et le taux de fuite est variable, mais la surface de l'eau est nécessaire pour maintenir la hauteur de la surface de l'eau à une certaine position, une fois que la surface de l'eau est inférieure que la position requise, vous devez ajouter de l'eau au réservoir d'eau.
Le début de XiaoMing avec une louche pour ajouter de l'eau, le robinet du réservoir a une distance de plus de dix mètres, doit souvent fonctionner plusieurs fois pour ajouter suffisamment d'eau, donc XiaoMing et changé pour utiliser un seau pour ajouter un seau, un plus est un seau, courir moins de fois, plus la vitesse de l'eau est également rapide, mais plusieurs fois seront donnés au réservoir pour ajouter le débordement du mouillé accidentellement plusieurs fois, XiaoMing et brainstorming, je ne suis pas Utilisez une louche et non un seau, le vieil homme avec un bassin, à plusieurs reprises, a constaté qu'il était juste, n'a pas à courir trop de fois et ne laissera pas l'eau déborder. J'ai trouvé que c'était juste, je n'avais pas à courir trop de fois et je n'ai pas laissé l'eau déborder. Ce temps de vérification est appelé la période d'échantillonnage.
Au début de XiaoMing avec une louche pour ajouter de l'eau, le robinet du réservoir d'eau a une distance de plus de dix mètres, doit souvent fonctionner plusieurs fois pour ajouter suffisamment d'eau, donc XiaoMing puis changé pour utiliser un seau pour ajouter un seau , un plus est un seau, courir moins de fois, la vitesse de l'eau est également plus rapide, mais plusieurs fois seront donnés au réservoir pour ajouter le débordement de la mouille accidentellement mouillée, XiaoMing et brainstorming, Je n'utilise pas de louche et je n'ai pas besoin de barils, le vieil homme avec un bassin, plusieurs fois, j'ai constaté que c'était juste, je n'ai pas à courir trop de fois, ne laissera pas non plus l'eau. Je n'ai pas besoin de courir trop de fois et je ne veux pas que l'eau déborde. La taille de cet outil pour ajouter de l'eau est appelée le coefficient de proportionnalité.
XiaoMing a également constaté que bien que l'eau ne déborde pas, il serait parfois plus élevé que la position requise, et il y avait toujours le danger de mouiller ses chaussures. Il a trouvé un moyen d'installer un entonnoir sur le réservoir d'eau, chaque fois que vous ajoutez de l'eau n'est pas versé directement dans le réservoir, mais versé dans l'entonnoir pour le laisser ajouter lentement. Ce problème de débordement a résolu, mais la vitesse de l'ajout d'eau et lente, et parfois ne peut pas rattraper la vitesse de la fuite. Il a donc essayé de changer l'entonnoir de différentes tailles et diamètres pour contrôler la vitesse de l'ajout d'eau, et a finalement trouvé un entonnoir satisfaisant. L'heure de l'entonnoir est appelée le temps intégral.
XiaoMing a finalement poussé un soupir de soulagement, mais les exigences de la tâche soudainement strictes, la rapidité des exigences de contrôle du niveau de l'eau s'est considérablement améliorée, une fois que le niveau de l'eau est trop bas, vous devez immédiatement ajouter l'eau à la position requise et ne peut pas Soyez trop plus élevé ou ne payez pas le salaire. XiaoMing à nouveau difficile! Alors il a ouvert son cerveau, a finalement laissé penser à un moyen, a souvent mis un pot d'eau de rechange sur le côté, une fois que le niveau de l'eau est bas est garanti, mais le niveau de l'eau sera parfois beaucoup plus élevé. Il a également demandé l'emplacement de la surface de l'eau au-dessus d'un point sera ciselé un trou dans l'eau, puis connecter un tuyau au fond du seau de rechange afin que plus d'eau s'échappe du haut du trou. La vitesse à laquelle cette eau s'échappe est appelée temps différentiel.
L'histoire de l'expérience de Ming est une indépendante étape par étape, mais les outils d'eau réels, le calibre de l'entonnoir, la taille du trou de débordement en même temps affecteront la vitesse de l'eau, la taille du dépassement du niveau d'eau, faire le à l'arrière de l'expérience, doit souvent modifier le changement les résultats de l'expérience précédente.
Les personnes atteintes de contrôle de PID avec une bouilloire sur la tasse d'eau imprimée avec une échelle d'une demi-tasse d'eau après l'arrêt
Valeur de réglage: échelle demi-tasse de la tasse d'eau;
Valeur réelle: la quantité réelle d'eau dans la tasse d'eau;
Valeurs de sortie: la quantité d'eau versée de la bouilloire et la quantité d'eau sortaient de la tasse;
Mesure: yeux humains (équivalent aux capteurs)
Objet d'exécution: humain
Exécution positive: versement
Counter-Exécution: Scooping
1p Contrôle proportionnel, c'est-à-dire que les gens voient la quantité d'eau dans la tasse n'atteignent pas une demi-tasse de tasse d'eau, selon une certaine quantité d'eau de la bouilloire dans le roi de la tasse d'eau versée ou la quantité de quantité de L'eau dans la tasse d'eau sur l'échelle, avec une certaine quantité d'eau de la tasse d'eau a récupérée, cette seule action peut entraîner moins d'une demi-tasse ou plus d'une demi-tasse à l'arrêt.
Remarque: p Le contrôle proportionnel est l'une des méthodes de contrôle les plus simples. La sortie de son contrôleur est proportionnelle au signal d'erreur d'entrée. Une erreur en régime permanent existe dans la sortie du système lorsque seul un contrôle proportionnel est disponible.
2PI Contrôle intégral, c'est-à-dire, selon une certaine quantité d'eau dans la tasse d'eau, si vous constatez que la quantité d'eau dans la tasse n'a pas d'échelle, vous continuez à verser, puis vous avez constaté que la quantité d'eau est plus Plus d'une demi-tasse, l'eau s'est précipitée de la tasse à l'extérieur, puis pas à plusieurs reprises pour verser l'eau, et plus se sont ramassées jusqu'à ce que la quantité d'eau atteigne l'échelle.
Remarque: Dans Control Istante I, la sortie du contrôleur est proportionnelle à l'intégrale du signal d'erreur d'entrée. Pour un système de contrôle automatique, s'il existe une erreur en régime permanent après l'entrée en régime permanent, le système de contrôle aurait une erreur en régime permanent ou simplement un système avec une erreur en régime permanent (système avec une erreur en régime permanent). Afin d'éliminer l'erreur à l'état d'équilibre, un "terme intégral" doit être introduit dans le contrôleur. Le terme intégral intègre l'erreur en fonction du temps et augmente avec le temps. Ainsi, même si l'erreur est petite, le terme intégral augmente avec le temps, et il entraîne une augmentation de la sortie du contrôleur afin que l'erreur à l'état d'équilibre soit encore réduite jusqu'à ce qu'elle soit égale à zéro. Le contrôleur proportionnel + intégral (PI) permet donc au système d'entrer à l'état d'équilibre sans erreur en régime permanent.
Contrôle différentiel de 3 pides, c'est-à-dire l'œil humain regardant la tasse d'eau et la distance de l'échelle, lorsque l'espace est très grand, la bouilloire avec une grande quantité d'eau à verser, lorsque les gens voient la quantité d'eau Près de l'échelle, réduisez la production d'eau de la bouilloire et s'approchant lentement de l'échelle, jusqu'à ce qu'elle s'arrête dans la tasse de l'échelle. Si l'eau s'arrête à la position exacte de l'échelle, il n'y a pas de contrôle différentiel statique; S'il s'arrête près de l'échelle, il y a un contrôle différentiel statique.
Remarque: Dans le contrôle différentiel D, la sortie du contrôleur est proportionnelle à la différentiel du signal d'erreur d'entrée (c'est-à-dire le taux de variation de l'erreur).
Dans la pratique de l'ingénierie, la loi de contrôle des régulateurs la plus utilisée pour le contrôle différentiel proportionnel, intégral, appelé Control PID, également connu sous le nom de réglementation PID. Fiable, facile à ajuster et est devenu l'une des principales technologies de contrôle industriel.
Lorsque la structure et les paramètres de l'objet contrôlé ne peuvent pas être complètement maîtrisés ou n'ont pas accès à des modèles mathématiques précis, la théorie du contrôle des autres technologies est difficile à utiliser, la structure et les paramètres du contrôleur du système doivent s'appuyer sur l'expérience et le débogage de champs Pour déterminer, lorsque l'application de la technologie de contrôle du PID est la plus pratique.
Contrôleur PID
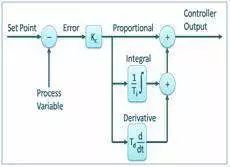
Les contrôleurs PID sont largement utilisés dans le contrôle des processus industriels. Environ 95% des opérations en boucle fermée dans l'automatisation industrielle utilisent des contrôleurs PID. Le contrôleur est combiné de telle manière qu'il génère un signal de contrôle. En tant que contrôleur de rétroaction, il fournit la sortie de contrôle au niveau souhaité. Avant l'invention des microprocesseurs, l'électronique analogique a mis en œuvre le contrôle de PID. Mais aujourd'hui, tous les contrôleurs PID sont manipulés par des microprocesseurs. Les contrôleurs logiques programmables ont également des instructions de contrôleur PID intégrées.
En utilisant un contrôleur de commutation simple à faible coût, seuls deux états de contrôle sont possibles, tels que complet ou complet. Il est utilisé pour des applications de contrôle limitées où ces deux états de contrôle sont suffisants pour contrôler la cible. Cependant, la nature oscillatoire de ce contrôle limite son utilisation et est donc remplacée par des contrôleurs PID.
Les contrôleurs PID maintiennent la sortie de telle sorte qu'il n'y a pas d'erreur entre la variable de processus et la sortie de consigne / la sortie souhaitée via l'opération en boucle fermée.PID utilise trois comportements de contrôle de base, qui sont expliqués ci-dessous.
Contrôleur P:
Le contrôleur proportionnel ou P donne une sortie proportionnelle à l'erreur actuelle E (t). Il compare la valeur souhaitée ou définie avec la valeur réelle ou du processus de rétroaction. L'erreur obtenue est multipliée par la constante de proportionnalité pour obtenir la sortie. Si la valeur d'erreur est nulle, cette sortie de contrôleur est nulle.
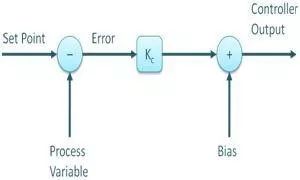
Ce contrôleur doit être biaisé ou réinitialisé manuellement lorsqu'il est utilisé seul. C'est parce qu'il n'atteint jamais un état d'équilibre. Il offre un fonctionnement stable mais maintient toujours l'erreur à l'état d'équilibre. À mesure que la constante de proportionnalité KC augmente, la vitesse de réponse augmente.
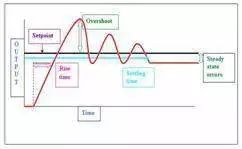
Contrôleur en I
Étant donné que le contrôleur P a toujours un écart entre la variable de processus et le point de consigne, le contrôleur I est nécessaire, ce qui fournit l'action nécessaire pour éliminer l'erreur à l'état d'équilibre. Il intègre l'erreur pendant une période de temps jusqu'à ce que la valeur d'erreur atteigne zéro. Il maintient la valeur de zéro erreur pour l'unité de contrôle finale.
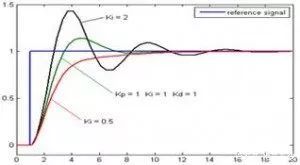
Lorsqu'une erreur négative se produit, le contrôle intégral réduit sa sortie. Il limite la vitesse de réponse et affecte la stabilité du système. La vitesse de réponse est augmentée en diminuant le gain intégral Ki.
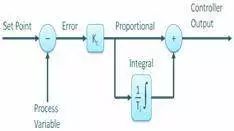
Dans la figure ci-dessus, l'erreur à l'état d'équilibre diminue à mesure que le gain du contrôleur I diminue. Pour la plupart, les contrôleurs PI sont particulièrement utiles dans des situations où une réponse à grande vitesse n'est pas requise.
Lorsqu'un contrôleur PI est utilisé, la sortie du contrôleur I est limitée à un degré qui surmonte la saturation intégrale, où la sortie intégrale est poussée même lorsque l'état d'erreur zéro est augmenté en raison de l'état de non-linéarité dans ladite plante.
contrôleur en D
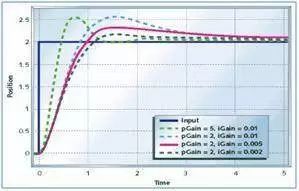
I-contrôleur n'a pas la capacité de prédire un mauvais comportement futur. Il réagit donc normalement une fois le point de consigne modifié. D-contrôleur surmonte ce problème en prédisant un comportement futur erroné. Sa sortie dépend du taux de changement d'erreur par rapport au temps, multiplié par une constante différentielle. Il fournit un démarrage à la sortie qui augmente la réponse du système.
Dans la figure ci-dessus, le contrôleur D a plus de réponse que le contrôleur PI et le temps d'accumulation de la sortie est réduit. Il améliore la stabilité du système en compensant le décalage de phase causé par le contrôleur I. L'augmentation du gain différentiel améliorera la réponse.
Rôle du contrôleur PID
Rôle de la réglementation proportionnelle
Réponse proportionnelle à l'écart du système, une fois que le système a dévié, la régulation proportionnelle produit immédiatement une régulation pour réduire l'écart. Une grande proportionnalité peut accélérer le réglage et réduire l'erreur, mais une proportion trop importante rend la stabilité de la baisse du système, et même provoquer l'instabilité du système.
Régulation intégrale
Il fait éliminer le système l'élimination de l'erreur en régime permanent et améliore le degré de non-différence. Parce qu'il y a une erreur, la régulation intégrale est effectuée jusqu'à ce qu'il n'y ait pas de différence, la régulation intégrale s'arrête et la régulation intégrale obtient une valeur constante. La résistance de l'effet intégral dépend de la constante de temps intégrale Ti, plus le Ti est plus petit, plus l'effet intégral est fort. Au contraire, si Ti est grand, l'effet intégral est faible et l'ajout d'une régulation intégrale peut faire baisser la stabilité du système et la réponse dynamique devient plus lente.
Réglementation différentielle
L'action différentielle reflète le taux de changement du signal de déviation du système, avec prévisibilité, peut prévoir la tendance des changements de déviation, de sorte qu'il peut produire avant le rôle de contrôle dans l'écart n'a pas été formé auparavant, a été éliminé par la régulation différentielle. L'action différentielle sur l'interférence du bruit a un effet d'amplification, de sorte que la régulation différentielle trop forte plus, le système n'est pas bon pour l'anti-interférence.
Direction de développement des applications de contrôle PID
Dans le processus de production afin d'améliorer la qualité des produits, augmenter la production, économiser les matières premières, la gestion de la production et le processus de production sont toujours en état de fonctionnement optimal. Par conséquent, une méthode de contrôle optimal est produite, qui est appelée contrôle adaptatif. Dans ce type de contrôle, le système doit être en mesure d'ajuster automatiquement le système en fonction des modifications des paramètres mesurés, de l'environnement et du coût des matières premières, afin que le système soit toujours dans un état optimal. Le contrôle adaptatif se compose de trois composants: estimation des performances (discrimination), prise de décision et modification. C'est la direction de développement du système de contrôle des micro-ordinateurs. Cependant, parce que la loi de contrôle est difficile à saisir, donc la promotion de certains difficiles à résoudre le problème. Dans le contrôle adaptatif PID, il est livré avec certaines fonctionnalités intelligentes, comme les créatures vivantes peuvent s'adapter aux changements dans des conditions externes. Il existe également un système d'auto-apprentissage, il est plus intelligent.