


Introduction
Le contrôle industriel est un élément essentiel de la production industrielle. Les contrôleurs logiques programmables (PLC) servent de dispositifs clés dans le contrôle de l'automatisation industrielle, largement appliqués dans divers secteurs de l'économie nationale, notamment l'industrie, les transports et les services municipaux. Les automates programmables sont des dispositifs de contrôle industriels développés en intégrant la microélectronique, la technologie informatique, le contrôle automatique et les technologies de communication dans des contrôleurs séquentiels. Leur objectif est de remplacer les relais, d'exécuter des fonctions logiques, de synchronisation, de comptage et d'autres fonctions de contrôle séquentiel, établissant ainsi des systèmes de contrôle programmables flexibles [1]. Les logiciels de contrôle industriel PLC traditionnels sont étroitement couplés au matériel, et les produits étrangers dominent la part de marché, présentant des problèmes tels que des coûts élevés et une évolutivité insuffisante.
1. Tendances évolutives des systèmes de contrôle industriel
À mesure que la science du contrôle converge avec les disciplines de l'informatique, de l'information et des communications, la théorie du contrôle évolue du contrôle classique par rétroaction et du contrôle moderne vers un contrôle intelligent basé sur les données. Les systèmes de contrôle progressent du contrôle-à point unique et du contrôle en réseau au contrôle distribué-basé sur le cloud. Grâce à l'intégration innovante des technologies de l'information et des communications (TIC) avec la technologie opérationnelle (OT), les systèmes de contrôle industriel traditionnels évoluent progressivement vers de nouveaux systèmes de contrôle industriel. Ces nouveaux systèmes se caractérisent par l'interconnectivité, l'évolutivité et une -prise de décision basée sur les données-, qui se manifestent dans deux tendances majeures :
(1) Transition d'architectures de contrôle spécialisées fermées et isolées vers des architectures de contrôle ouvertes et découplées à usage général-
Avec l'émergence et l'avancement de technologies telles que la 5G et l'informatique de pointe, l'architecture de contrôle industriel traditionnelle à cinq -couches ISA-95 évolue vers une structure de cloud à trois-"extrémité-bord-cloud". Parmi ceux-ci, l’évolution de la couche de contrôle PLC est devenue un point central dans l’ensemble de l’industrie. Sur le plan technologique, les tâches de contrôle industriel migrent des appareils spécialisés intégrés vers des appareils cloud-edge-à usage général dotés de-capacités de traitement des données en temps réel. Sur le plan opérationnel, les tâches logicielles en temps réel-comme le contrôle logique sont de plus en plus centralisées en périphérie ou dans le cloud, tandis que les tâches difficiles-en temps réel telles que le contrôle de mouvement restent exécutées sur des appareils côté terrain.
(2) Transition du traitement d'une-tâche unique à une collaboration multitâche distribuée-
Les automates traditionnels utilisent un traitement séquentiel pour les tâches. Cependant, l’expansion des échelles de contrôle augmente le volume et la diversité des tâches, élargit les différences de priorité entre les tâches et accroît les exigences de collaboration. En particulier avec l'introduction des technologies de Big Data et d'intelligence artificielle, une collaboration efficace entre les tâches de contrôle traditionnelles et les tâches informatiques-pilotées par les données nécessite de passer du traitement à un seul-nœud au traitement collaboratif à plusieurs-nœuds dans les systèmes de contrôle traditionnels.
Parcours de développement technique d'automates basés sur le cloud 2,5G-
Poussés par les progrès des TIC,-en particulier les technologies de réseau telles que les CPL 5G-5G basés sur le cloud-sont devenus une solution clé aux limitations traditionnelles des CPL. En fonction du lieu de déploiement des tâches de contrôle des automates, les automates 5G actuels basés sur le cloud suivent trois voies de développement technique principales :
(1) API basé sur le cloud-au niveau du terrain{{2} : les tâches de contrôle sont déployées sur des passerelles industrielles, adaptées aux scénarios de contrôle à vitesse moyenne-à-élevée-au niveau du terrain. Il prend en charge des cycles de contrôle industriel de 1 à 5 ms et plus, offre une fiabilité élevée et présente de faibles coûts de déploiement.
(2) PLC basé sur le cloud-au niveau du cloud{{2} : les tâches de contrôle sont déployées sur des unités de traitement de bande de base (BBU) intérieures, des fonctions de plan utilisateur (UPF) ou des plates-formes de calcul de périphérie à accès multiples (MEC). Convient aux scénarios de contrôle centralisé au niveau de l'atelier ou de l'usine-avec des vitesses moyennes-à-faibles, prenant en charge des cycles de contrôle industriel de 20 ms et plus avec de faibles coûts de déploiement.
(3) API basé sur le cloud-à grande échelle- : les tâches de contrôle sont déployées sur des serveurs cloud centraux, adaptés aux scénarios de contrôle collaboratif à faible-vitesse au niveau de l'usine. Grâce à la fibre optique et aux technologies de réseau déterministes, la latence de bout en bout-à-peut être réduite à 5 ms, mais les coûts de déploiement sont plus élevés.
La technologie CPL actuelle-basée sur le cloud 5G est confrontée à des défis, notamment des architectures incohérentes, le manque de prise en charge de la collaboration en périphérie-et l'incapacité à orchestrer les applications CPL. En particulier, les réseaux 5G servant au contrôle industriel rencontrent des problèmes de retards, de gigue et de fiabilité. Pour y répondre, cet article propose une architecture technique d’automate virtualisé 5G. Grâce à la collaboration "end-edge-cloud", il réalise trois unifications : un environnement d'exécution unifié, une planification de déploiement unifiée et un portail de développement et d'exploitation unifié.
3. Architecture technique du PLC virtualisé 5G
3.1 Caractéristiques typiques d'un automate virtualisé
La technologie de virtualisation est une technique de gestion des ressources qui crée une couche d'abstraction sur le matériel informatique à l'aide d'un logiciel. Cela divise les ressources matérielles d'un seul ordinateur en plusieurs machines virtuelles, améliorant ainsi l'efficacité et la sécurité de l'utilisation des ressources. Largement adoptée dans le cloud computing, la technologie de virtualisation continue d'évoluer et de mûrir, étendant ses applications à divers domaines et architectures matérielles.
Virtualization PLC (vPLC) crée un environnement d'exécution virtualisé, dissociant les tâches de contrôle PLC du matériel physique. Cela permet le déploiement de tâches PLC sur divers périphériques d'éléments de réseau. vPLC présente trois caractéristiques clés :
(1) Logiciel API-Découplage matériel :Les automates traditionnels utilisent du matériel intégré et des systèmes d'exploitation -en temps réel avec un couplage matériel-logiciel étroit. vPLC introduit un environnement d'exécution PLC qui gère le chargement, l'exécution et la planification des tâches, dissociant ainsi les tâches PLC du système d'exploitation -en temps réel.
(2) Exécution d'automate virtuel :La technologie de virtualisation permet le déploiement et l'exploitation de systèmes d'exploitation hétérogènes sur du matériel-à usage général. L'environnement d'exécution de l'API s'exécute sur un système d'exploitation virtuel, dissociant les tâches de l'API du matériel sous-jacent.
(3) Orchestration et planification des automates :À la base, vPLC fonctionne comme un service logiciel PLC. Il peut être orchestré et déployé au sein de systèmes « edge-cloud » et planifié dynamiquement pendant l'exécution, offrant une flexibilité et une évolutivité nettement distinctes des automates traditionnels.
Par rapport aux automates traditionnels, le vPLC améliore la flexibilité et l'évolutivité du système, réduit les coûts d'équipement et d'exploitation et facilite grandement les mises à niveau et la refonte des lignes de production.
3.2 L'API virtualisé fournit une base technique unifiée pour les systèmes de contrôle industriel 5G
Centré sur vPLC, le système de contrôle industriel 5G vise à fournir une architecture ouverte de contrôle-en tant que-a-service (CaaS). Les fonctions de contrôle API peuvent être déployées de manière omniprésente et réutilisées de manière flexible, permettant ainsi un contrôle des appareils -and-plug-and-play sur des réseaux hétérogènes. L'architecture du système est conçue autour du concept de collaboration « end-edge-cloud », comprenant les couches opérationnelles, de service et de développement.
(1) Couche d'exécution : basée sur la technologie de virtualisation en-temps réel, elle fournit un environnement d'exécution en temps réel-unifié pour vPLC sur du matériel-à usage général. La virtualisation prend en charge le déploiement mixte de systèmes d'exploitation en-temps réel et en temps différé--, permettant une mise à l'échelle dynamique de vPLC.
(2) Couche de service : responsable du déploiement de vPLC sur différents nœuds physiques tout en gérant leur cycle de vie, en réalisant un déploiement et une planification unifiés des services de contrôle industriel PLC.
(3) Couche de développement : fournit des environnements de développement d'applications API, des outils de compilation et de débogage, offrant un portail de développement et d'exploitation unifié pour les systèmes de contrôle industriels 5G.
Le système de contrôle industriel 5G présente de multiples avantages techniques. Premièrement, il fournit une architecture unifiée pour trois technologies CPL distinctes basées sur le cloud-. D'une part, il prend en charge la migration des centres de contrôle du terrain vers la périphérie ou le cloud central, libérant le contrôle des automates des contraintes imposées par les environnements de terrain et permettant un déploiement centralisé. D'autre part, le vPLC côté-côté assure un contrôle à faible-latence des appareils de terrain, prenant en charge diverses applications en temps réel-haut -, y compris le contrôle de mouvement. Deuxièmement, le déploiement de vPLC sur divers éléments du réseau 5G offre des capacités intégrées de « connectivité + puissance de calcul + fonctionnalité PLC » pour le contrôle industriel. Cela crée un nouveau système de contrôle industriel aplati, brisant le monopole des écosystèmes de contrôle industriel traditionnels. Troisièmement, tirer parti d'une architecture logicielle/matérielle universelle réduit les coûts de contrôle industriel, accélérant ainsi la maturation de « l'industrie définie par le logiciel ».
4 technologies clés du PLC virtualisé 5G
4.1 Virtualisation-en temps réel
Les tâches de l'automate s'exécutent en tant que processus du système d'exploitation selon des cycles conformes aux cycles de contrôle industriel. Chaque cycle doit garantir que le processus API reçoit des entrées externes et obtient le temps de traitement CPU. La capacité-en temps réel du système d'exploitation est essentielle pour fournir des services de contrôle API fiables. La technologie de virtualisation en-temps réel permet le-déploiement conjoint de tâches de calcul en-temps réel et en temps différé-sur du matériel-à usage général via la virtualisation logicielle/matérielle. Il prend en charge la consolidation des tâches de calcul de plusieurs appareils intégrés sur un seul appareil-à usage général. Tout en garantissant des performances en temps réel, cette technologie exploite la forte adaptabilité matérielle et les riches capacités d'application du système d'exploitation universel. Il offre des avantages tels qu'une réduction du coût, de la taille et de la consommation d'énergie des appareils, tout en assurant la compatibilité entre des écosystèmes d'appareils hétérogènes.
Actuellement, l'industrie utilise diverses techniques de virtualisation, principalement classées comme partitionnement matériel, virtualisation complète, paravirtualisation et virtualisation du système d'exploitation. Parmi celles-ci, les trois approches suivantes sont les plus adaptées à l'adaptation de la virtualisation en-temps réel :
(1) Partitionnement matériel :Divise les ressources matérielles sous-jacentes en partitions indépendantes, chacune exécutant son propre système d'exploitation. Le partitionnement matériel offre d'excellentes-performances en temps réel, proches des niveaux-sans système d'exploitation, mais manque de capacités de partage de ressources, souffre d'une évolutivité limitée et présente une faible utilisation des ressources. Notamment, les E/S périphériques nécessitent un pré-partitionnement et ne peuvent pas être réutilisées, ce qui augmente la complexité technique.
(2) Conteneurs Linux-en temps réel :Modifiez Linux d'un système-en temps partagé vers un système-en temps réel à l'aide de méthodes telles que Preemption Patch ou Xenomai. Ensuite, exploitez la virtualisation légère des conteneurs pour isoler les ressources, en créant un environnement d'exécution virtualisé-en temps réel pour les automates. Cette approche utilise pleinement l'écosystème logiciel et matériel mature de Linux, réduisant ainsi les coûts de portage des logiciels CPL. Bien que les conteneurs aient une faible surcharge opérationnelle, les performances en temps réel-du noyau Linux modifié restent inférieures à celles des systèmes d'exploitation en temps réel (RTOS) dédiés-, ce qui entraîne une instabilité et des problèmes dans des scénarios tels que le contrôle de mouvement des servos.
(3) Virtualisation du micronoyau :Déploie RTOS et des systèmes d'exploitation-à usage général (GPOS) dans une configuration hybride en utilisant un micro-noyau comme hyperviseur de type-1. Les micro-noyaux offrent des fonctionnalités simplifiées, une surcharge réduite et une sécurité améliorée par rapport aux noyaux monolithiques, permettant à la fois la virtualisation matérielle et des performances en temps réel élevées. Cette technologie se développe activement dans les secteurs de l’industrie, de l’infodivertissement automobile et de la robotique, même si les défis incluent un écosystème technique immature et une adaptation matérielle complexe.
Les systèmes de contrôle industriel 5G peuvent sélectionner différentes approches de virtualisation-en temps réel en fonction des éléments du réseau et des scénarios d'application. Pour les vPLC Edge et cloud-, la technologie de conteneur Linux-en temps réel est le choix préféré. D'une part, la modification en temps réel de Linux-implique une faible surcharge et facilite un déploiement facile. D’un autre côté, les technologies de planification d’orchestration de conteneurs et de sauvegarde redondante sont matures et présentent de faibles risques. Compte tenu des exigences élevées en-temps réel du vPLC côté-côté périphérie et de la nécessité d'une collaboration côté-côté périphérie, le vPLC côté-côté périphérie devrait donner la priorité aux conteneurs Linux-en temps réel ou aux solutions de virtualisation de micro-noyau.
4.2 5Réseaux déterministes G
5G industrial control systems impose two primary requirements on network connectivity. First is ultra-low latency air interface capability. In scenarios like industrial motion control, inter-controller communication, and high-speed logic control, short control cycles (1–5 ms) and stringent reliability requirements (>99,9999 %) exigent des performances élevées d’interface radio sans fil pour la transmission de données entre les couches verticalement et les systèmes horizontalement. Deuxièmement, la transmission de données déterministe dans des environnements réseau hétérogènes. L'incertitude liée à la latence induite par le réseau-est un facteur critique affectant la stabilité du système de contrôle. La modélisation du système de saut linéaire-du réseau existant peut compenser les retards aléatoires instables, mais a toujours du mal à répondre aux-demandes de performances de contrôle en temps réel.
Un réseau déterministe offre aux utilisateurs une qualité de service (QoS) garantie, avec une commutation flexible entre les services déterministes et non-déterministes et un contrôle autonome sur les niveaux de QoS. Les technologies de réseau déterministes typiques sont présentées dans le tableau 1. Dans l'ensemble, le réseau déterministe représente la voie principale pour réaliser des systèmes de contrôle industriels 5G.. 5Le réseau déterministe G (5GDN) utilise des techniques de synchronisation d'horloge, de mise en forme du trafic et de réservation de ressources de haute-précision en plus du découpage du réseau 5G pour fournir une bande passante déterministe, une latence déterministe et Fiabilité de connexion de 99,9999 %. Cela crée un réseau sans fil prévisible, planifiable et vérifiable doté de capacités déterministes, offrant une expérience de service « différenciée + déterministe » [5]. Lorsqu'il est intégré aux réseaux de terrain et aux technologies informatiques de pointe, le réseau déterministe 5G permet un contrôle déterministe de bout en bout.
4.3 Orchestration collaborative « End-Edge-Cloud »
Grâce à la-virtualisation en temps réel, les périphériques matériels CPL traditionnels sont transformés en services logiciels CPL découplés en matériel-. Au sein de l'architecture cloud-edge-endive du cloud 5G, un déploiement flexible des services logiciels CPL est requis, ce qui nécessite une plate-forme unifiée d'orchestration et de planification vPLC.
L'orchestration et la planification de vPLC prennent en charge le déploiement de vPLC en tant que conteneurs ou machines virtuelles sur des éléments de réseau tels que les passerelles industrielles 5G, les stations de base industrielles 5G, les UPF industriels 5G et les MEC. Les méthodes d'orchestration comprennent deux types : l'interconnexion entre puces informatiques et puces d'E/S (Controller to IO, C2IO) et l'interconnexion entre puces informatiques (Controller to Controller, C2C). C2IO fait référence à la communication PLC-vers-IO, englobant à la fois les scénarios PLC maître-vers-IO et PLC esclave-vers-IO. C2C désigne la communication PLC-à-PLC, impliquant principalement le contrôle de l'API maître sur les API esclaves. Dans des scénarios typiques, le cloud héberge des systèmes de contrôle de production, des logiciels industriels et des systèmes de gestion des informations d'entreprise. La périphérie déploie principalement des automates maîtres chargés de l'interface avec les systèmes cloud. Ces automates maîtres génèrent des commandes de contrôle C2C et les distribuent aux automates esclaves déployés en périphérie. Les automates esclaves côté -de périphérie gèrent principalement la communication C2IO, recevant des commandes de contrôle de l'automate maître de périphérie pour gérer les périphériques d'E/S côté terrain-.
Contrairement aux systèmes d'orchestration tels que Kubernetes ou Kubevirt, vPLC exige des performances et une fiabilité élevées en temps réel. L’orchestration standard de conteneurs ou de machines virtuelles a du mal à répondre aux exigences strictes du cycle de contrôle industriel. L'orchestration et la planification vPLC nécessitent de sacrifier une certaine évolutivité pour obtenir des performances et une fiabilité supérieures en temps réel-. Parmi ceux-ci, la redondance d'UC vPLC constitue un composant essentiel du cadre d'orchestration et de planification. 5G vPLC Orchestration and Scheduling Model
5. 5Implémentation d'un automate virtuel G
5.1 Scénario de test et solution
Pour faire progresser l'intégration approfondie de la 5G et des applications industrielles, China Mobile a collaboré avec des partenaires industriels pour mener des essais techniques de 5G vPLC. Cette technologie a été validée et déployée dans plus d'une dizaine d'entreprises industrielles. En prenant un client typique comme exemple, China Mobile a déployé un réseau 5G au sein de l'atelier de production du client pour fournir des services de réseau pour la manutention des matériaux des véhicules à guidage automatique (AGV). En fonction du type de matériau, la plateforme commerciale planifie des parcours de déplacement AGV distincts, guidant les véhicules entre les systèmes de stockage automatisés et les différents segments de production.
Pour répondre à ces exigences, le système de contrôle industriel 5G utilise une architecture coopérative de périphérie « Master vPLC-Slave vPLC"-(voir Figure 4). En périphérie, le vPLC maître est déployé sur l'UPF pour centraliser le déploiement du PLC. Il reçoit les instructions de tâche du Manufacturing Execution System (MES), les encapsule dans des commandes de contrôle et les envoie aux vPLC esclaves transportés par les AGV. Simultanément, il reçoit des commentaires des vPLC esclaves pendant l'exécution. Au niveau du terrain, le vPLC esclave est déployé sur une passerelle de contrôle industrielle 5G, réalisant un remplacement « deux -en - » pour l'automate et l'unité terminale de données (DTU) 5G. D'une part, le vPLC esclave reçoit les commandes de contrôle du vPLC maître et utilise des capteurs pour contrôler le système d'entraînement de l'AGV, permettant un mouvement et un positionnement précis. D'autre part, lorsque l'AGV atteint sa destination, le vPLC esclave renvoie les résultats d'exécution de la tâche au vPLC maître, signalant l'état d'achèvement de la tâche.
5.2 Développement du système
La technologie de conteneur-en temps réel est utilisée pour déployer des vPLC sur l'UPF 5G et les passerelles industrielles, les transformant en UPF industriel 5G et en passerelle de contrôle industrielle 5G. Les configurations clés sont détaillées dans le tableau 2.
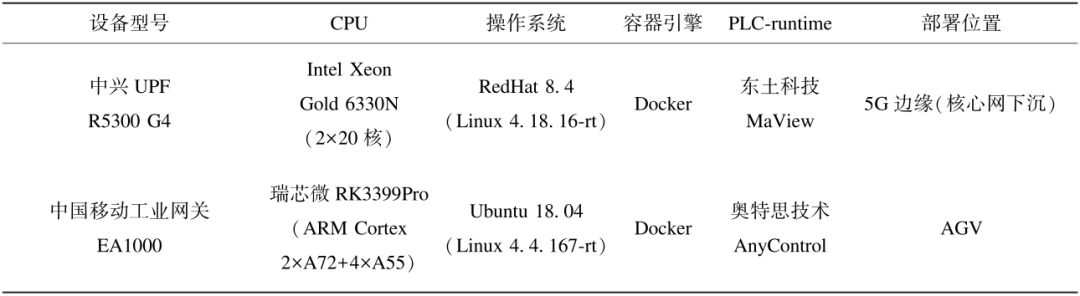
L'architecture système illustrée à la figure 5 comprend un UPF industriel 5G, une passerelle de contrôle industrielle 5G et une plate-forme d'orchestration. Les principaux efforts de R&D sont les suivants.
(1) Modification du noyau Linux
Tout d'abord, les noyaux UPF et gateway d'origine ont été modifiés en noyaux-temps réel en intégrant le correctif Preempt-RT. Les versions modifiées du noyau sont Linux 4.18.16-rt et Linux 4.4.167-rt. Dans des conditions de charge élevée, la latence maximale de traitement du processus a été réduite de 8 ms à 500 μs. Deuxièmement, l'isolation des ressources du processeur a été configurée pour attribuer des tâches en temps réel à des cœurs de processeur dédiés, réduisant ainsi la surcharge de commutation des tâches et réduisant encore davantage la gigue de latence maximale du traitement des processus en dessous de 300 μs. Troisièmement, un mécanisme de routage des interruptions a été conçu pour rediriger les réponses des interruptions périphériques vers d'autres cœurs de processeur pour le traitement, minimisant ainsi les interférences avec l'exécution des tâches en temps réel. Grâce à ces modifications du noyau Linux, la gigue maximale de latence de traitement du processus a été réduite à moins de 100 μs.
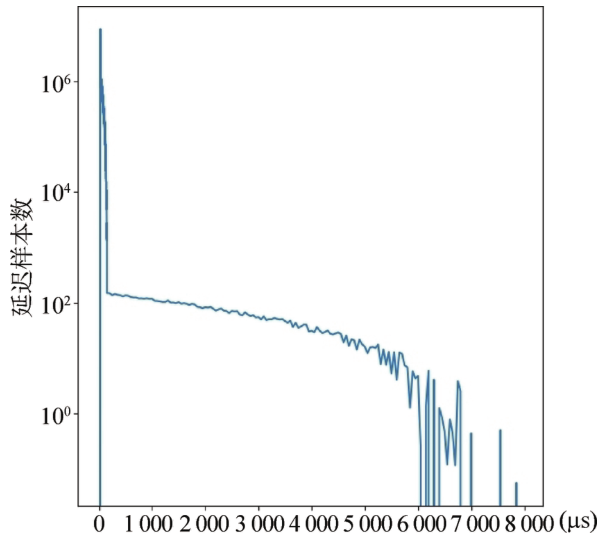 Latence de gestion des processus avant la modification du noyau Linux
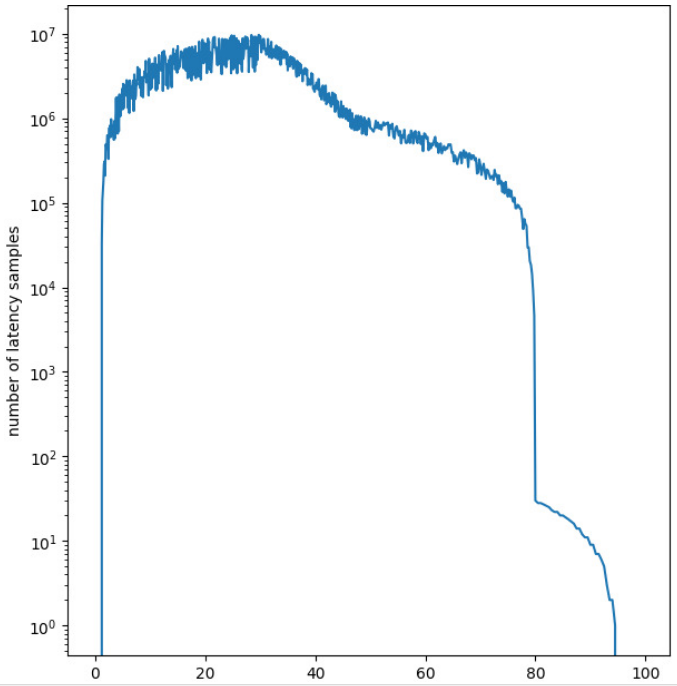 Latence de traitement après la modification du noyau Linux
(2) Conteneurisation de l'environnement d'exécution PLC-
Pour prendre en charge l'expansion dynamique de l'API, un environnement d'exécution virtuel conteneurisé doit être établi pour l'exécution de l'API-. Tout d'abord, créez l'image du conteneur PLC basée sur Alpine Linux, en intégrant principalement le runtime PLC-avec des bibliothèques de liens dynamiques 32/64-bits. Actuellement, le système prend en charge deux variantes nationales d'exécution d'automate. Ensuite, créez des volumes de conteneur correspondant aux instances vPLC pour conserver les données générées lors du fonctionnement du conteneur PLC. Troisièmement, les conteneurs CPL nécessitent un accès aux ressources périphériques hôtes pendant le fonctionnement. Pour les interfaces telles que RS232/485 et CAN, l'accès se fait via le mappage des fichiers de l'appareil. Pour les interfaces réseau IP, l'accès est activé via le mappage de ports, principalement en mappant les ports tels que l'interface de téléchargement du programme API et les ports de service de bus externe (par exemple, les ports de service esclave Modbus TCP).
(3) Orchestration vPLC
Pour prendre en charge une orchestration unifiée entre UPF et les passerelles tout en réduisant la surcharge des ressources de la passerelle, un système d'orchestration léger a été développé à l'aide d'une architecture B/S. Les utilisateurs effectuent des opérations frontales via des navigateurs, tandis que le backend comprend des modules de gestion et d'orchestration pour l'orchestration et le déploiement des conteneurs PLC. Le module de gestion, déployé sur les serveurs, fournit principalement un accès Web, le téléchargement d'images de conteneur et la configuration/surveillance des conteneurs PLC. Le module d'orchestration est déployé à la fois sur l'UPF et les passerelles, offrant principalement l'extraction d'images de conteneur, la configuration de l'environnement de conteneur et la gestion du temps d'exécution. Les modules de gestion et d'orchestration communiquent via HTTP. En prenant comme exemple la surveillance de l'exécution des conteneurs, le module d'orchestration communique périodiquement avec le service Docker local via le client Docker pour récupérer les informations sur l'état du conteneur, qui sont ensuite signalées au module de gestion. Lorsque le module de gestion détecte un état anormal, il lance la gestion des exceptions.
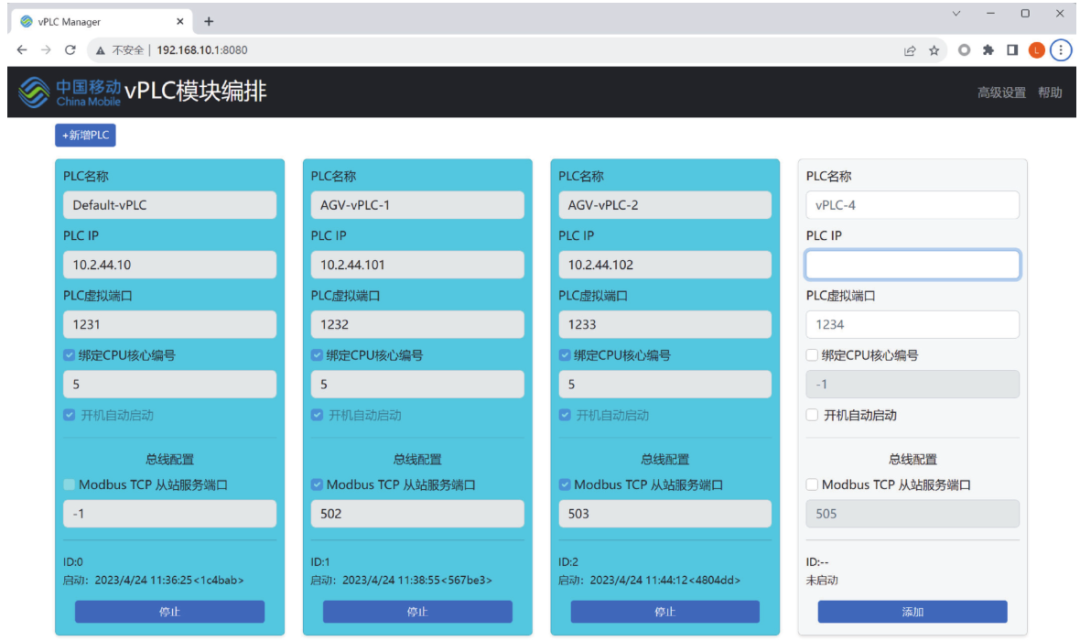 Interface système d'orchestration d'automate virtuel
5.3 Résultats des tests
Suite au déploiement sur le terrain de l'UPF industriel 5G et de la passerelle de contrôle industriel 5G, la communication Modbus TCP a été configurée entre le vPLC maître et le vPLC esclave, ainsi qu'entre le vPLC esclave et les E/S. Le cycle de contrôle industriel du vPLC esclave a été réglé sur 5 ms, tandis que celui du vPLC maître a été configuré sur 20 ms. Chaque cycle de contrôle du vPLC maître comprenait une instance de communication avec le vPLC esclave. Après des tests opérationnels prolongés (14 jours), la planification AGV a fonctionné de manière fiable, sans arrêts ni échecs de déviation d'itinéraire. Le vPLC maître présentait un temps d'exécution moyen de 457 μs, un temps d'exécution maximum de 599 μs et une gigue maximale de 532 μs (voir Figure 9). Le contrôle industriel nécessite généralement que la gigue de latence reste comprise entre 10 et 15 % du cycle de contrôle. Sur la base de ces mesures, l'architecture coopérative maître-esclave vPLC Edge-des systèmes de contrôle industriel 5G peut prendre en charge des cycles de contrôle de 5 ms ou plus, répondant ainsi aux exigences de performances pour un contrôle industriel à moyenne-à-haute-vitesse. Étant donné que la latence aérienne actuelle de l'interface 5G reste supérieure à 5 ms, la solution coopérative de périphérie combine les avantages d'un déploiement centralisé avec la prise en charge d'un contrôle à vitesse moyenne-à-élevée-, par rapport aux schémas vPLC latéraux de-déploiement unique-en périphérie.
Le coût des solutions API traditionnelles comprend les dépenses d'équipement telles que les API maîtres, les API esclaves et les DTU 5G. La solution de système de contrôle industriel 5G englobe les coûts de licence du logiciel UPF industriel 5G et des passerelles de contrôle industriel 5G. Par rapport aux solutions PLC traditionnelles, la solution de système de contrôle industriel 5G permet une réduction significative de plus de 50 % des coûts d'achat d'équipements. De plus, le système de contrôle industriel 5G prend en charge une orchestration unifiée. Le déploiement, les mises à jour et les opérations/maintenance des applications API peuvent être centralisés et effectués à distance, offrant une évolutivité flexible et réduisant le temps d'exploitation et de maintenance de plus de 80 %.
En résumé, le système de contrôle industriel 5G fournit des services de contrôle industriel PLC via des mises à niveau logicielles sur les éléments du réseau 5G sans nécessiter de modifications matérielles ni perturber les opérations UPF/passerelle existantes. Il prend en charge le contrôle industriel à moyenne-à-haute-vitesse et offre des avantages, notamment divers scénarios d'application, une réduction des coûts, une facilité de maintenance et une évolutivité.
6Conclusion
Avec l'avènement de la quatrième révolution industrielle, les automates-au cœur du contrôle industriel-ont du mal à répondre aux demandes changeantes de connectivité industrielle. L'intégration des TIC et de l'OT, accélérant la convergence de la technologie avec divers facteurs de production, est extrêmement prometteuse pour la création de systèmes de contrôle industriels 5G de nouvelle génération. D'une part, le vPLC 5G fournit une architecture technique et une feuille de route unifiées pour les automates basés sur le cloud-. D’un autre côté, la construction de l’écosystème technologique 5G vPLC incitera les fabricants de CPL à passer des produits matériels aux services logiciels, ouvrant ainsi de nouvelles opportunités de développement pour la technologie CPL nationale et potentiellement perturbant le paysage de marché actuel dominé par des acteurs étrangers aux normes fragmentées. Actuellement, les systèmes de contrôle industriel 5G en sont encore à leurs balbutiements. Des efforts de collaboration au sein du secteur sont nécessaires pour relever les principaux défis techniques dans des domaines tels que la virtualisation du micronoyau, les réseaux déterministes et la veille redondante, en améliorant et en affinant continuellement ces systèmes. Parallèlement, le renforcement de la coopération avec les universités pour former des talents interdisciplinaires en matière d'automatisation et d'informatisation industrielles est essentiel pour favoriser un développement de haute -qualité dans le domaine du contrôle industriel.