


Penggerak Servo, Motor, Dan Perangkat Yang Mengendalikannya Mewakili Peluang Pertumbuhan Yang Berkelanjutan, Didorong Oleh Inovasi Dalam Sistem Otomotif Dan Industri Serta Kemajuan Teknologi Produksi. Industri Otomotif Dan Transportasi Diperkirakan Akan Menyumbang Pangsa terbesar Dari Motor Servo Dan Mendorong Penjualan Hingga 2022 Hingga 2022. Permintaan UntUk Penggerak, Pengontrol, Dan Motor Servo Tetap Kuat Membantu Perusahaan Meningkatkan Efisienssi industrie.
Persyaratan Dan Teknologi Kontrol Pemandu Dan Kecepatan / Torsi Bervariasi Menurut Jenis Motor, Mulai Dari Kontrol Sederhana Tegangan Dan Arus UntUk Motor DC Dan Motor Serba Guna Hingga Penggunaan Inverter UntUk Motor AC, Peralihan Umbpan Balik Dari fase Yang Yang Berbeda Pada Motor, Peralihan Umbpan Dan Rangkaian Penggerak Motor Stepper Sirkuit Digital Yang Kompleks. Bahkan Untuk moteur analogique Tradivisional Seperti Motor induksi Dan Jenis Keengganan Yang DiAdihkan, Teknologi Analog Tradivisional Saat ini Dissertai Dengan Metode Kontrol Digital Yang Semakin Cangih Yang Memungkinkan Solusi Dimplementasikan Dengan Biane Rendah. PENGGUNAAN PERANGKAT MIKROELEKTRONIK MEMUNGKINKAN Kontrol Kecepatan, Posisi, Dan Torsi Yang Lebih Baik, Serta Efisiensi Yang Lebih Tinggi.
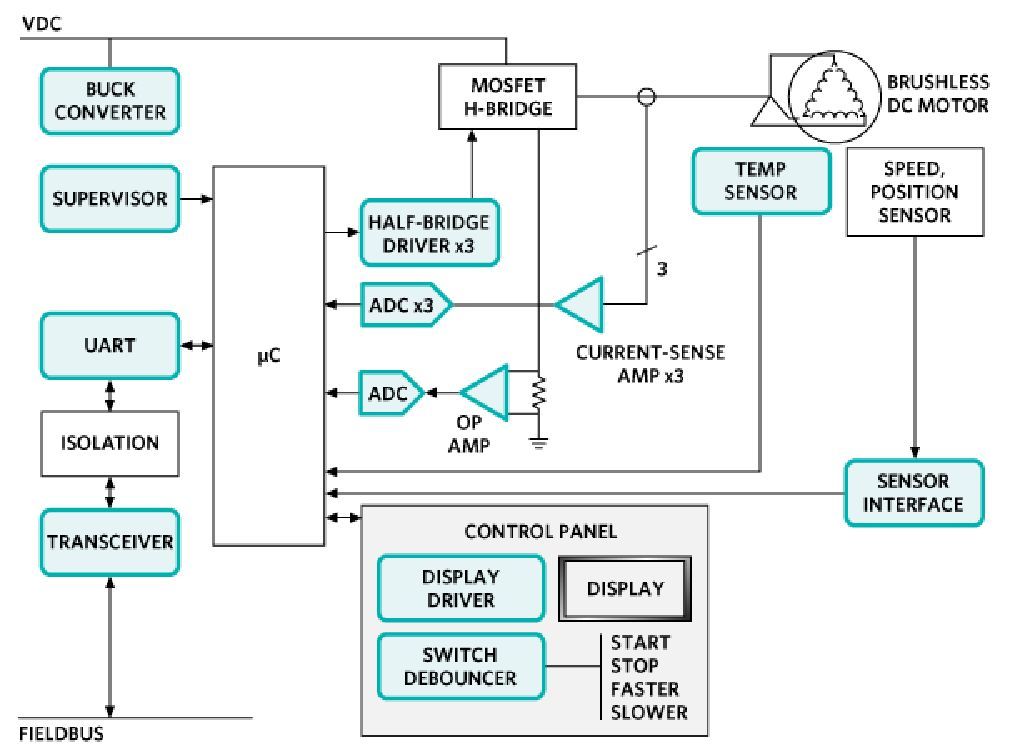
Gambar 1: moteur de kontrol Blok IC de diagramme (Gambar: maxime intégré)
Sirkuit Kontrol Motor Harus Dengan Cepat Mengaktifkan Dan Menonaktifkan Arus Dalam Kumparan Motor Sambil Meminimalkan Kerugian commutation atau konduksi. Baik Mosfet Dan Transistor Bipolar Gerbang Terisolasi (IGBT) MEMENUHI KEBUTUHAN Kontrol Motor Dalam Berbagai aplikasi. Perangkat Kontrol Listrik ini memiliki fungsi Dan atribut Yang Serupa, Dan Ada Tumpang Tindih Dalam Desain Internalnya. Dalam Sebagian Besar Aplikasi, Mereka Digunakan Dalam Konfigurasi Jembatan-h UntUk Mengontrol Jalur Arus Ke Dua atau Lebih Kumparan Motor. HAL INI MEMUNGKINKAN Kontrol Penuh atas Kecepatan Dan Arah Motor (Gambar 1).
Moteur gambaran umum
Setiaap proyek desain yang menkup persyaratan moteur atau Penggerak mekanis harus mengevaluasi apakah akan menggunakan Desain arus kontinu atau moteur stepper atau servo. Dalam Motor Kontinu, aimant permanen Atau Belitan Digunakan UntUk Menciptakan Medan Magnet Statis di Stator. Rotor Terdiri Dari Kumparan di Mana Arus Masuk Melalui Sikat Grafit Yang Ditekan Ke Manifold Pada Poros Yang Berputar. ARUS MENGALIR MELALUI BELITAN YANG BERURUTAN UNTUK MEMPERTAHANKAN ROTASI.
Moteur AC Bisa Sinkron Atau Asinkron. Pada Motor Asinkron (Juga Dikenal Sebagai Motor induksi), stator diaur Ututuk MEMBENTUK DISTRIBUSI YANG KIRA-KIRA Sinusoidal. Moteur skinkron menkup moteur dc dan ac tanpa sikat serta moteur keengganan yang diaktifkan dan moteur yang ditenagai oleh suère tegangan sinusoïdal.
Pada Motor Tanpa Sikat, Rotor MEMILIKI MAGNET PRUMER DAN Belitan Yang Terletak di Stator DiGerakkan Oleh Elektronik Kontrol Dalam Urutan Yang Sesuai. Motor DC TANPA Sikat DiGerakkan Oleh Urutan Peralihan Sinyal Kontinu Pada Belitan Stator Yang Berbeda. Moteur ac tanpa sikat dapat dibuat sebagai moteur AC skinron dengan aimant permanen; Dalam hal ini mereka digerakkan oleh sinusoïdal sinyal. Tidak Adanya Sikat Meningkatkan Efisiensi Dengan Menghilangkan Sumber Gesekan. Tidak Adanya Bagian MEKANIS PADA SAKELAR MEMUNGKINKAN KECEPATAN ROTASI YANG LEBIH TINGGI UNTUK DICAPAI.
Motor Stepper Adalah Motor Sinkron Tanpa Sikat Yang Ditenagai Oleh DC. Rotor Tetap Diam Pada Posisi Tertentu. Motor Stepper Dapat Dengan Sangat Akurat Memutar Poros Rotor Beberapa Derajat Tanpa Menggunakan Capteur UntUk Mendeksi posisi Sudud.
Paramètre Utama
Seperti Kebanyakan Komponen Elektronik, paramètre de Sejumlah Kinerja Utama Dan Spesifik Menentukan Korespondensi Awal Antara Perangkat Dan aplikasi. Paramètre Utama UntUk perangkat Kontrol Motor Adalah Nilai Manajemen Arus Dan Tegangan, Karena ini Menentukan Apakah Komponen Tertentu Dapat Mendukung Persyaratan Beban Motor.
UNTUK MOSFET, Paramètre Kunci Berikutnya Adalah Resistansi Aktif (RDS (ON)) Dan Kapasitansi Gerbang. Resistansi Yang Lebih Rendah Mengurangi Kerugian Resistansi Dan Penurunan Tegangan Selama Kondisi Aktif, Yang Mengurangi Beban Disipatif Dan Meningkatkan Efisienssi. Kapasitas Gerbang Menentukan Frekuensi Dan Kecepatan Saat ini Yang Diperlukan UntUk Sepenuhnya Mengaktifkan Dan Menonaktifkan Gerbang Pada Waktu Transisi Yang Diinginkan (commutation de Kecepatan). UntUK IGBT, Paramètre Kritis Berikutnya Adalah Penurunan Tegangan (Vdrop), Yang Merupakan Jumlah Kontribusi Dari Dioda Dan Mosfet Internal Yang Melewati Persimpangan Pn. Tingkat Suhu Dan Arus Mempengaruhi Paramètre RDS (on) Dan Vdrop.
Secara Umum, Mosfet Menawarkan Kecepatan commutant Yang Lebih Tinggi (Dalam Mhz) Dan Arus Puncak Yang Lebih Tinggi. Igbt Menawarkan Nilai Arus Sekitar 10 A Dan Kokoh, Tetapi Memeliki Kecepatan commutant Yang Lebih Lambat. UntUK aplikasi kontrol moteur, aturan dasarnya adalah bahwa mosfet adalah pilihan yang lebih baik utuk tegangan dan arus yang lebih randah dan frekuensi commutation yang lebih Tinggi, sedangkan igbt yang lebihan yang lebih baik tegangan / arus yang lebihan yang lebih baik tegangan / arus yang lebihan yang lebih baik tegangan / arus yang lebihan yang lebih baik tegangan / arus yang lebihan yang lebih baik tegangan / arus yang lebihan yang lebih baik tegangan / arus yang lebihan yang lebih baik tegangan / arus yang lebihan yang lebih baik tegangan / arus Yang Tinggi Dan Frekuensi Yang Lebih Rendah.