


Dans les systèmes de contrôle d'automatisation industrielle, les codeurs servent de composants de retour de position critiques, leur précision ayant un impact direct sur les performances de l'équipement. Les erreurs de position mécanique (MPOS) et de position numérique (DPOS) sont courantes dans les systèmes d'asservissement, en particulier dans les scénarios nécessitant une synchronisation élevée. De tels écarts peuvent entraîner des vibrations sur les équipements, des imprécisions de positionnement, voire des accidents de production. Ce document décrit systématiquement l'approche pratique pour relever ce défi technique, couvrant l'analyse des erreurs, les méthodes de dépannage et les solutions.
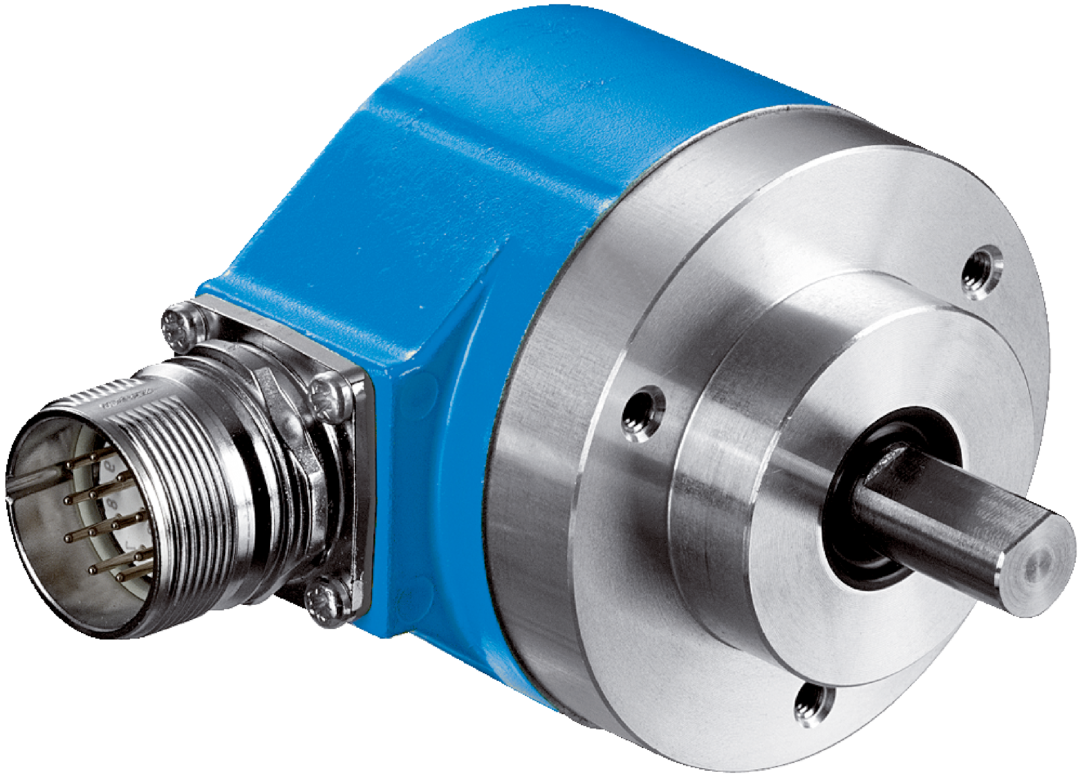
I. Manifestations typiques et causes des erreurs MPOS et DPOS
Lorsque le système détecte un écart persistant entre MPOS (position mécanique) et DPOS (position électronique de retour de l'encodeur), les phénomènes suivants se produisent généralement :
1. Erreur de suivi de position :Pendant le fonctionnement du servomoteur, l'écran de surveillance indique l'asynchronisme entre la position réelle et la position commandée.
2. Erreur cumulative :L'écart augmente progressivement au fil du temps de fonctionnement, particulièrement visible lors de mouvements alternatifs sur de longues -distances.
3. Dérive zéro :Un décalage fixe se produit lors du positionnement répété après le retour de l'appareil à zéro.
Sur la base des cas d'utilisateurs et de la documentation technique, les causes profondes des erreurs peuvent être classées comme suit :
● Problèmes de transmission mécanique :Perte de position mécanique due à des accouplements desserrés, un glissement de la courroie, un jeu excessif des engrenages, etc.
● Défauts d'installation du codeur :Gigue du signal causée par un écart de concentricité du système d’arbre ou des boulons de montage de l’encodeur desserrés.
● Interférence électrique :Bruit de signal résultant du routage parallèle des lignes électriques et des câbles du codeur.
● Erreurs de configuration des paramètres :Mauvais réglages du rapport de transmission électronique ou paramètres de filtre incompatibles.
● Pannes matérielles du codeur :Réseau contaminé, dégradation des pôles magnétiques dans les encodeurs magnétiques ou dysfonctionnements de la puce de traitement du signal.
II. Processus de dépannage systématique
1. Inspection mécanique
● Inspection des accouplements et des chaînes d'entraînement :Mesurez le faux-rond radial/axial entre les côtés moteur et charge à l'aide de comparateurs à cadran (doit être<0.05mm).
● Test de jeu :Enregistrez la différence de jeu libre pendant la rotation avant et arrière à l'aide d'un indicateur à cadran. Si vous dépassez la valeur autorisée (par exemple 5 μm), ajustez la précharge ou remplacez les roulements.
● Vérification de l'installation du codeur :Assurez-vous que les surfaces des brides affleurent et ne comportent aucun espace. Vérifiez que le couple des vis d'extrémité d'arbre est conforme aux spécifications (par exemple, CRT-recommandé de 0,5 à 0,8 N·m).
2. Diagnostic des signaux électriques
● Inspection de l'oscilloscope :Observez si les formes d'onde du signal de l'encodeur A/B/Z sont complètes. Éliminez les problèmes ou l'atténuation d'amplitude (les signaux TTL normaux doivent être de 5 V ± 10 %).
● Test d'interférence sonore :Utilisez temporairement un câble à paire torsadée blindé pour le routage dédié et comparez si les erreurs s'améliorent.
● Stabilité de l'alimentation :Vérifiez les fluctuations de tension dans l'alimentation du codeur (par exemple, 5 V ± 5 %). Ajoutez un module régulateur de tension si nécessaire.
3. Vérification des paramètres et du logiciel
● Vérification électronique du rapport de transmission :Recalculez les valeurs du numérateur et du dénominateur en fonction du rapport de réduction mécanique. Par exemple, avec une boîte de vitesses 10:1 et une résolution d'encodeur de 2 500 ppr, le rapport de transmission électronique doit être (impulsions par tour de moteur) / (impulsions par tour de charge)=2500 × 4 / (10 × 2 500 × 4)=1 : 10.
● Réglage du filtre :La réduction de la bande passante du filtre de vitesse dans le servomoteur (par exemple, de 100 Hz à 50 Hz) supprime les erreurs de comptage causées par le bruit à haute fréquence -.
● Rémunération de position nulle :Saisissez manuellement l'étalonnage du décalage via le logiciel de débogage du servo. Certains systèmes prennent en charge la compensation automatique (par exemple, la fonction « MPOS-DPOS Auto Alignment » du lecteur Yaskawa Σ-7).
III. Cas de solutions typiques
Cas 1 :Erreur périodique dans les machines textiles
Symptôme:Une machine à filer à courants de Foucault présentait un retard de DPOS par rapport à MPOS d'environ 0,2 mm lors de l'accélération.
Dépannage :L'analyse spectrale a révélé que la fréquence d'erreur était proportionnelle à la vitesse de la broche. En fin de compte, le glissement périodique a été attribué à l'usure de la rainure de clavette de l'accouplement du codeur.
Solution:Remplacement de l'accouplement flexible par une connexion sans clé à manchon conique, réduisant l'erreur à ± 0,02 mm.
Cas 2 :Écart cumulatif dans la machine de découpe laser
Symptôme:L'écart de l'axe Y-a augmenté de 0,1 mm par mètre lors de la coupe en ligne droite-.
Cause:Le câble de l'encodeur partageait un conduit avec les lignes électriques des servos, provoquant une perte d'impulsion due à des interférences à haute -fréquence.
Action:Câbles recâblés et anneaux magnétiques installés. Activation simultanée de la fonction « Compensation de perte d'impulsion » du conducteur, éliminant ainsi l'écart.
IV. Mesures d'optimisation avancées
1. Conception de redondance à double encodeur :Implémentez des encodeurs d'extrémité de moteur-+ une mesure d'extrémité de charge directe- (par exemple, des échelles linéaires) dans des équipements-haut de gamme. Éliminez les erreurs de la chaîne de transmission grâce à un contrôle complet en boucle fermée-.
2. Compensation de température :Pour les codeurs magnétiques, activez les algorithmes de compensation de température lorsque les variations de température ambiante dépassent ±10 degrés.
3. Entretien courant :Nettoyez les disques de réseau d'encodeur optique tous les 6 mois et inspectez l'espacement des pôles de l'encodeur magnétique.
V. Différences dans le support technique du fabricant
Différentes marques de codeurs présentent différents niveaux de tolérance aux erreurs :
● Codeurs absolus Tamagawa :Faites attention à la compatibilité des versions du protocole Endat ; les conducteurs plus âgés peuvent mal interpréter les signaux.
● Codeurs incrémentaux Siemens :Utilisez le module SMC30 pour la mise en forme du signal.
● Codeurs domestiques :Certains produits nécessitent un étalonnage manuel du potentiomètre zéro.
Conclusion
La résolution des erreurs MPOS-DPOS nécessite une analyse multidimensionnelle intégrant des aspects mécaniques, électriques et logiciels. La pratique indique que 80 % des pannes proviennent de problèmes d’installation et de câblage. Nous recommandons d'établir un processus de débogage standardisé : étalonnage mécanique → test de la qualité du signal → réglage fin des paramètres - → vérification dynamique. Pour des scénarios complexes, l'utilisation d'interféromètres laser de haute-précision pour l'analyse de trajectoire de position peut fondamentalement améliorer la stabilité du système.