


Les moteurs CC sans balais (BLDC) font partie intégrante des usines de fabrication industrielle et sont utilisés dans les applications d'asservissement, d'actionnement, de positionnement et de vitesse variable. Dans ces applications, un contrôle de mouvement précis et un fonctionnement stable sont essentiels. Étant donné que les BLDC fonctionnent sur le principe d'un champ magnétique en mouvement pour générer le couple moteur, le principal défi de contrôle lors de la conception d'un système BLDC industriel consiste à mesurer avec précision le couple et la vitesse du moteur.
Pour capturer le couple d'un moteur BLDC, deux des trois courants de phase induits doivent être mesurés simultanément à l'aide d'un convertisseur analogique-vers-numérique (CAN) à échantillonnage synchrone multicanal. Un microcontrôleur doté des algorithmes appropriés calcule le troisième courant de phase instantané. Ce processus fournit un enregistrement précis et instantané de l'état du moteur, ce qui constitue une étape cruciale dans le développement d'un système de contrôle du couple moteur robuste et très précis.
Cet article abordera brièvement les problèmes associés à la réalisation d'un contrôle précis du couple, y compris une méthode rentable-pour réaliser la résistance shunt requise. Il présentera ensuite l'amplificateur différentiel de précision AD8479 d'Analog Devices et le CAN à registre double-échantillon-approximation successive-approximation-double canal AD7380 (SAR-ADC) et montrera comment ils peuvent être utilisés pour obtenir des mesures de phase précises pour une conception de système fiable.
Principe de fonctionnement du moteur BLDC
Les moteurs BLDC sont des moteurs synchrones à aimants permanents avec une forme d'onde de force contre-électromotrice (EMF). La force contre-électromotrice terminale observée n’est pas constante ; il varie en fonction du couple et de la vitesse du rotor. Bien qu'une source de tension continue ne puisse pas piloter directement un moteur BLDC, le principe de base de fonctionnement d'un BLDC est similaire à celui d'un moteur DC.
Un moteur BLDC se compose d'un rotor à aimants permanents et d'un stator avec des bobinages inductifs. Ce moteur est essentiellement un moteur à courant continu inversé dans lequel les balais et le collecteur sont éliminés et les enroulements sont ensuite connectés directement à l'électronique de commande. L'électronique de commande prend en charge la fonction du collecteur et alimente les enroulements dans le bon ordre pour obtenir le mouvement souhaité. Les enroulements sous tension tournent autour du stator selon un schéma synchronisé et équilibré. Les enroulements du stator sous tension guident les aimants du rotor et commutent lorsque le rotor est aligné avec le stator.
Les systèmes de moteur BLDC nécessitent un pilote de moteur BLDC triphasé sans capteur qui génère du courant dans les trois enroulements du moteur (Figure 1). Le circuit est alimenté par un étage de correction du facteur de puissance numérique (PFC) avec contrôle d'appel pour fournir une puissance stable au pilote triphasé sans capteur -.
Figure 1 : Le système de commande du moteur comprend un PFC pour stabiliser l'alimentation électrique, un pilote triphasé sans capteur -pour les enroulements du moteur BLDC, des résistances shunt et des amplificateurs de détection de courant-, un amplificateur synchrone CAN et un microcontrôleur.
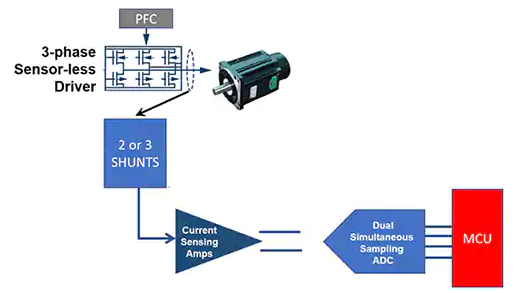
Trois courants d'excitation entraînent le moteur BLDC, chacun excite et génère une phase différente dans l'enroulement, ces phases totalisant 360 degrés. Les différentes valeurs de phase sont importantes : puisque l'excitation totale des trois branches est maintenue à 360 degrés, elles sont uniformément décalées pour maintenir 360 degrés, par exemple. 90 degré + 150 degré + 120 degré .
Bien que les courants dans les trois enroulements du système doivent être connus à tout moment, pour ce faire, dans un système équilibré, il suffit de mesurer les courants dans deux des trois enroulements et de calculer le troisième enroulement à l'aide du microcontrôleur. Ces deux enroulements peuvent être détectés simultanément à l'aide d'une résistance shunt et d'un amplificateur de détection de courant.
Un CAN à échantillonnage synchrone à deux -canaux est requis à la fin du chemin du signal pour envoyer les mesures numériques au microcontrôleur. L'amplitude, la phase et le timing de chaque courant d'excitation fournissent les informations sur le couple et la vitesse du moteur nécessaires à un contrôle précis.
Détection de courant avec des résistances en cuivre sur carte PC
Bien qu'il y ait de nombreuses raisons de s'inquiéter de cette conception précise de mesure et d'acquisition de données, le processus commence dès le début avec la nécessité de développer un moyen efficace et peu coûteux-de détecter le signal de phase des enroulements du moteur BLDC. Ceci peut être accompli en plaçant une résistance de carte PC en ligne de petite valeur (RSHUNT) et en utilisant un amplificateur de détection de courant - pour détecter la chute de tension aux bornes de cette petite résistance (Figure 2). En supposant que la valeur de la résistance soit suffisamment basse, la chute de tension est également faible et la stratégie de mesure a un effet minimal sur les circuits du moteur.
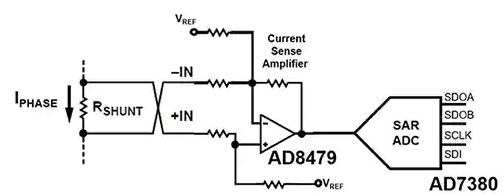
Figure 2 : Un système de détection de phase de moteur utilise une résistance shunt de courant (RSHUNT) avec un amplificateur de haute-précision (par exemple, AD8479 d'Analog Devices) et un CAN haute-résolution (AD7380) pour mesurer la phase instantanée du moteur.
Dans la figure 2, l'amplificateur de détection de courant-capture la chute de tension instantanée IPHASE x RSHUNT. Le SAR-ADC numérise ensuite ce signal. La valeur de sélection de la résistance shunt implique l'interaction entre RSHUNT, VSHUNT, ISHUNT et l'erreur d'entrée de l'amplificateur.
Une augmentation de RSHUNT entraînera une augmentation de VSHUNT. La bonne nouvelle est que cela atténuera l'importance de l'erreur de décalage de tension (VOS) et de l'erreur de courant de décalage d'entrée (IOS) de l'amplificateur. Cependant, la perte de puissance ISHUNT x RSHUNT d'un RSHUNT plus grand réduit l'efficacité énergétique du système. De même, la puissance nominale du RSHUNT peut affecter la fiabilité du système, car la dissipation de puissance ISHUNT x RSHUNT crée un état d'auto--échauffement, ce qui peut entraîner une modification de la résistance nominale du RSHUNT.
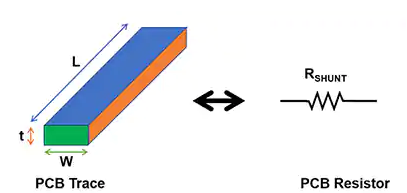
Pour RSHUNT, des résistances-à usage spécial peuvent être obtenues auprès de plusieurs fournisseurs. Cependant, il existe une alternative peu coûteuse-à la fabrication de résistances à fil imprimé sur carte de circuit imprimé pour RSHUNT en utilisant des techniques de disposition minutieuses (Figure 3).
Figure 3 : Des techniques méticuleuses de disposition des cartes de circuits imprimés constituent un moyen rentable-de créer des valeurs RSHUNT appropriées.
Calcul de la résistance des fils imprimés sur carte PC pour RSHUNT
En raison des températures extrêmes pouvant survenir dans les applications industrielles, il est important de prendre en compte les facteurs de température lors de la conception des résistances shunt des circuits imprimés. Sur la figure 3, le coefficient de température (20) d'une résistance shunt à fil imprimé sur carte de circuit imprimé en cuivre est d'environ +0.39 %/degré à 20 degrés (ce coefficient varie en fonction de la température). La longueur (L), l'épaisseur (t), la largeur (W) et la résistivité (rñ) déterminent la résistance du fil imprimé de la carte PC.
Si la carte PC contient 1 once (oz) de cuivre (Cu), l'épaisseur (t) est égale à 1,37 pouces pour mille et la résistivité (r) est égale à 0,6787 microohms (µW) par pouce. la zone de fil imprimé de la carte PC est mesurée en boîtes de fils imprimés ( ) ou zone L/W. Par exemple, une ligne d'impression de 2 pouces (pouces) avec une largeur de 0,25 pouce correspond à 8 structures.
À l'aide des variables ci-dessus, calculez la résistance du fil imprimé R pour 1 once de cuivre sur une carte PC à température ambiante par (équation 1) :
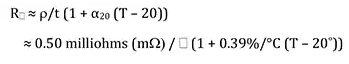
Formule1
où T=température de la résistance.
Par exemple, en commençant avec un courant maximum de 1 ampère (A) par branche de moteur BLDC sur une carte à circuit imprimé en cuivre de 1 once, une longueur RSENSE (L) de 1 pouce et une largeur de fil imprimé de 50 mils (0,05 pouces), les équations 2 et 3 peuvent être utilisées pour calculer RSHUNT à 20 degrés :

Formule 2

Formule 3
Calculez la dissipation de puissance de cette résistance à un courant shunt de 1 A à l'aide de l'équation 4 :

Formule 4
Conversion CAN à échantillonnage synchrone
L'ADC de la figure 2 convertit la tension à un point du cycle de phase en une représentation numérique. Le point clé est que cette mesure doit inclure les tensions de phase synchronisées des trois enroulements. Il s'agit d'un système équilibré, donc comme mentionné précédemment, seuls deux des trois enroulements doivent être mesurés ; un microcontrôleur externe calculera la tension de phase du troisième enroulement.
L'ADC de ce système de commande de moteur est l'ADC SAR-à échantillonnage synchrone à double canal AD7380 (Figure 4).
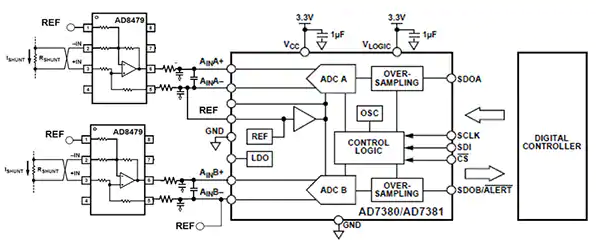 Figure 4 : Un CAN SAR-à échantillonnage synchrone à double canal-à faible-bruit rapide et à faible bruit (par exemple, AD7380) capture l'état instantané de deux enroulements de moteur.
Dans la figure 4, l'AD8479 est un amplificateur différentiel de précision doté d'une très large plage de tensions d'entrée en mode commun-(±600 volts) pour résister à de larges décalages de courant de moteur provenant de variateurs triphasés-sans capteur. Les caractéristiques de l'AD8479 lui permettent de remplacer les amplificateurs d'isolation coûteux dans les applications où l'isolation du courant n'est pas requise.
Les principales caractéristiques de l'AD8479 incluent également une faible tension de compensation, une faible dérive de tension de compensation, une faible dérive de gain, une faible dérive de réjection en mode commun- et un excellent rapport de réjection en mode commun- (CMRR) pour s'adapter aux variations rapides du moteur. Les AD7380/AD7381 sont 16-bit/14-bit, CAN SAR-à échantillonnage-à haute-vitesse, faible-puissance, double-canal et synchrone-échantillonnage, respectivement, avec des débits allant jusqu'à 4 M d'échantillons par seconde. Les entrées analogiques différentielles acceptent une large gamme de tensions d'entrée en mode commun et disposent d'une source de tension de référence tamponnée (REF) intégrée de 2,5 volts.
Pour un contrôle précis du couple et de la vitesse, l'architecture CAN SAR-à échantillonnage synchrone à double canal-capture la sortie de l'amplificateur de détection de courant-à la-à la volée-. À cette fin, les AD7380/AD7381 intègrent deux CAN identiques avec des horloges synchrones, et chacun dispose d'un étage d'entrée capacitif avec un réseau de redistribution de charge capacitif (Figure 5).
Figure 5 : montre l'étage de conversion ADC pour l'un des deux canaux de l'AD7380. L'acquisition du signal commence lorsque SW3 est ouvert et SW1 et SW2 sont fermés. À ce stade, la tension aux bornes de CS varie avec AINx+ et AINx-, provoquant un déséquilibre des entrées du comparateur.
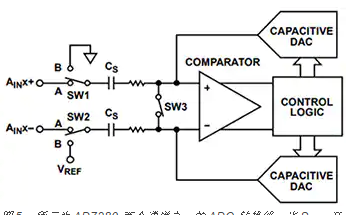
Sur la figure 5, VREF et la masse sont les tensions initiales aux bornes du condensateur échantillon CS. Si SW3 est ouvert et SW1 et SW2 sont fermés, l'acquisition du signal est lancée. Lorsque SW1 et SW2 sont fermés, la tension aux bornes du condensateur échantillon CS varie avec la tension à AINx+ et AINx-, provoquant une perte d'équilibre des entrées du comparateur. SW1 et SW2 sont ensuite ouverts et la tension aux bornes de CS est capturée.
Le processus de capture de tension CS implique un convertisseur numérique-vers-analogique (DAC), qui ajoute et soustrait une quantité fixe de charge du CS pour rétablir l'équilibre du comparateur. À ce stade, la conversion est terminée, ouvrant SW1 et SW2 et fermant SW3 pour éliminer la charge résiduelle et préparer le prochain cycle d'échantillonnage.
Pendant la conversion DAC, la logique de contrôle génère le code de sortie ADC et accède aux données de l'appareil via l'interface série.
Résumé
Pour mesurer avec précision le couple et la vitesse du moteur BLDC, des résistances shunt précises et à faible coût sont nécessaires en premier lieu. Comme mentionné ci-dessus, cette résistance peut être mise en œuvre de manière rentable-à l'aide de fils imprimés sur une carte PC.
En ajoutant cet appareil à la combinaison de l'amplificateur de détection de courant-AD8479 et du SAR-à échantillonnage synchrone AD7380-ADC, les concepteurs peuvent créer un frontal de mesure de système de contrôle de couple et de vitesse-de haute précision et robuste-pour les applications de commande de moteur dans des environnements difficiles.