


Dans la vie moderne, les moteurs sont largement utilisés dans les appareils électroménagers, l'électronique automobile, le contrôle industriel et de nombreuses autres applications, et chaque moteur ne peut pas fonctionner sans une puce de conducteur appropriée. Nanomicro propose une large sélection de produits de conducteur de moteur. Cette vidéo se concentrera sur les types de moteurs communs et les applications de charge inductive pour vous aider à mieux comprendre comment choisir la bonne puce de pilote de moteur.
Types et applications de charges inductives communes
Le moteur est essentiellement un dispositif de conversion d'énergie, à travers le principe d'induction électromagnétique de l'énergie électrique en énergie cinétique, principalement divisé en moteur à DC de pinceau (BDC), en moteur CC sans pinceau (BLDC) et en moteur pas à pas (stepper) trois catégories, en plus des moteurs, des relais et des soupapes solénoïdes également des charges inductives communes, dont le principe conducteur est similaire à celui des moteurs.
Dans la vie quotidienne, les moteurs sont largement utilisés dans une variété d'équipements électriques et sont presque omniprésents. Par exemple, dans les automobiles, des fonctions telles que le levage et la baisse des fenêtres, le réglage du siège, le réglage du miroir, le contrôle du hayon de puissance et le verrouillage des portes reposent sur différents types de moteurs en tant que composants principaux.
Comment fonctionnent les copeaux de pilote à moteur
Une puce de pilote de moteur H-Bridge typique illustrée à la figure ci-dessous, la puce est composée de quatre tubes MOS à l'intérieur du pont H (HS1, HS2, LS1, LS2), les sorties de puce OUT1 et OUT2 sont connectées aux deux pinceaux des moteurs de pinceau CC, les entrées de puce sont connectées à l'unité de commande pour contrôler les tubes de Mos internes et ainsi contrôler les résultats et les windings du moteur et la direction de la direction de l'intervalle.
Avant
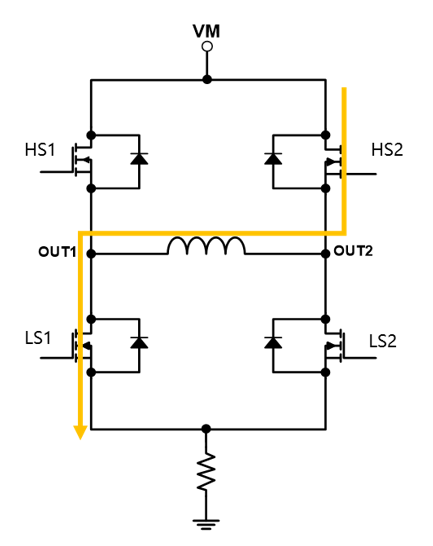
Inverse
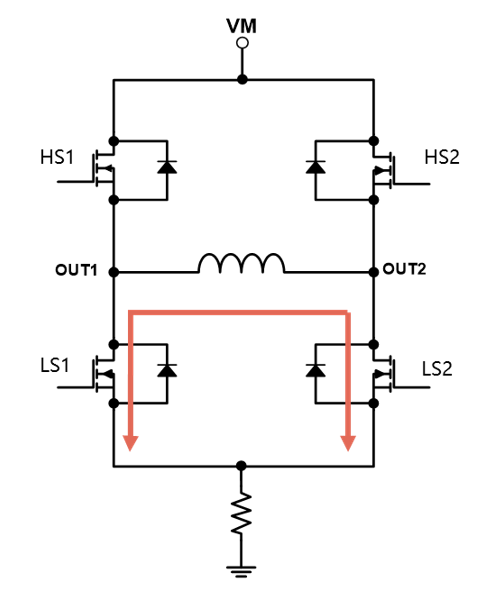
Décomposition lente
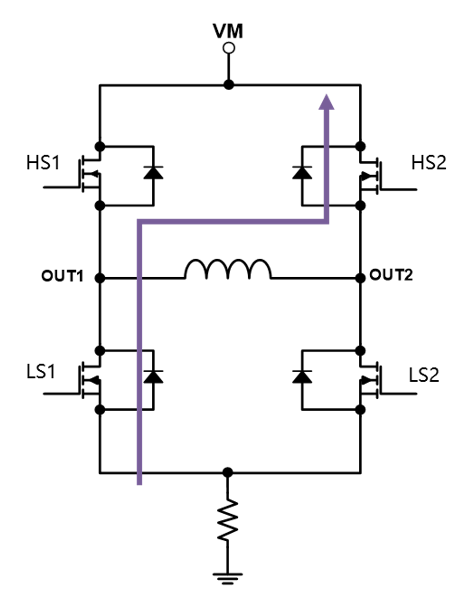
Décroissance rapide
Avant:Le courant circule de Out1 à Out2, réalisant la rotation directe du moteur.
Inverse:Le courant circule de Out2 à Out1, réalisant la rotation inverse du moteur.
Décomposition lente:Dans le même temps, les deux tubes inférieurs de LS1 et LS2 sont sous tension, et le courant d'enroulement est lentement drainé au sol pour réaliser le rejet d'enroulement, c'est-à-dire le frein ou la récession lente.
Déris de décroissance rapide:Si LS1 et HS2 sont activés pour le moment, une tension négative sera appliquée aux deux extrémités de l'enroulement, et le courant d'enroulement sera absorbé rapidement par l'alimentation, c'est-à-dire la désintégration rapide.
Les quatre modes de fonctionnement ci-dessus ajustent précisément l'état de fonctionnement du moteur en contrôlant l'état de commutation des tubes MOS pour répondre à diverses exigences de demande.
Conduite de moteur pas à pas bipolaire
En fournissant des courants orthogonaux avec plusieurs degrés de subdivision aux deux enroulements, la direction et l'ampleur des vecteurs de champ magnétique à l'intérieur du moteur peuvent être contrôlées avec précision, réalisant ainsi un contrôle de position précis du moteur pas à pas.
Plus l'interpolation du courant est élevée, meilleure est la précision de position et la douceur de la commande du moteur pas à pas. Selon le degré de subdivision, il existe des modes communs tels que 4 lotissement, 16 subdivision, 32 subdivision, etc.
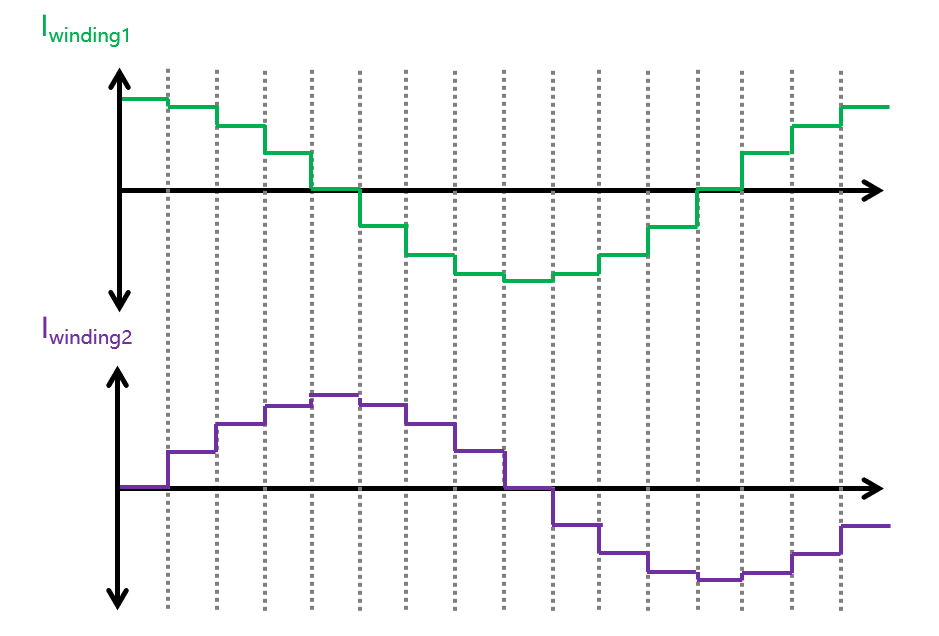
Diagramme schématique de la panne de ¼ étape
Pour la puce du conducteur de stepper, en plus du lecteur interne du pont H, le contrôle précis du courant d'interpolation de sortie est plus important. Prenons l'exemple du mode de subdivision 1/4, il y a quatre subdivisions de la valeur de courant dans l'angle de potentiel de 90 degrés, et le courant des deux enroulements est une onde sinusoïdale avec une différence de phase à 90 degrés.
Poufle du conducteur à travers l'algorithme de commande et le circuit de modulation, contrôle précis du pont H pour la modulation de courant, de sorte que le courant dans l'enroulement du moteur est exactement la forme d'onde et la taille de nos paramètres, tout en échantillonnant le courant de sortie pour obtenir un contrôle de rétroaction.
Pour le conducteur du moteur pas à pas, la puce doit faire attention aux paramètres de la puce sont: la tension de fonctionnement, la taille du courant de phase, le type de signal de contrôle, le degré de subdivision maximal, le mode de modulation et de récession du courant et les fonctions de protection.