


Dans de nombreuses applications, telles que les chargeurs de batterie, les contrôleurs solaires, etc., le contrôle de l'alimentation électrique est une tâche essentielle. L'industrie propose de nombreuses alimentations intégrées-dans le commerce- ; malheureusement, ils ne fournissent pas un moyen simple de contrôler la sortie. En règle générale, les alimentations peuvent être conçues comme des amplificateurs opérationnels de puissance avec des entrées en phase - connectées à une tension de référence (dans le rectangle vert de la figure 1).
 Figure 1 Il s'agit d'un schéma d'alimentation stabilisé par rétroaction.
En règle générale, le seul canal d'un circuit intégré d'alimentation (c'est-à-dire le SimpleSwitcher de TI) sur lequel vous devez modifier Vout est la broche inverseuse qui contrôle le retour (FB sur la figure 1). Un moyen très simple de contrôler FB consiste à remplacer Rb par une source de courant contrôlée, et le moyen le plus simple et le moins coûteux de le faire est d'utiliser un miroir de courant (Figure 2).
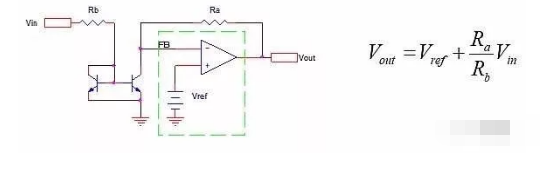 Figure 2 Cette alimentation contrôlée en tension utilise un miroir de courant
La précision obtenue avec cette conception est liée à la précision du réflecteur de courant qui sera utilisé. Si vous décidez d'utiliser la conception de base à deux-transistors de Widlar, vous devez vous fier à des paires appariées fabriquées intentionnellement, telles que le BCV61. Il est facile d’utiliser de tels composants dans les miroirs de courant à transistor Wilson4, plus performants. Le miroir de courant ne commence à fonctionner que lorsque Vin dépasse le VBE(on) du transistor miroir, d'où la non-linéarité au départ. Si la conception proposée fait partie d’une boucle alors tout cela n’est pas très limité et le feedback peut compenser l’erreur grâce à la magie du feedback.
La figure 3 montre la mise à l'échelle analogique P-Spice pour le circuit de la figure 2 avec Vref=1.2V lorsque Vin est compris entre 0 et 10 V.
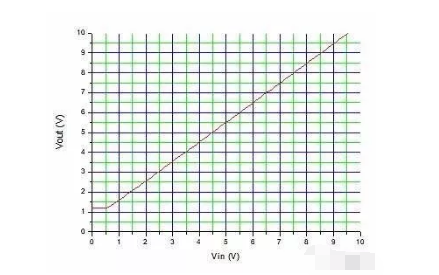 Figure 3 Cette figure montre l'échelle analogique P-Spice du circuit de la figure 2
Une réalisation directe du principe illustré sur la figure . 2 est illustrée sur la figure . 4. Ici, le LM2596 bien connu est contrôlé par le miroir de courant-du commerce-BCV61.
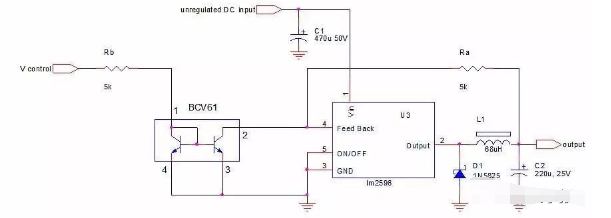 Figure 4 Il s'agit d'une application « travail tel que conçu » du principe de la figure 2.
La linéarité du prototype de la figure . 4 a été testée en connectant l'entrée CC non régulée à une alimentation 22 V, en connectant la commande V à un générateur d'ondes en dents de scie couvrant 0-10 V à 5 Hz et en échantillonnant la sortie (chargée avec une résistance de 50 Ω) avec un oscilloscope. Un générateur d'impulsions (0-8 V, 0,5 s) a été utilisé pour vérifier le temps de réponse.
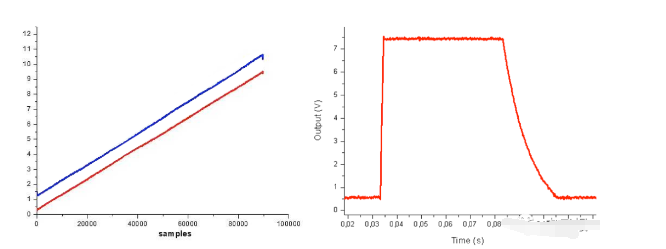
Les résultats sont présentés sur la figure 5. Le circuit a une bonne linéarité (panneau de gauche) et une réponse transitoire assez rapide en termes de temps de montée (il faut environ 1 ms pour atteindre le point de stabilisation). Le temps de chute est lié au condensateur de sortie (220µF) et à la charge (50Ω pendant le test).
Figure 5 Ces résultats de test pour le circuit de la figure 4 montrent la tension du variateur (trace bleue) et la sortie (trace rouge à gauche). A droite, la réponse à l'onde carrée indique un temps de montée de 1 ms associé au condensateur de sortie et à la résistance de charge, avec un temps de descente lent.