Le principe de contrôle du moteur est au cœur du domaine de la technologie des moteurs, qui implique le principe de fonctionnement du moteur, les méthodes de contrôle, les applications pratiques et d'autres aspects. Avec le développement de l'industrie moderne, le moteur en tant que dispositif important pour la conversion et le transfert d'énergie, sa précision et son efficacité de contrôle affectent directement les performances et l'efficacité de l'ensemble du système. Par conséquent, une compréhension et une étude approfondies du principe de contrôle moteur ont une importance théorique et pratique importante.
Premièrement, le principe de fonctionnement du moteur
Le moteur est un appareil qui convertit l'énergie électrique en énergie mécanique et son principe de fonctionnement est basé sur la loi de l'induction électromagnétique et la loi de la force électromagnétique. Selon son principe de fonctionnement, le moteur peut être divisé en deux catégories : le moteur à courant continu et le moteur à courant alternatif.
1. le principe de fonctionnement du moteur à courant continu
Le moteur à courant continu utilise le flux de courant continu à travers l'interaction de la bobine d'induit et de la bobine de champ magnétique, générant un couple pour obtenir un mouvement mécanique de l'appareil. Sa structure principale comprend l'armature, les pôles magnétiques, les balais et le champ magnétique. Lorsque le courant continu traverse la bobine d'induit, il crée un champ magnétique qui interagit entre l'induit et le champ magnétique, ce qui génère un couple qui fait tourner le moteur. La vitesse du moteur à courant continu peut être contrôlée en ajustant la tension d'induit ou le courant d'induit.
2. Le principe de fonctionnement du moteur à courant alternatif
Le moteur à courant alternatif est un dispositif qui utilise le changement constant du courant alternatif pour générer un champ magnétique rotatif, réalisant ainsi un mouvement mécanique. Selon le principe de génération d'un champ magnétique rotatif, le moteur à courant alternatif peut être divisé en deux types de moteur asynchrone et de moteur synchrone. Les moteurs asynchrones (également appelés moteurs à induction) reposent sur le principe de l'induction électromagnétique. Lorsque le courant alternatif traverse les enroulements du stator, un champ magnétique tournant est généré dans le stator et le rotor interagit avec le champ magnétique tournant en raison de l'effet d'induction, générant ainsi un couple de rotation pour entraîner le moteur. Le moteur synchrone est basé sur la vitesse du moteur et la fréquence d'alimentation a une relation proportionnelle fixe entre le moteur et le fonctionnement, sa vitesse et sa fréquence d'alimentation sont strictement synchronisées.
Deuxièmement, les méthodes de contrôle du moteur
Les méthodes de contrôle du moteur comprennent principalement le contrôle de la vitesse, le contrôle du démarrage et le contrôle du freinage. Ces méthodes de contrôle et leurs principes sont décrits en détail ci-dessous.
1. contrôle de vitesse
Le contrôle de la vitesse est l’aspect le plus important et le plus complexe du contrôle moteur. Il existe différentes méthodes de contrôle de vitesse, notamment le contrôle de vitesse par division de tension de résistance, le contrôle de vitesse de conversion de fréquence et le contrôle vectoriel. Le contrôle de vitesse par division de tension de résistance est une méthode permettant de réduire la vitesse du moteur en modifiant la tension d'alimentation du moteur. Cette méthode est simple et facile à mettre en œuvre mais moins efficace. Le contrôle de la vitesse de conversion de fréquence est une méthode permettant de réguler la vitesse du moteur en modifiant la fréquence du courant alternatif fourni par l'alimentation électrique. Cette méthode peut réaliser une large plage de vitesse et un rendement élevé. Le contrôle vectoriel est une méthode de contrôle plus avancée, qui réalise le réglage précis de la vitesse et du couple du moteur en contrôlant avec précision le courant et le champ magnétique du moteur, et convient aux occasions où les exigences en matière de performances du moteur sont plus élevées.
2. Contrôle de démarrage
Le contrôle de démarrage est le contrôle du moteur dans le processus allant de l'état stationnaire à l'état de fonctionnement. Pour les moteurs asynchrones, en raison de son couple de démarrage faible, il est nécessaire d'utiliser des méthodes spéciales pour réaliser un démarrage en douceur. Les méthodes de contrôle de démarrage courantes comprennent le démarrage direct, le démarrage à tension réduite et le démarrage progressif. Bien que le démarrage direct soit simple, le courant de démarrage est important et l'impact sur le réseau électrique est important ; le démarrage à tension réduite consiste à réduire le courant de démarrage en réduisant la tension d'alimentation ; le démarrage progressif consiste à utiliser des dispositifs électroniques de puissance pour obtenir un contrôle fluide du processus de démarrage du moteur.
3. Contrôle du freinage
La commande de freinage est la commande du moteur de l'état de marche à l'état stationnaire au cours du processus. Les méthodes de contrôle des freins comportent diverses méthodes, notamment le freinage énergétique, le freinage en marche arrière et le freinage par rétroaction. Le freinage par consommation d'énergie s'effectue via l'enroulement du stator du moteur dans l'alimentation CC pour produire un couple de freinage ; le freinage inverse consiste à modifier la séquence des phases d'alimentation du moteur pour produire le sens de rotation opposé avec le couple du moteur afin d'obtenir le freinage ; Le freinage par rétroaction-est l'utilisation des caractéristiques de génération du moteur, l'énergie mécanique sera convertie en énergie électrique et réinjectée dans le réseau pour réaliser le freinage.
Troisièmement, le schéma du circuit de commande du moteur
1. Schéma du circuit de commande du moteur à aimant permanent
Ceci est le schéma schématique du circuit de commande du moteur à aimant permanent. Ce circuit est utilisé pour contrôler le contrôle des aimants permanents. Le circuit utilise des éléments de commutation triac CA pour améliorer les caractéristiques de commutation, car les moteurs à aimants permanents sont des générateurs et les éléments de commutation triac standard sont difficiles à commuter correctement. Les moteurs à aimants permanents nécessitent un redressement CC pleine onde-.
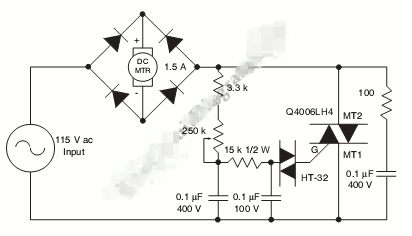
Les thyristors bidirectionnels CA sont connectés en série du côté entrée CA du pont redresseur. La partie la plus critique de l'installation d'un SCR du côté CC du pont concerne la mise en marche retardée-et la synchronisation vers la fin du demi-cycle-. Le circuit offre un contrôle à large plage-de sorte que l'élément de commutation du triac CA puisse être déclenché rapidement ou avec une faible conduction sur des moteurs faibles. La résistance CA et le redresseur ont des tensions nominales similaires. Tous sont basés sur les exigences réelles de charge du moteur et de tension secteur.
2. 555 Schéma du circuit de commande de moteur IC PWM avec limiteur de courant
Pour fournir des changements rapides de vitesse du moteur et une inversion de la direction du moteur, quatre sorties pilotent des ponts MOSFET H-. Les dispositifs à canal N-sont des MOSFET de puissance sur rail inférieur et le canal P-sont des MOSFET de puissance sur rail supérieur. ils sont tous pilotés par le TC4469.
Les résistances en petite série aident à empêcher les oscillations de grille et à ralentir le temps de transition du dispositif de rail inférieur, ce qui permet de maintenir le dispositif supérieur hors tension. Des diviseurs de résistance et des transistors de décalage de niveau-à faible coût-peuvent être ajoutés facilement et économiquement pour maintenir le pilotage de grille de 15 V CC du MOSFET du rail supérieur-afin d'atteindre des tensions de moteur supérieures à 12 V CC.
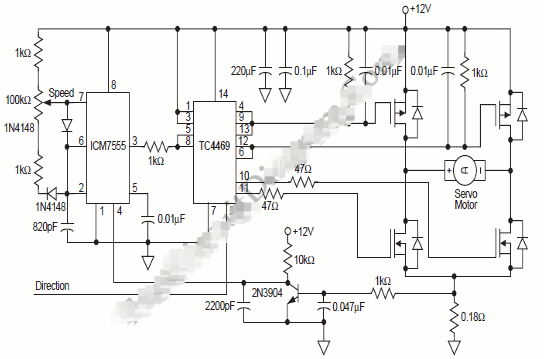
À des tensions supérieures à 15 V CC, un simple régulateur linéaire peut les alimenter à partir d'une alimentation moteur positive, car l'ICM7555 et le TC4469 nécessitent un courant négligeable. Pour aider à protéger la grille des transitoires de puissance, nous pouvons utiliser une diode Zener. Lorsque le MOSFET inférieur du même bras de pont est « allumé », un dV/dT élevé est généré et le condensateur grille-vers-source aide à maintenir le MOSFET supérieur « éteint ». Une autre solution à cette situation consiste à maintenir l'impédance de commande de grille du MOSFET supérieur à un niveau bas dans l'état « OFF ».
La résistance de détection dans la broche de masse du pont H- fournit une méthode simple de détection du courant du moteur impulsion par impulsion, que le moteur tourne en avant ou en arrière. Ce signal est filtré et appliqué à l'ICM7555 afin d'inhiber la génération PWM lorsque le courant du moteur dépasse la valeur autorisée.
3. Schéma du circuit de commande du moteur pas à pas
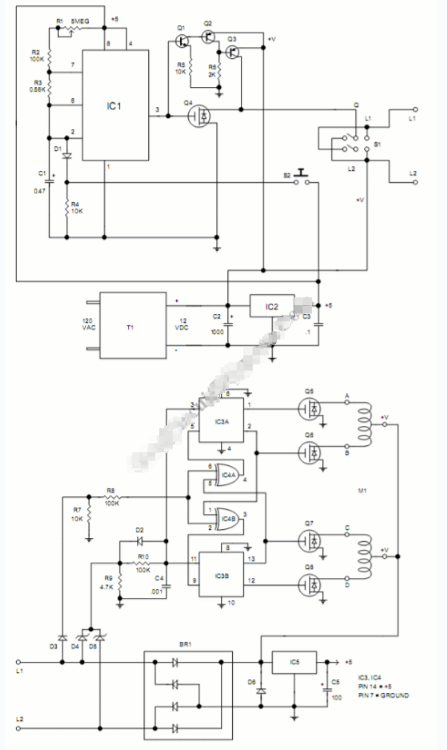
Les moteurs pas à pas offrent un contrôle de position simple,-faible et précis. Le moteur pas à pas peut être entraîné par un circuit monté à proximité du moteur et contrôlé par un circuit de télécommande via un long câble. Le circuit est intéressant dans la mesure où la puissance du moteur et du circuit pilote est transmise via deux fils qui transmettent également les signaux de commande.
Le circuit intégré de minuterie CMOS LMC555 (IC1) génère une impulsion de 200 microsecondes pour le moteur pas à pas et contrôle sa vitesse. La vitesse du moteur peut être modifiée en faisant varier la fréquence de cette impulsion et une résistance variable R1 est prévue à cet effet. À la sortie de IC1 (broche 3), une impulsion d'horloge négative pilote la grille du FET de puissance IRL530N (Q1), qui ferme et déconnecte immédiatement la carte pilote de la masse. Cette interruption de courant envoie un signal au pilote du moteur pour faire démarrer le moteur. Le sens de rotation est contrôlé par la polarité de la tension appliquée au circuit pilote via les interconnexions L1 et L2.
Le transistor bipolaire NPN MPSA05 Q2 et les transistors MPSA55 PNP Q3 et Q4 inversent les impulsions de la broche 3, tirant le drain de Q1 vers le haut lorsque Q1 est désactivé. L'interrupteur à bascule S1 définit sa direction en changeant de polarité. Le bouton S2 démarre et arrête le moteur en allumant et éteignant l'horloge.
4. Schéma du circuit de commande du moteur PWM avec fonctionnement en marche avant, arrière et freinage
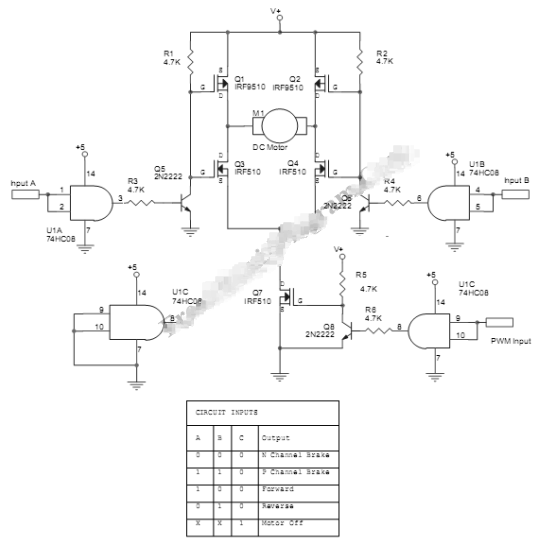
Ce circuit de commande de moteur PWM fournit une variété de commandes pour un moteur à courant continu. Vous pouvez contrôler un moteur à courant continu pour avancer, reculer ou freiner jusqu'à ce qu'il s'arrête.
Le circuit utilise un pont MOSFETS pour piloter le moteur, contrôlé par un certain nombre de portes logiques et de petits transistors bipolaires. La tension du moteur peut être de 10 à 20 volts et le courant doit être de 8 ampères maximum. Les MOSFET doivent être équipés de dissipateurs thermiques appropriés. L'entrée V+ doit être alimentée par la tension de fonctionnement du moteur CC (10-20 volts). Bien que le MOSFET soit conçu pour fonctionner sous 100 volts, vous ne pouvez utiliser qu'un maximum de 20 volts car cette tension est également utilisée pour piloter la grille, qui est normalement limitée à 20 volts. La valeur minimale de cette tension d'alimentation est de 10 volts car le portail ne s'ouvrira pas complètement si la tension descend en dessous de 10 volts. Vous pouvez choisir parmi plusieurs types de moteurs à courant continu de 10 à 20 volts pour cette application.