


Contrôle MPC
Le contrôle prédictif par modèle (MPC) a évolué depuis ses origines en tant qu'algorithme de contrôle heuristique appliqué dans les processus industriels dans les années 1970 vers une nouvelle discipline académique au contenu théorique et pratique riche.
Le contrôle prédictif résout les problèmes de contrôle avec des exigences d'optimisation. Au cours des 30 dernières années, le succès du contrôle prédictif dans les processus industriels complexes a pleinement démontré son énorme potentiel pour traiter des problèmes complexes de contrôle d’optimisation sous contraintes.
Le contrôle MPC est une méthode de contrôle d'optimisation en boucle fermée-en temps réel-. Le principal avantage de cet algorithme est son fonctionnement itératif en ligne, qui obtient en permanence les quantités de contrôle optimales actuelles. De plus, il peut établir des fonctions objectives pour satisfaire plusieurs contraintes telles que les actionneurs du véhicule, le dérapage et la dynamique.
Cependant, ses performances de suivi sont très sensibles à la précision du modèle prédictif. De plus, en raison des exigences de calcul élevées du contrôle prédictif du modèle non linéaire, il n'est pas adapté aux environnements de conduite à grande vitesse-.
Actuellement, de nombreux chercheurs ont linéarisé des modèles de véhicules non linéaires, mais cela garantit uniquement la précision du suivi dans les régions linéaires du véhicule et des pneus.
Les contrôleurs MPC, également appelés contrôleurs de domaine temporel-cycliques, prennent en compte le modèle dynamique non linéaire du système de contrôle et prédisent le comportement de sortie du système sur un intervalle de temps futur. En résolvant le problème de contrôle optimal contraint, le système minimise l'erreur de suivi sur l'intervalle de temps futur, ce qui rend cette méthode robuste.
Les algorithmes de contrôle prédictif de modèle possèdent les fonctionnalités de base de la modélisation prédictive, de l’optimisation continue et de la correction du feedback. Les méthodes de recherche traditionnelles ignorent ou simplifient souvent les contraintes cinématiques et dynamiques, mais ces contraintes ont un impact significatif sur les performances du contrôle.
Les méthodes de contrôle prédictif du modèle peuvent intégrer explicitement les contraintes cinématiques et dynamiques du véhicule dans la fonction objectif d'optimisation.
En tirant parti des fonctionnalités d'optimisation continue et de correction du feedback de MPC, l'impact des retards du système en boucle fermée-peut être efficacement réduit, voire éliminé. De plus, les informations de trajectoire future fournies par le processus de planification peuvent être utilisées pour optimiser la commande de mouvement, améliorant ainsi les performances de commande.
Wang Weiran et coll. conçu une méthode de contrôle prédictif adaptatif basée sur les fonctions de Laguerre.
Cette méthode se compose de deux parties : un module MPC adaptatif pour un suivi précis de la trajectoire et un module fonction Laguerre pour réduire considérablement les calculs.
Dans le module MPC adaptatif, un algorithme récursif des moindres carrés est introduit pour identifier les paramètres du modèle du système, améliorant ainsi la précision et la robustesse du système. Cependant, lorsque l’AUV opère dans des environnements complexes, cette méthode peut entraîner une augmentation significative de la charge de calcul.
Par conséquent, dans la fonction Laguerre, la reconstruction des variables d’entrée du contrôleur est introduite pour réduire l’ordre matriciel de la fonction objectif. Les résultats montrent que cette méthode démontre d’excellentes performances en termes de dynamique, de résistance aux interférences et de robustesse lors du suivi de trajectoires AUV avec une charge de calcul réduite.
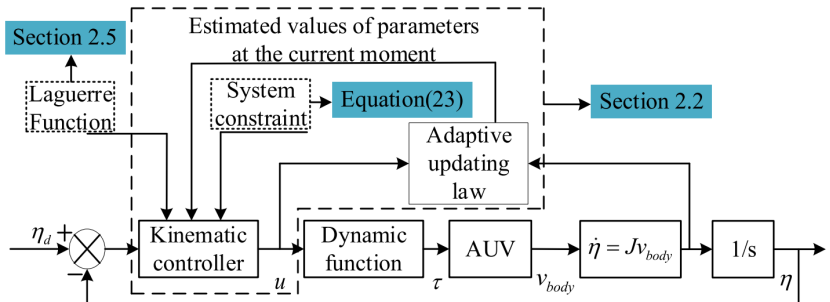 Schéma fonctionnel MPC adaptatif
Paden a résumé les algorithmes de suivi purs, le contrôle de rétroaction de la roue avant, le contrôle de rétroaction de la roue arrière, le contrôle basé sur la fonction Lyapunov-, le contrôle de linéarisation du retour de sortie et le contrôle MOC en termes de stabilité, de complexité temporelle, d'utilisation du modèle et d'hypothèses.
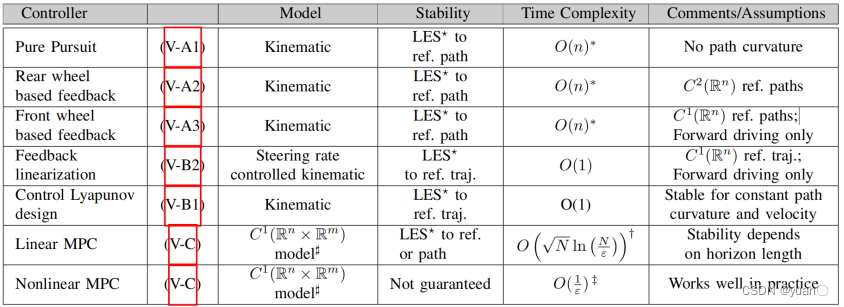 Récapitulatif des différents contrôleurs Légende* : Stabilité exponentielle locale (LES)